45°
手
右侧
正面
左侧
复原
量子 2 号
新一代通用轮式仿人形机器人
定义机器人物理交互新范式
具身大模型驱动全栈进化
引领通用机器人走进真实应用
全球首个基于世界统一模型架构的具身智能基础模型WALL-B
世界统一模型架构(World Unified Model)
从“VLA“到”原生多模态融合架构“,单模型适配全模态,全任务
原生多模态与本体感
物理世界规律的理解与零样本泛化
主动交互与自我进化
QUANTA X2
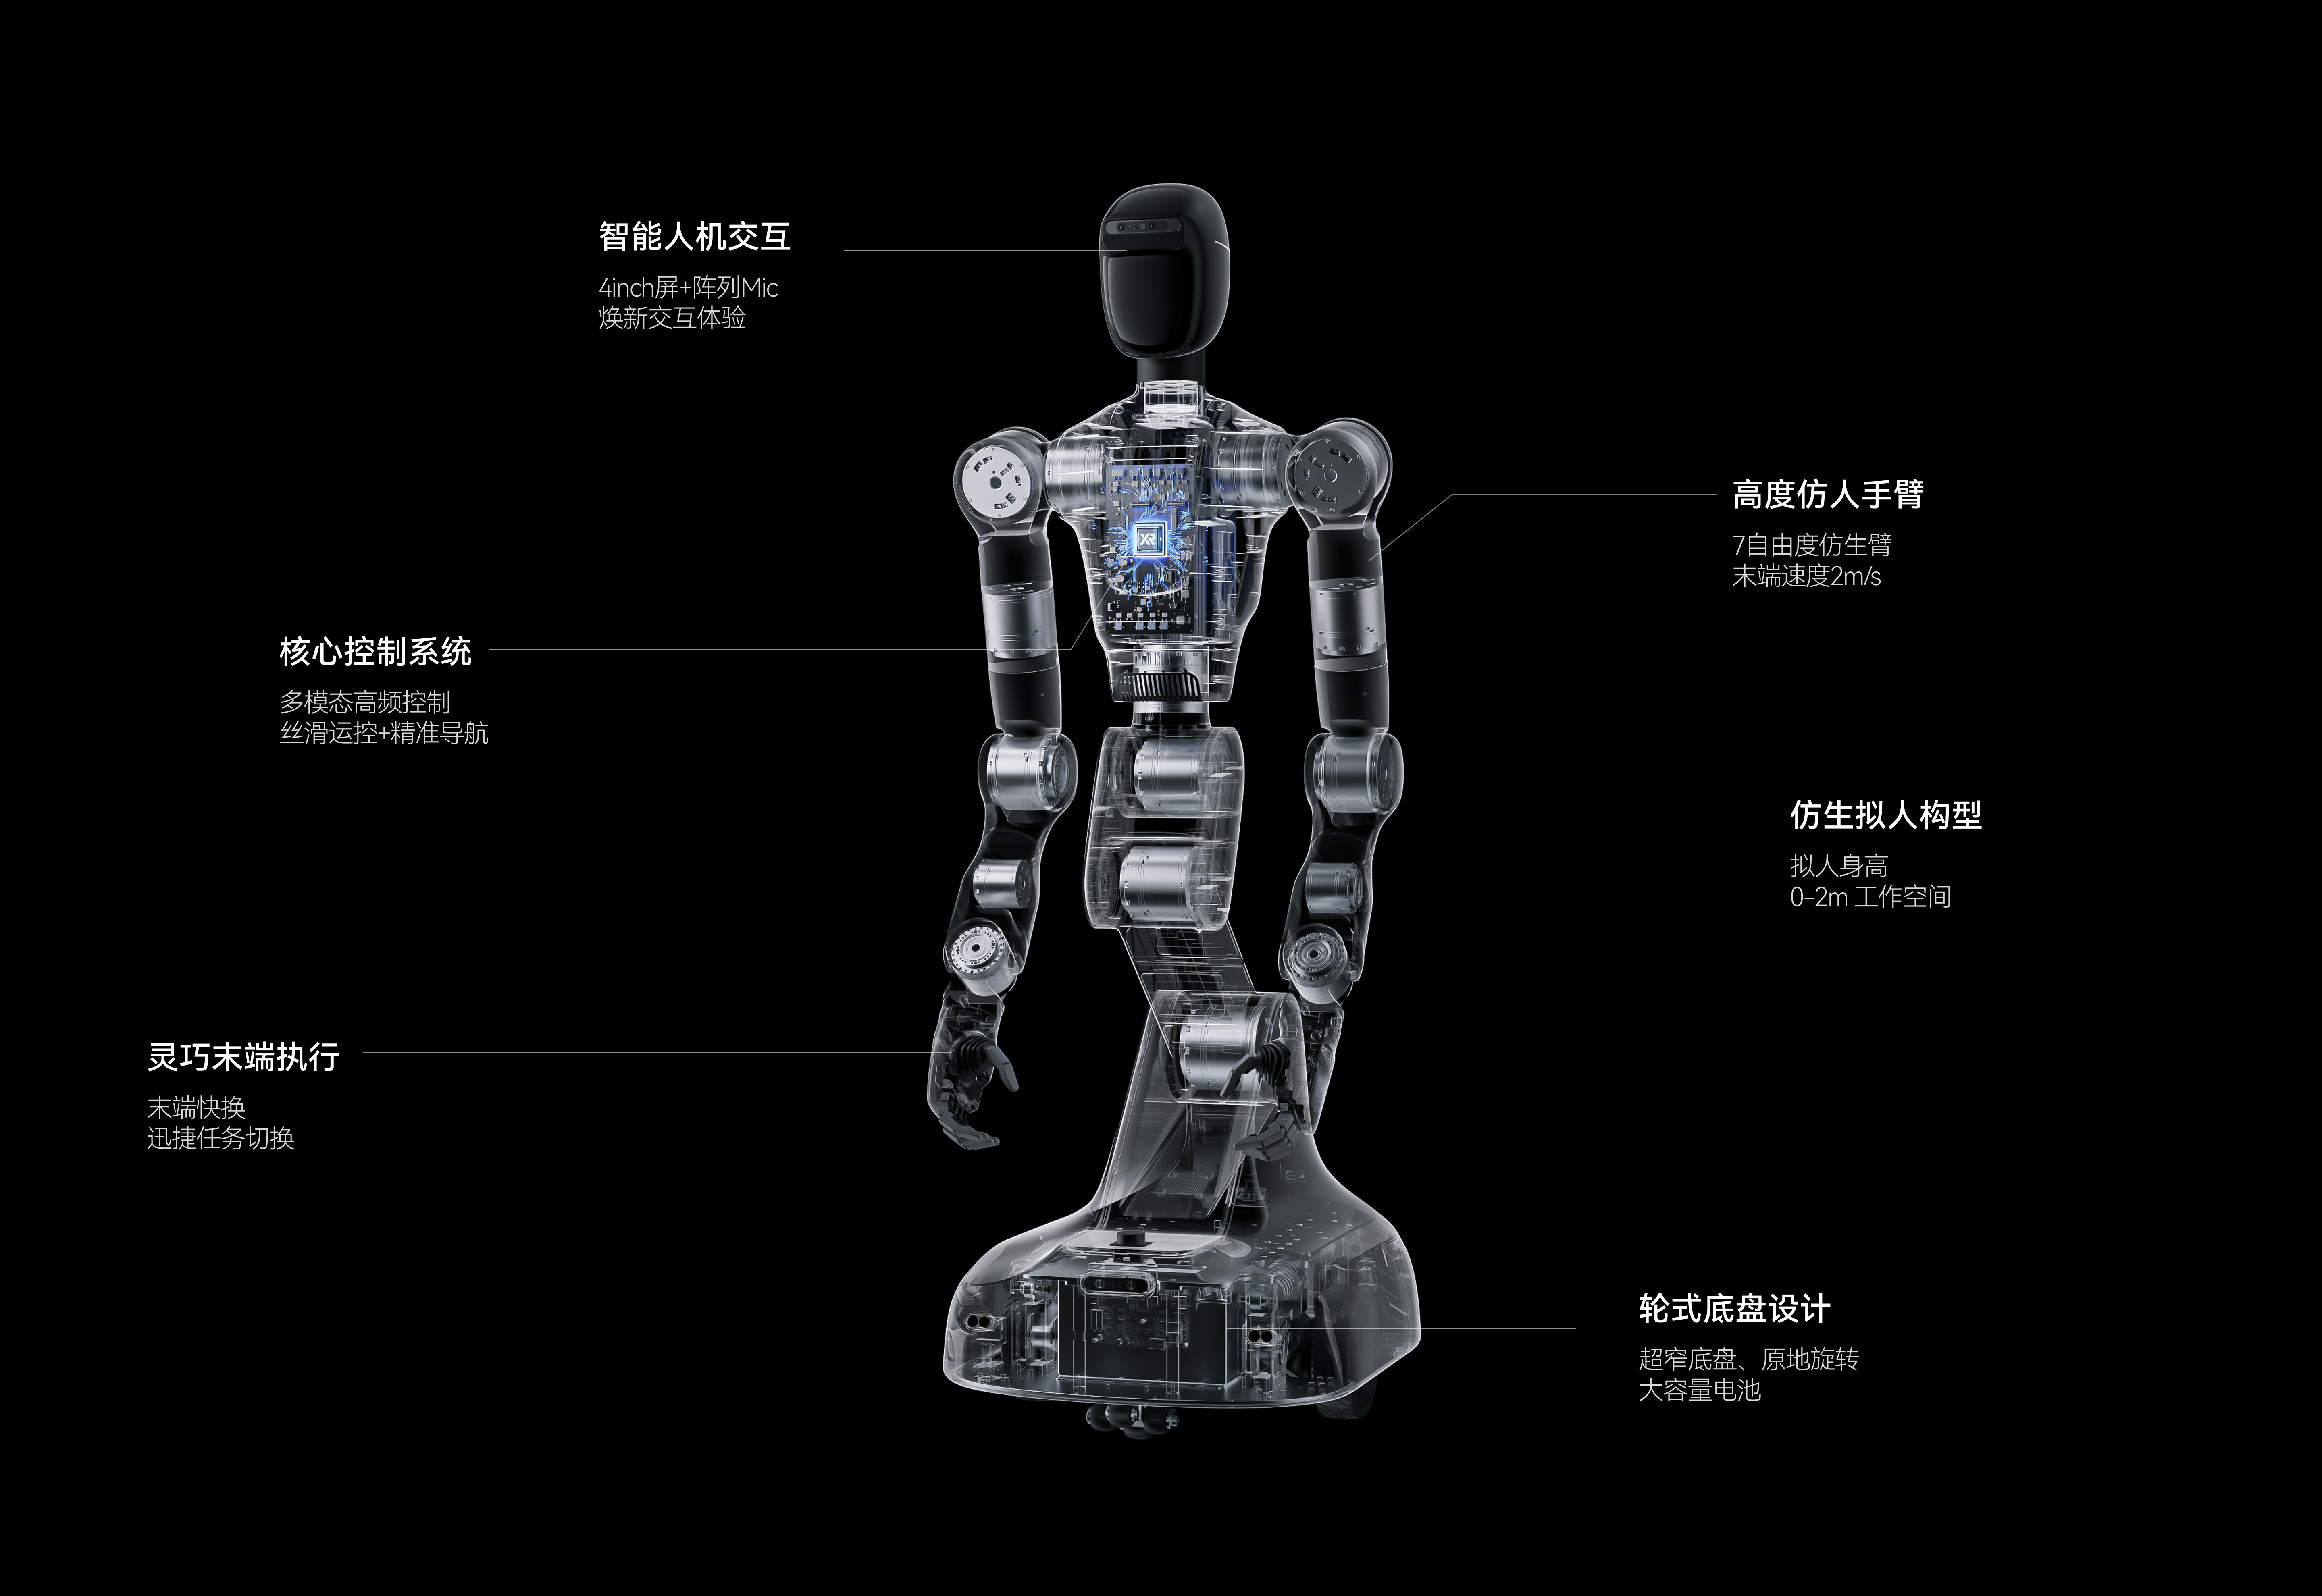
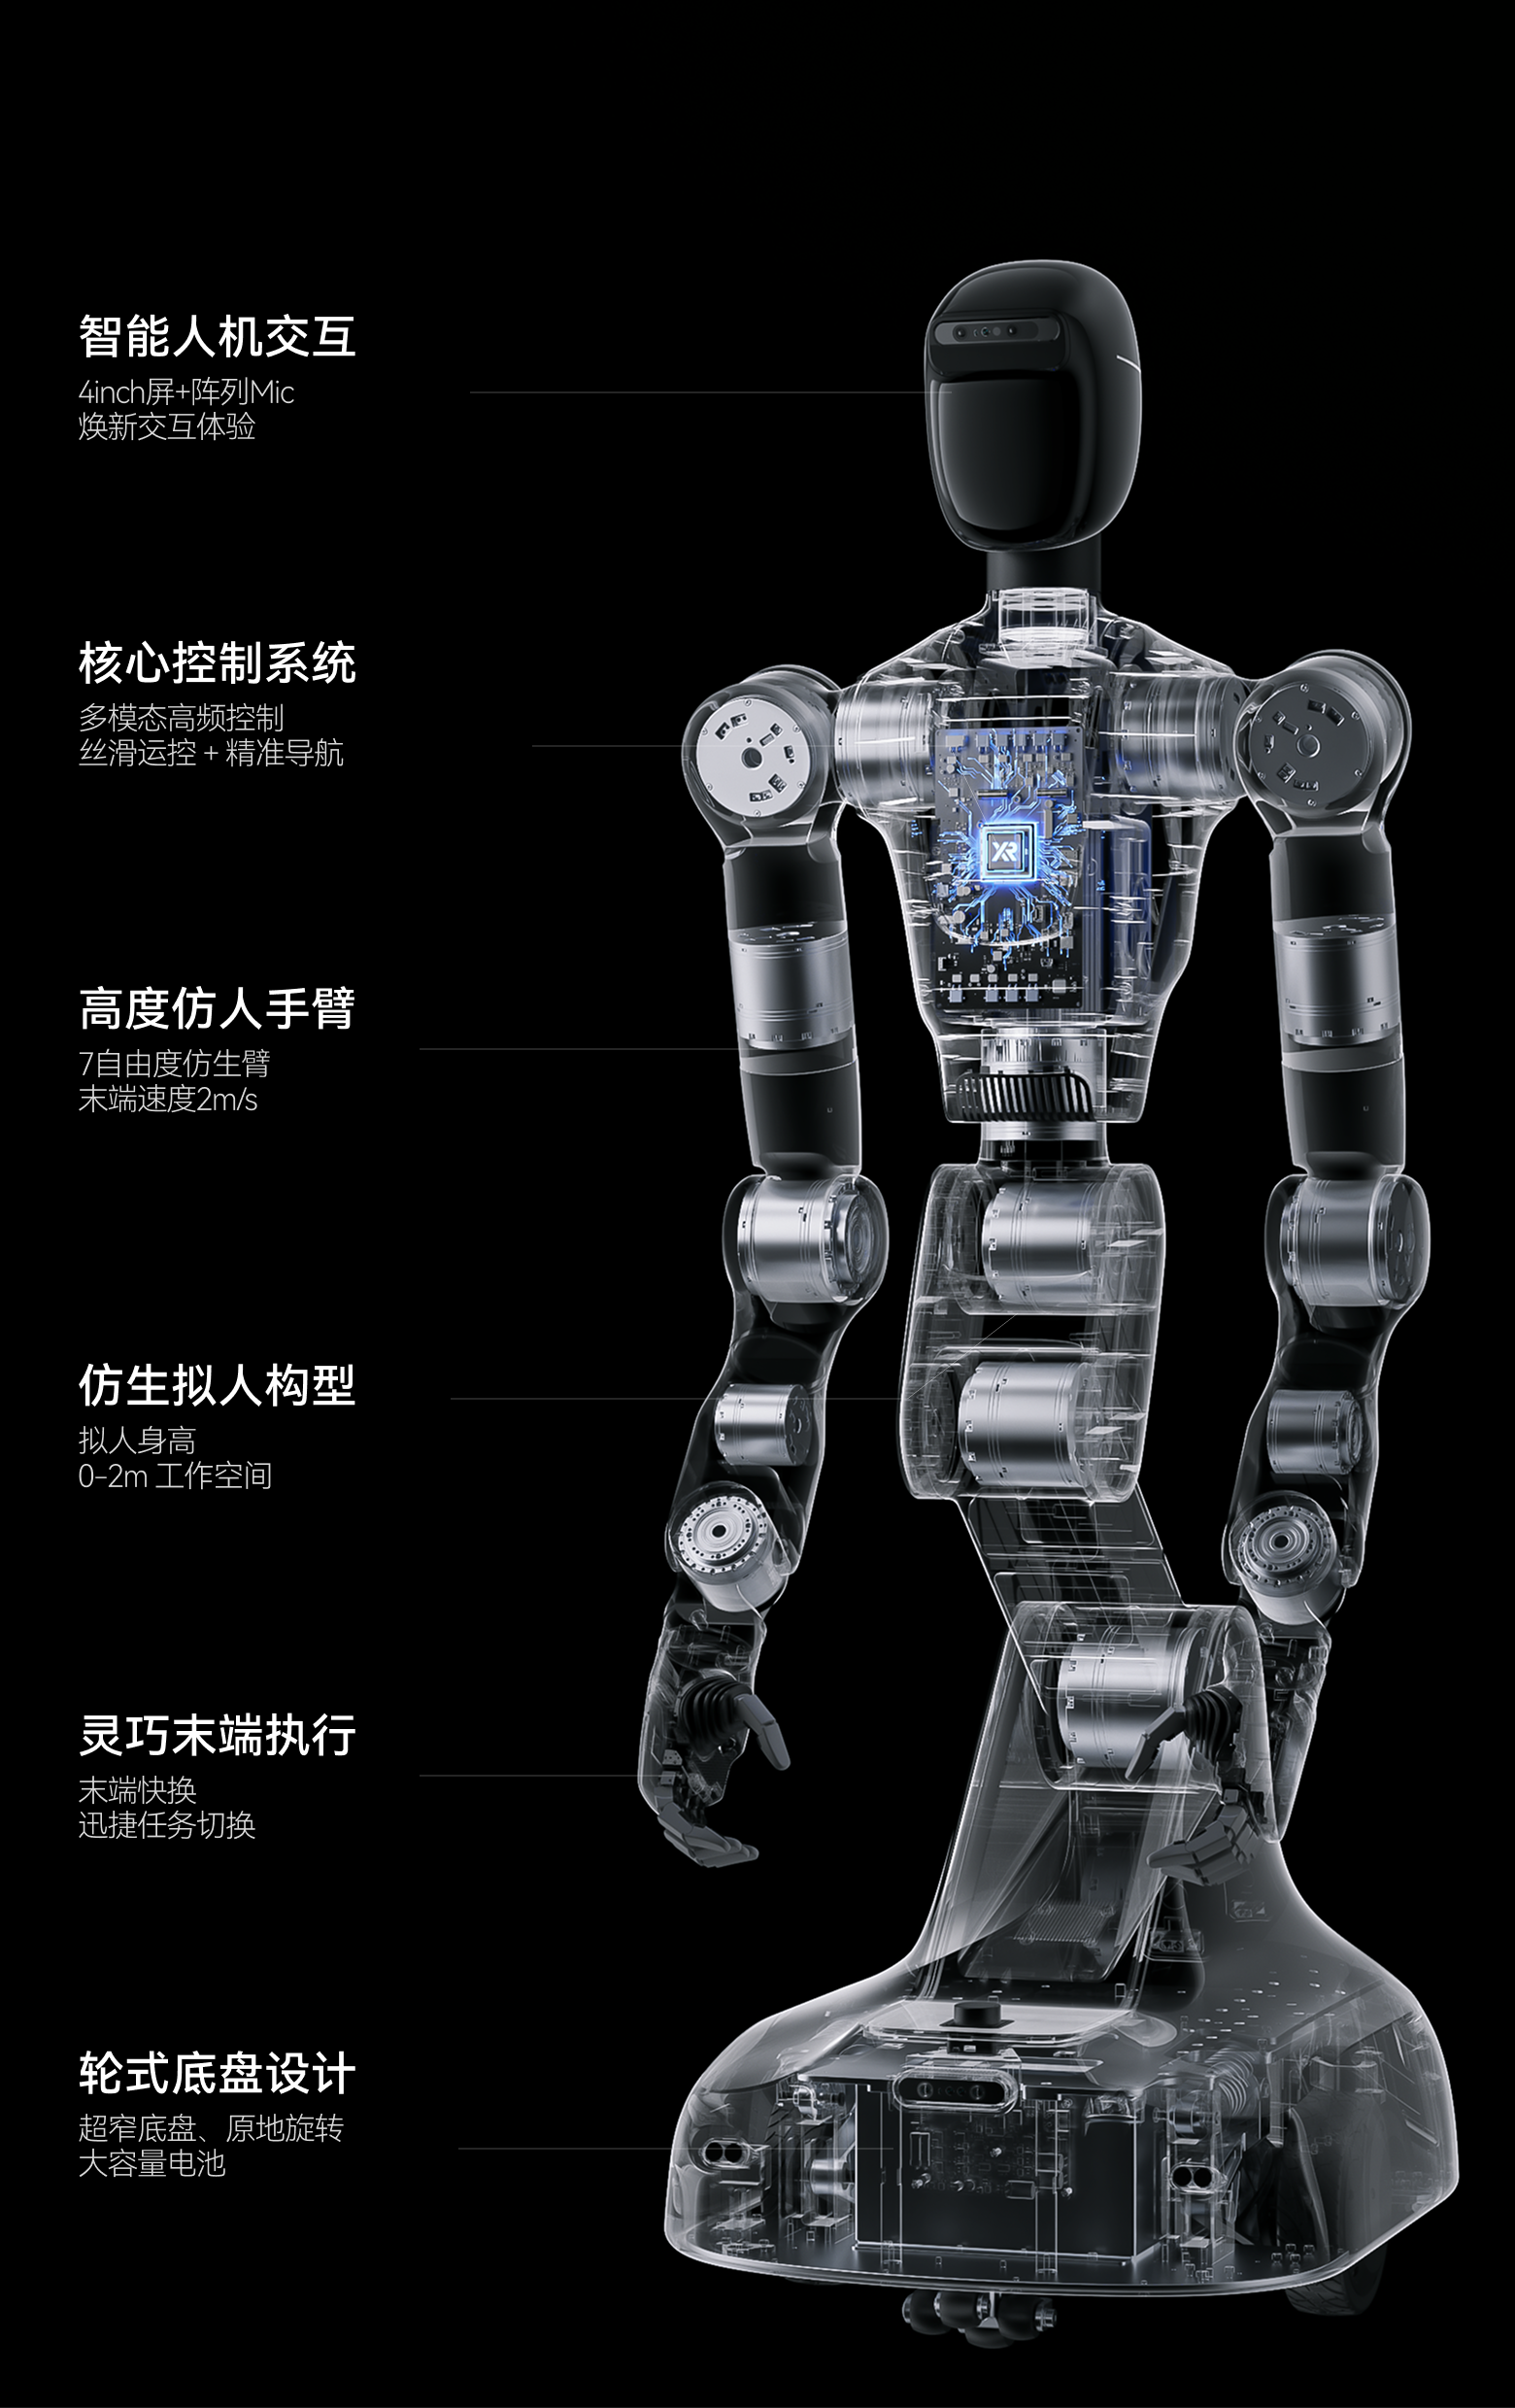
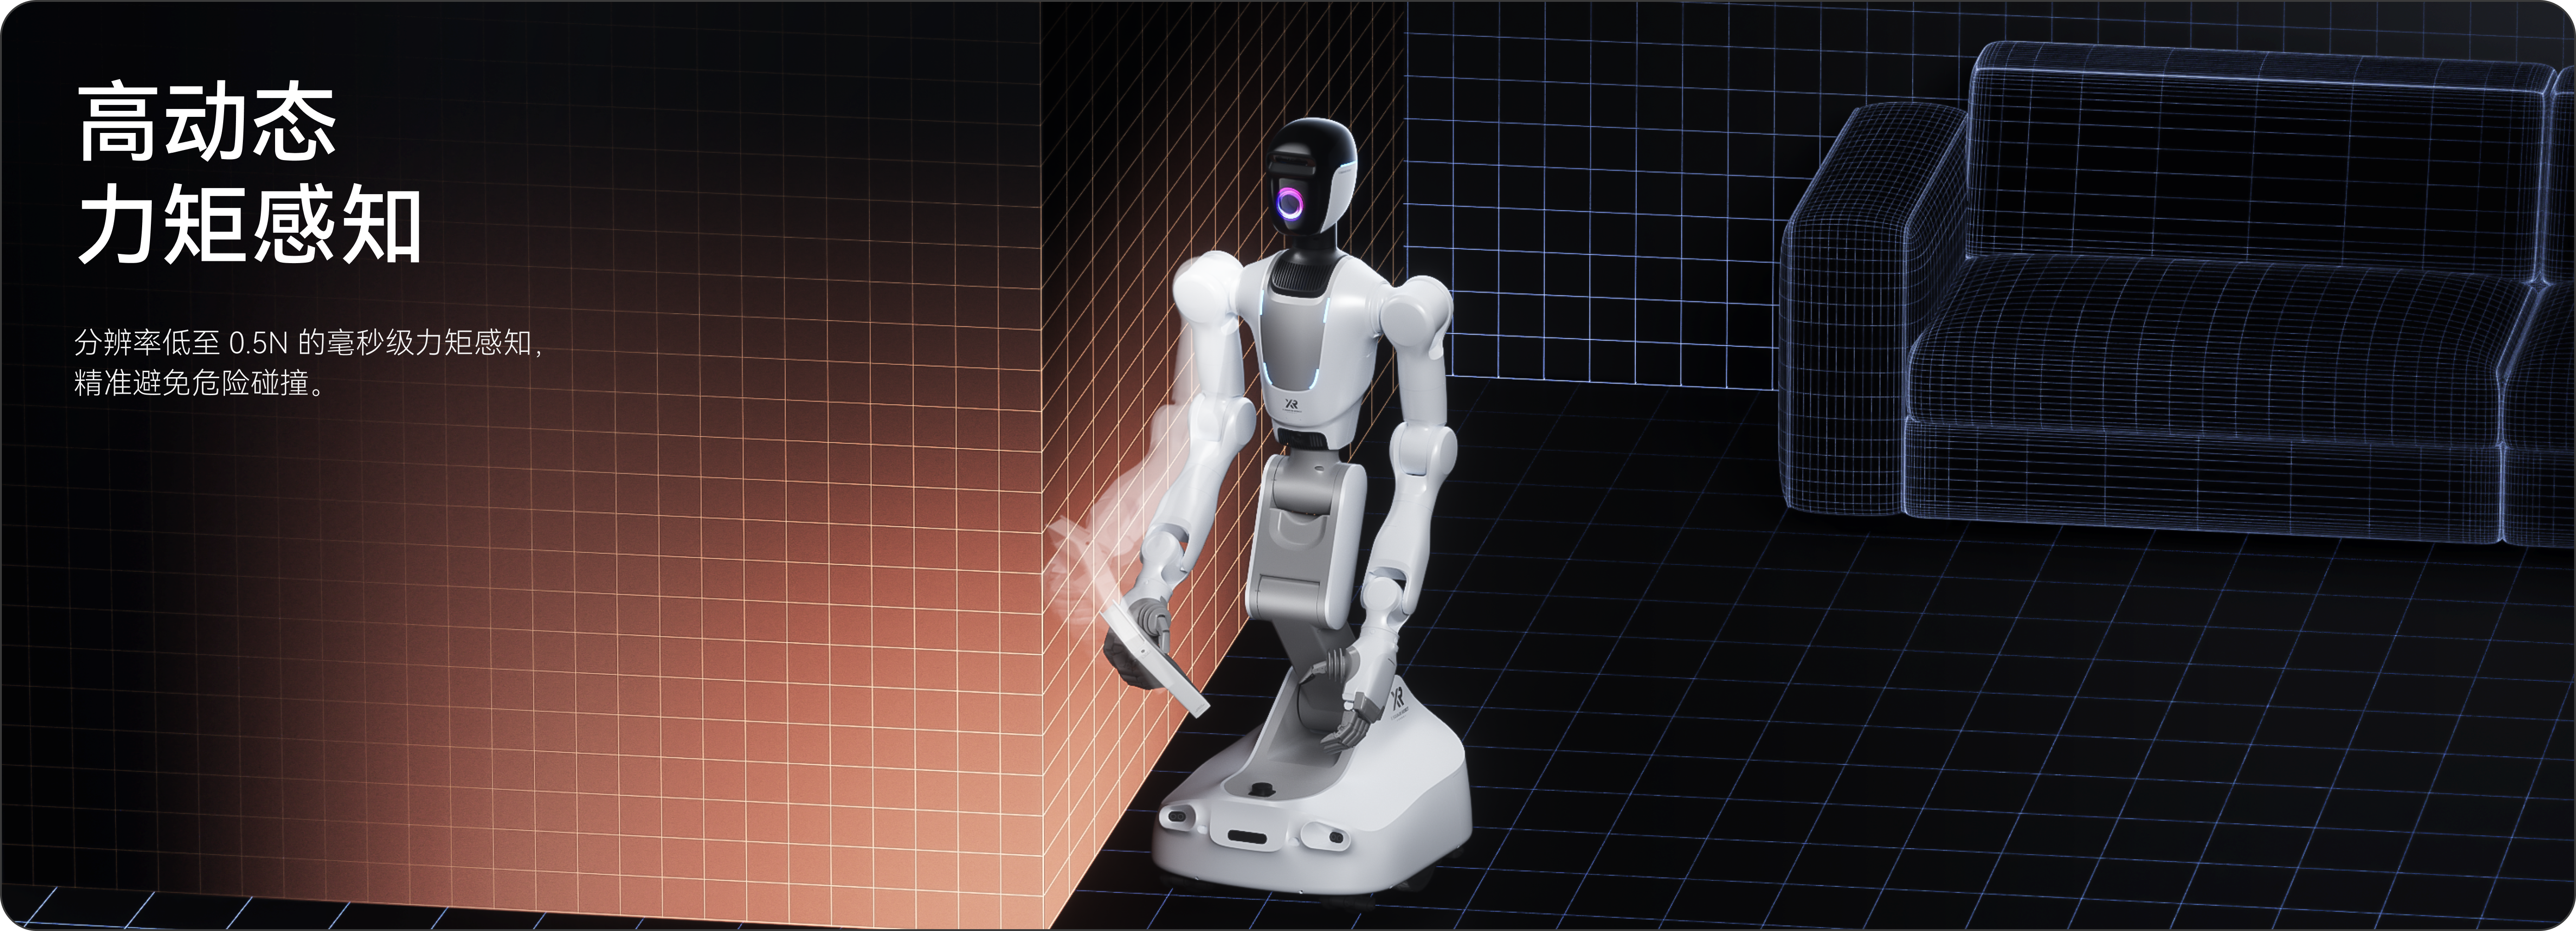
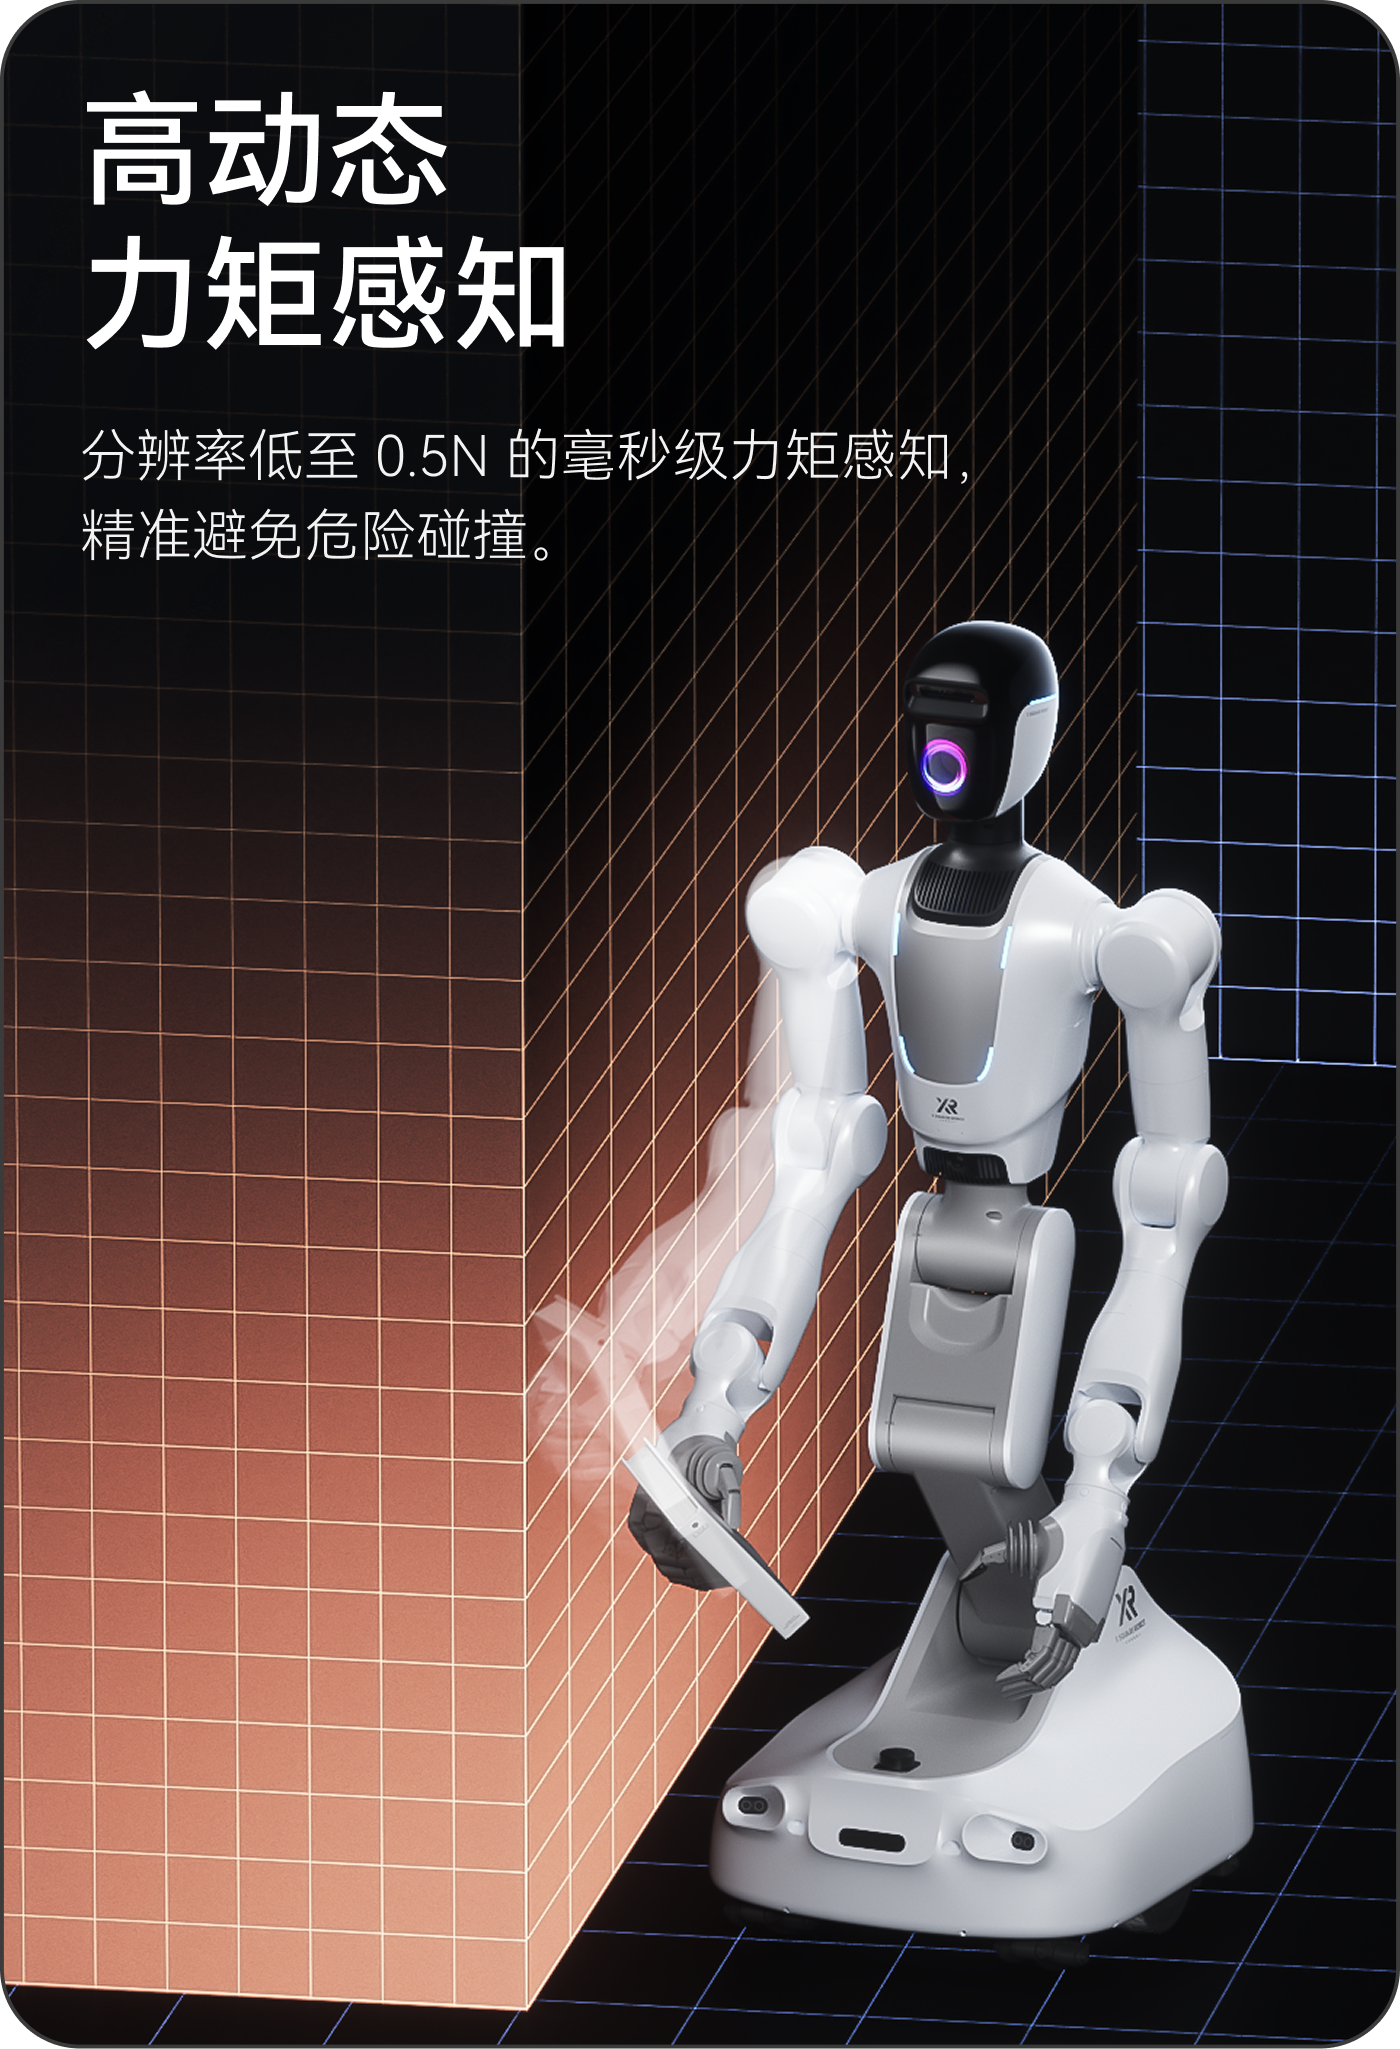
量子 2 号
整体参数
全身自由度62DOF(选配灵巧手)
身高164cm
垂直操作空间0-1.8m
躯干自由度6
机械臂参数
单臂展765mm
重复定位精度± 0.03mm
末端速度1.8m/s
单臂额定负载6kg
任务负载能力12kg(双臂)
末端执行器参数
夹爪自由度2
灵巧手自由度20
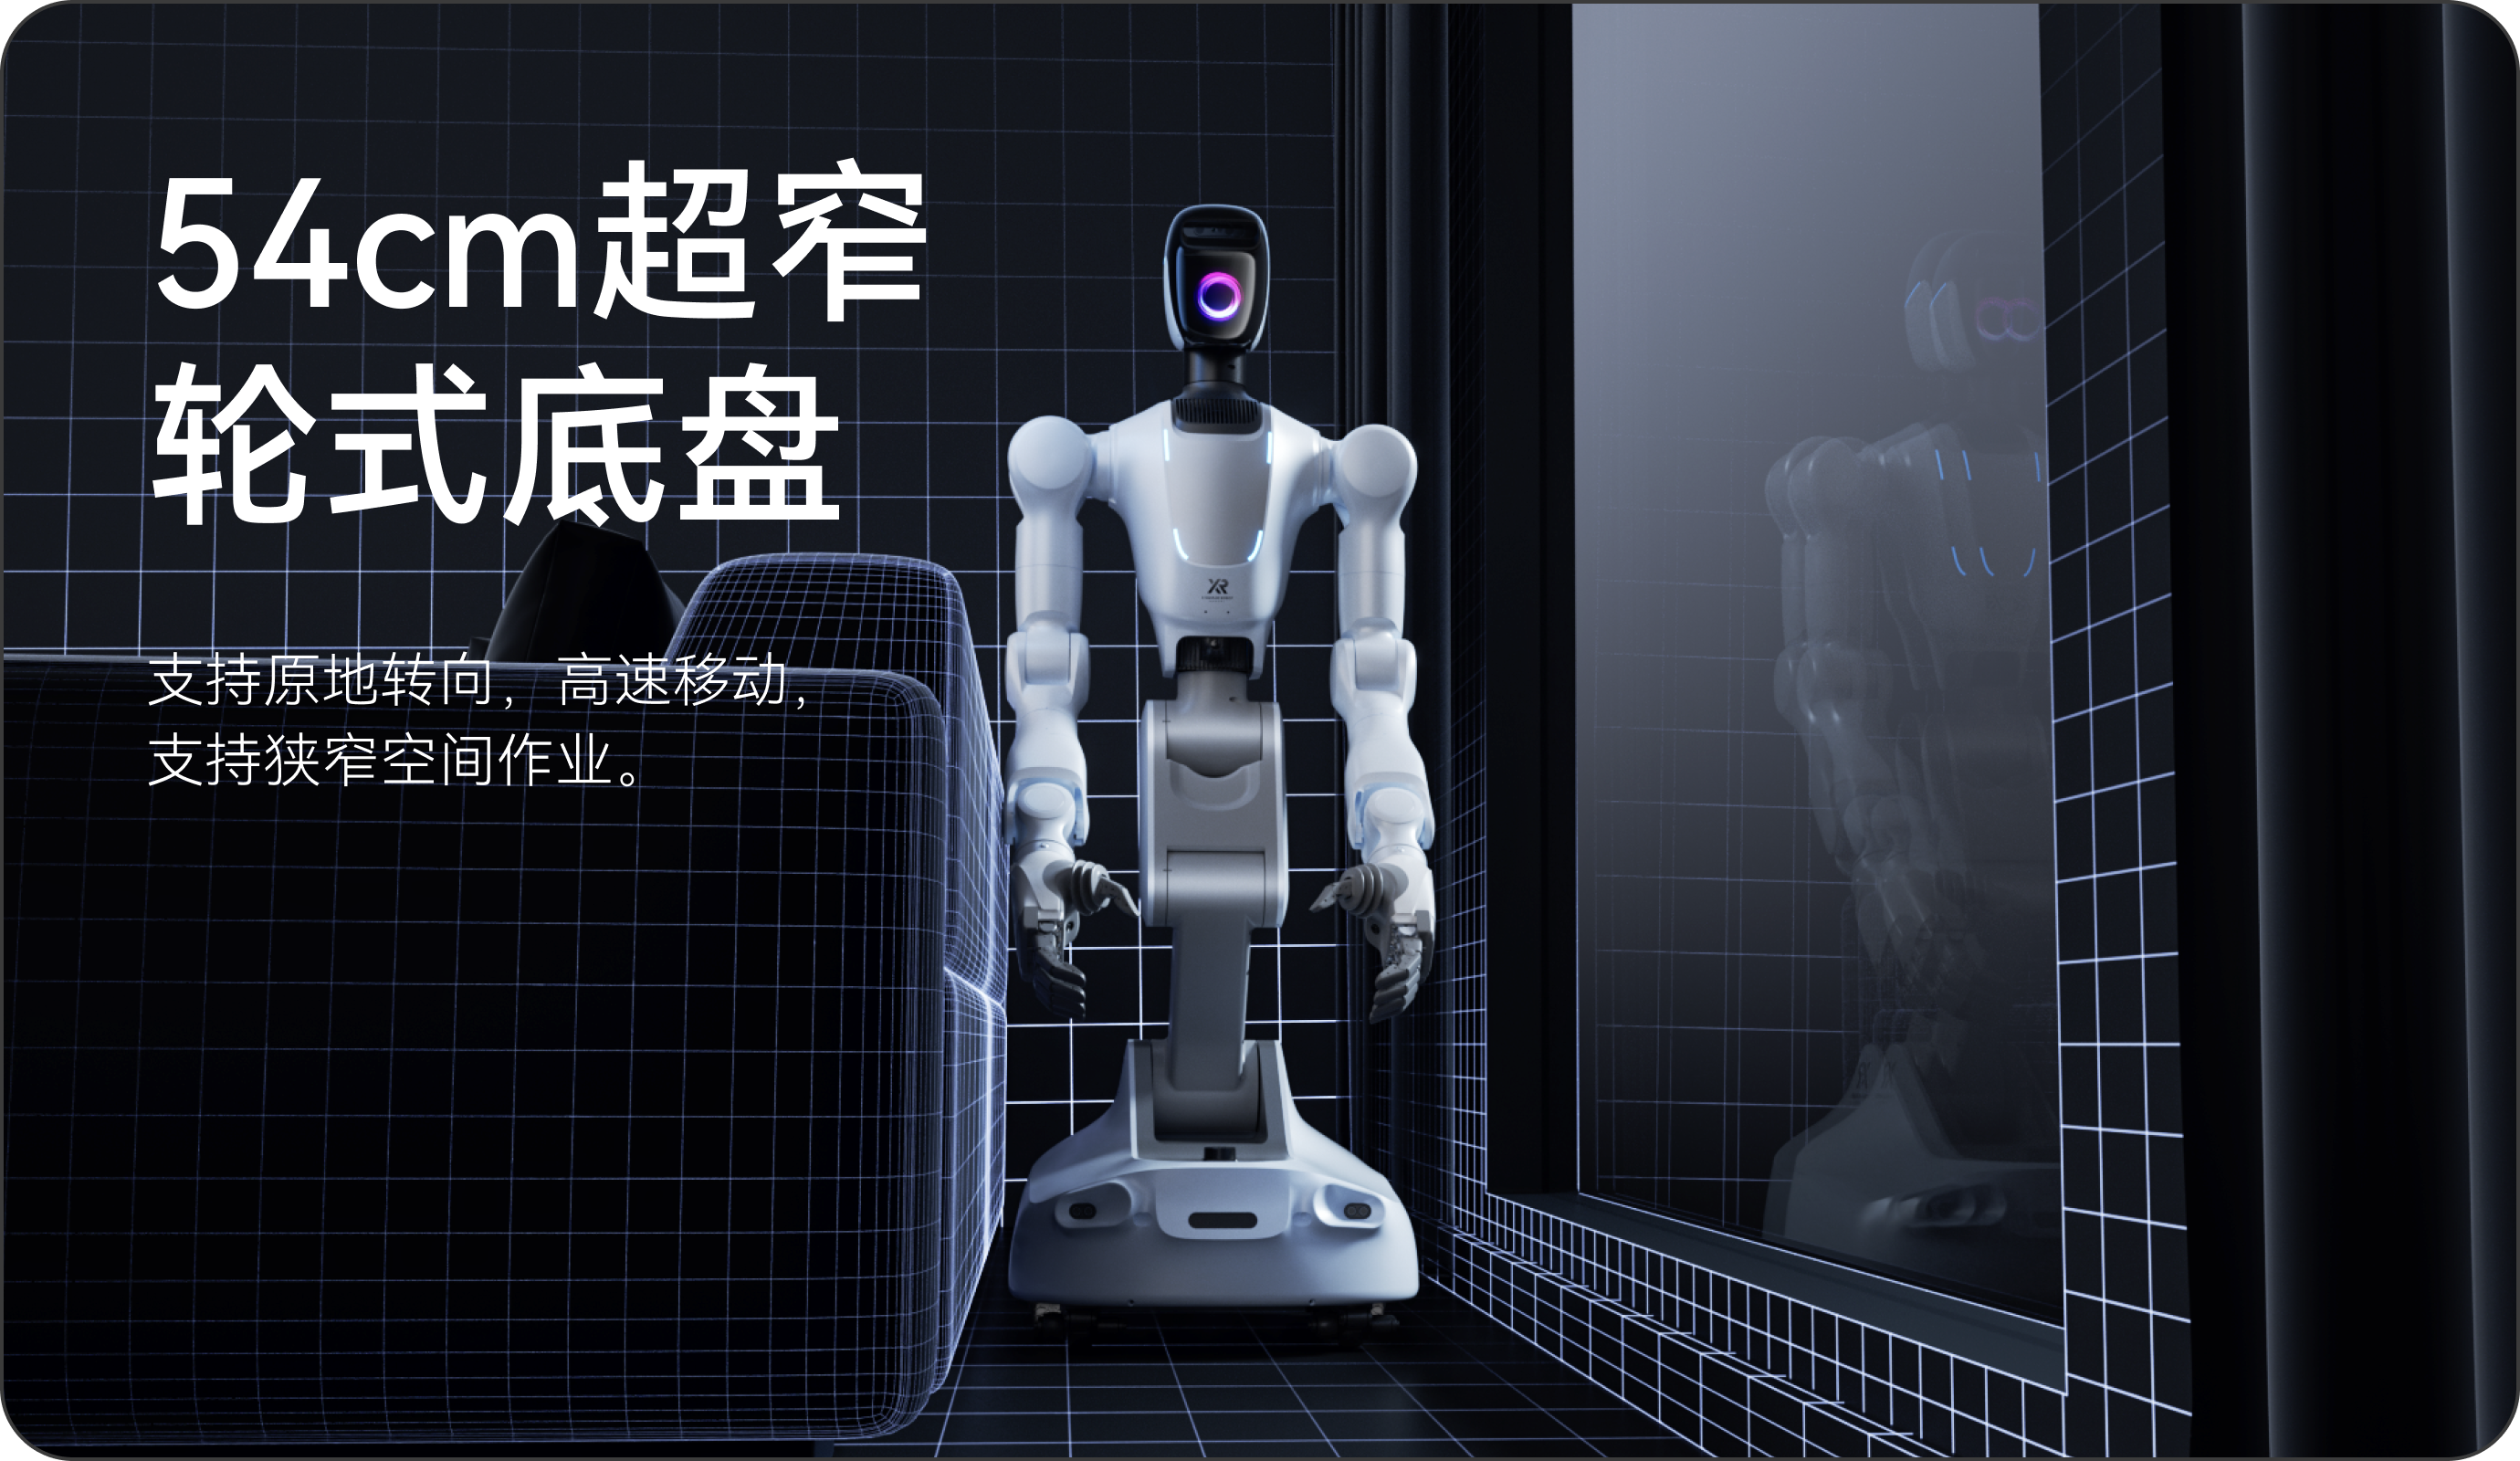
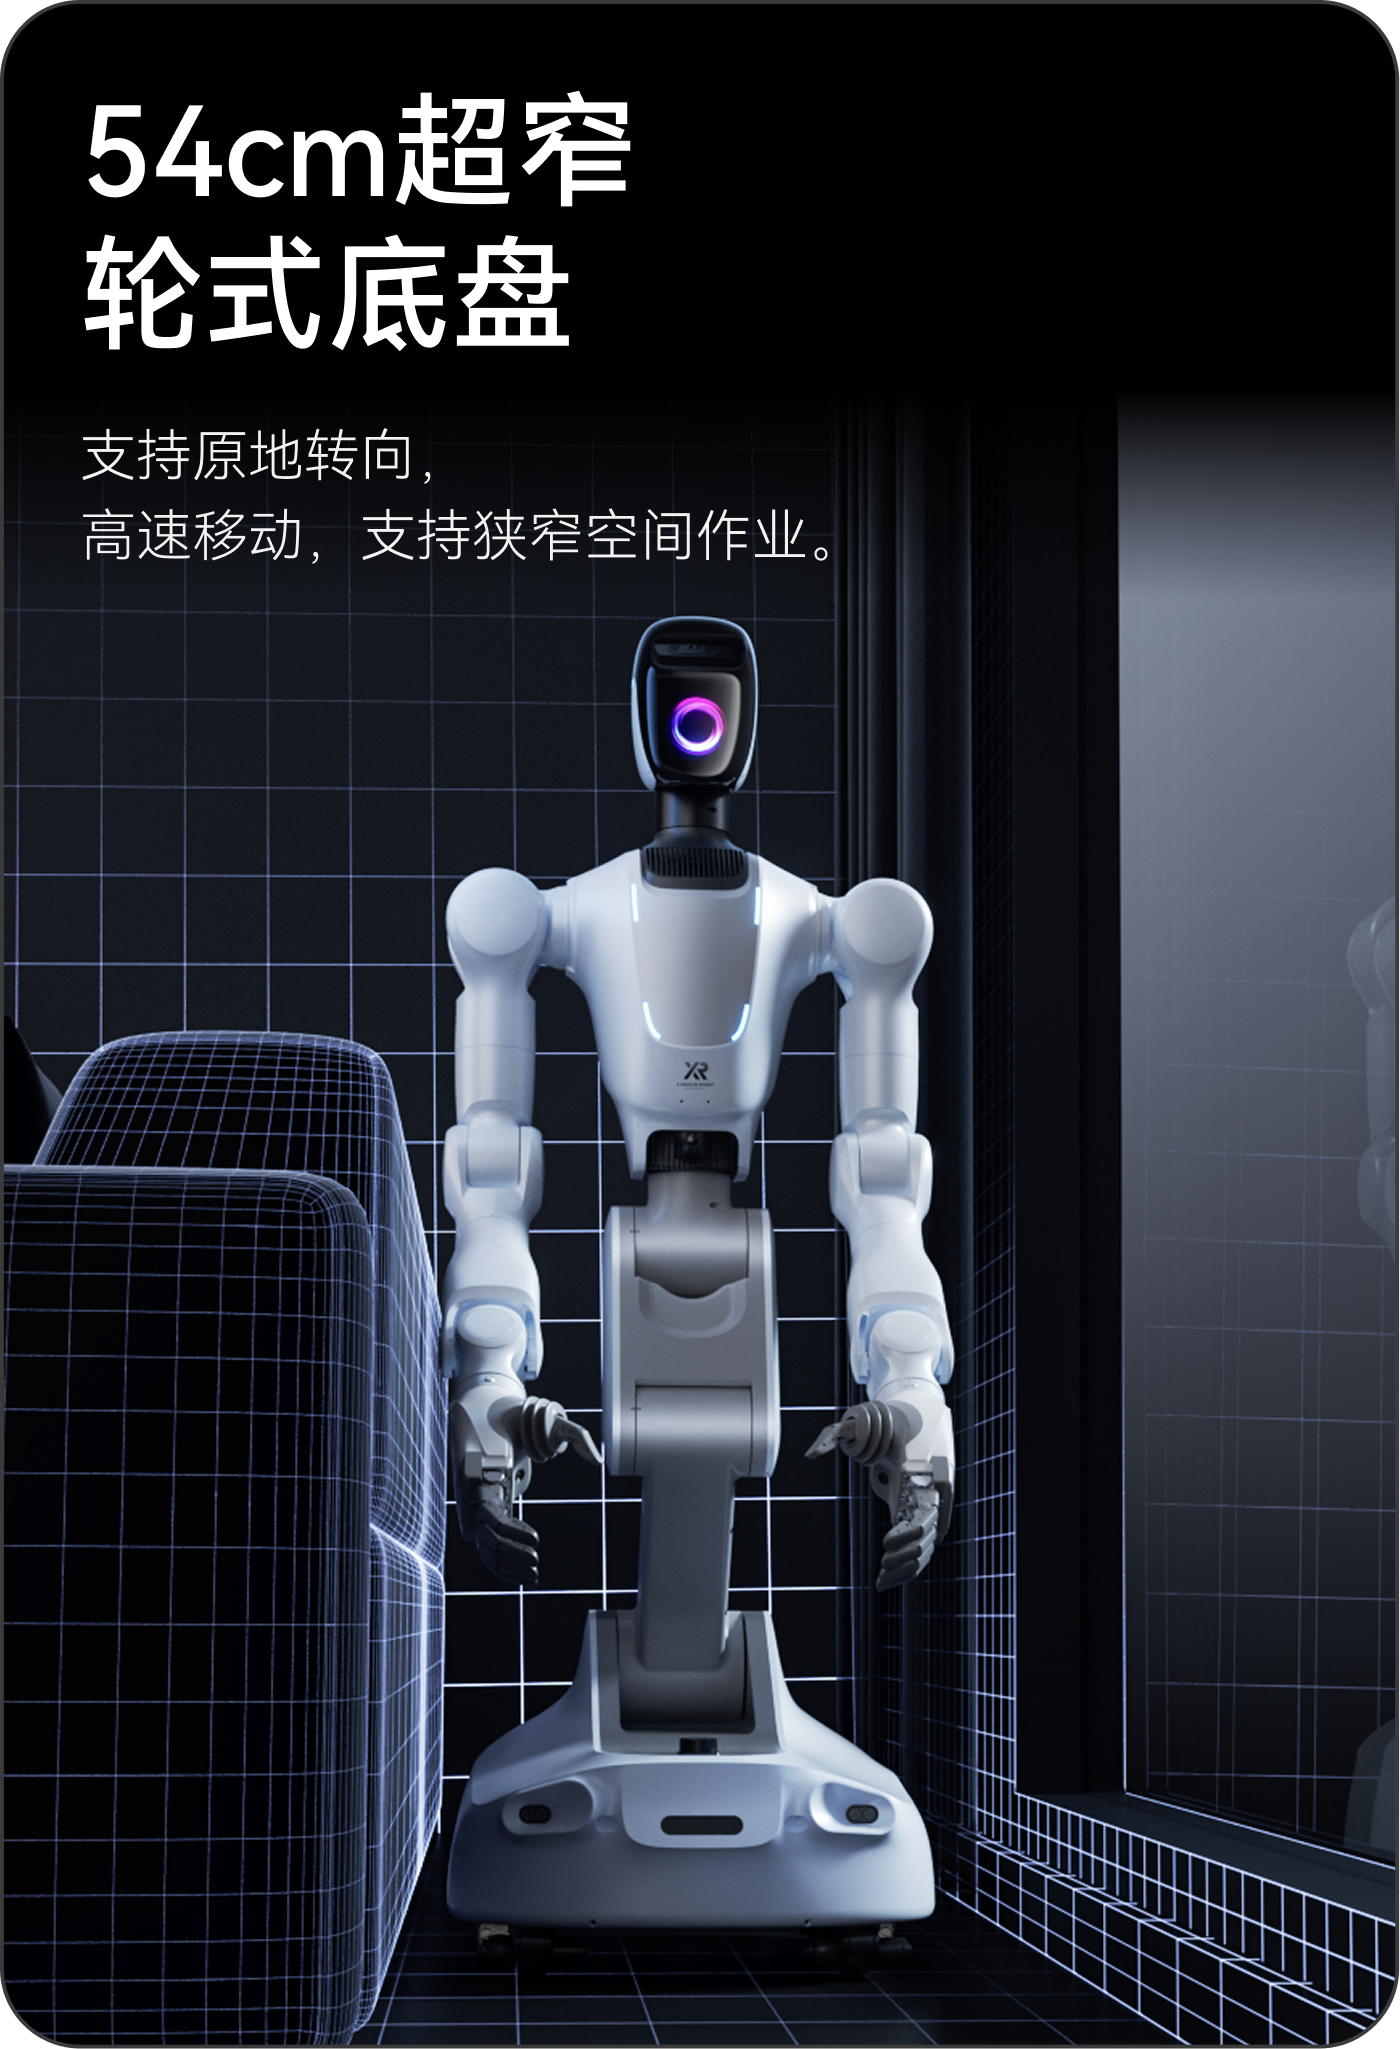
底盘参数
移动速度1 m/s
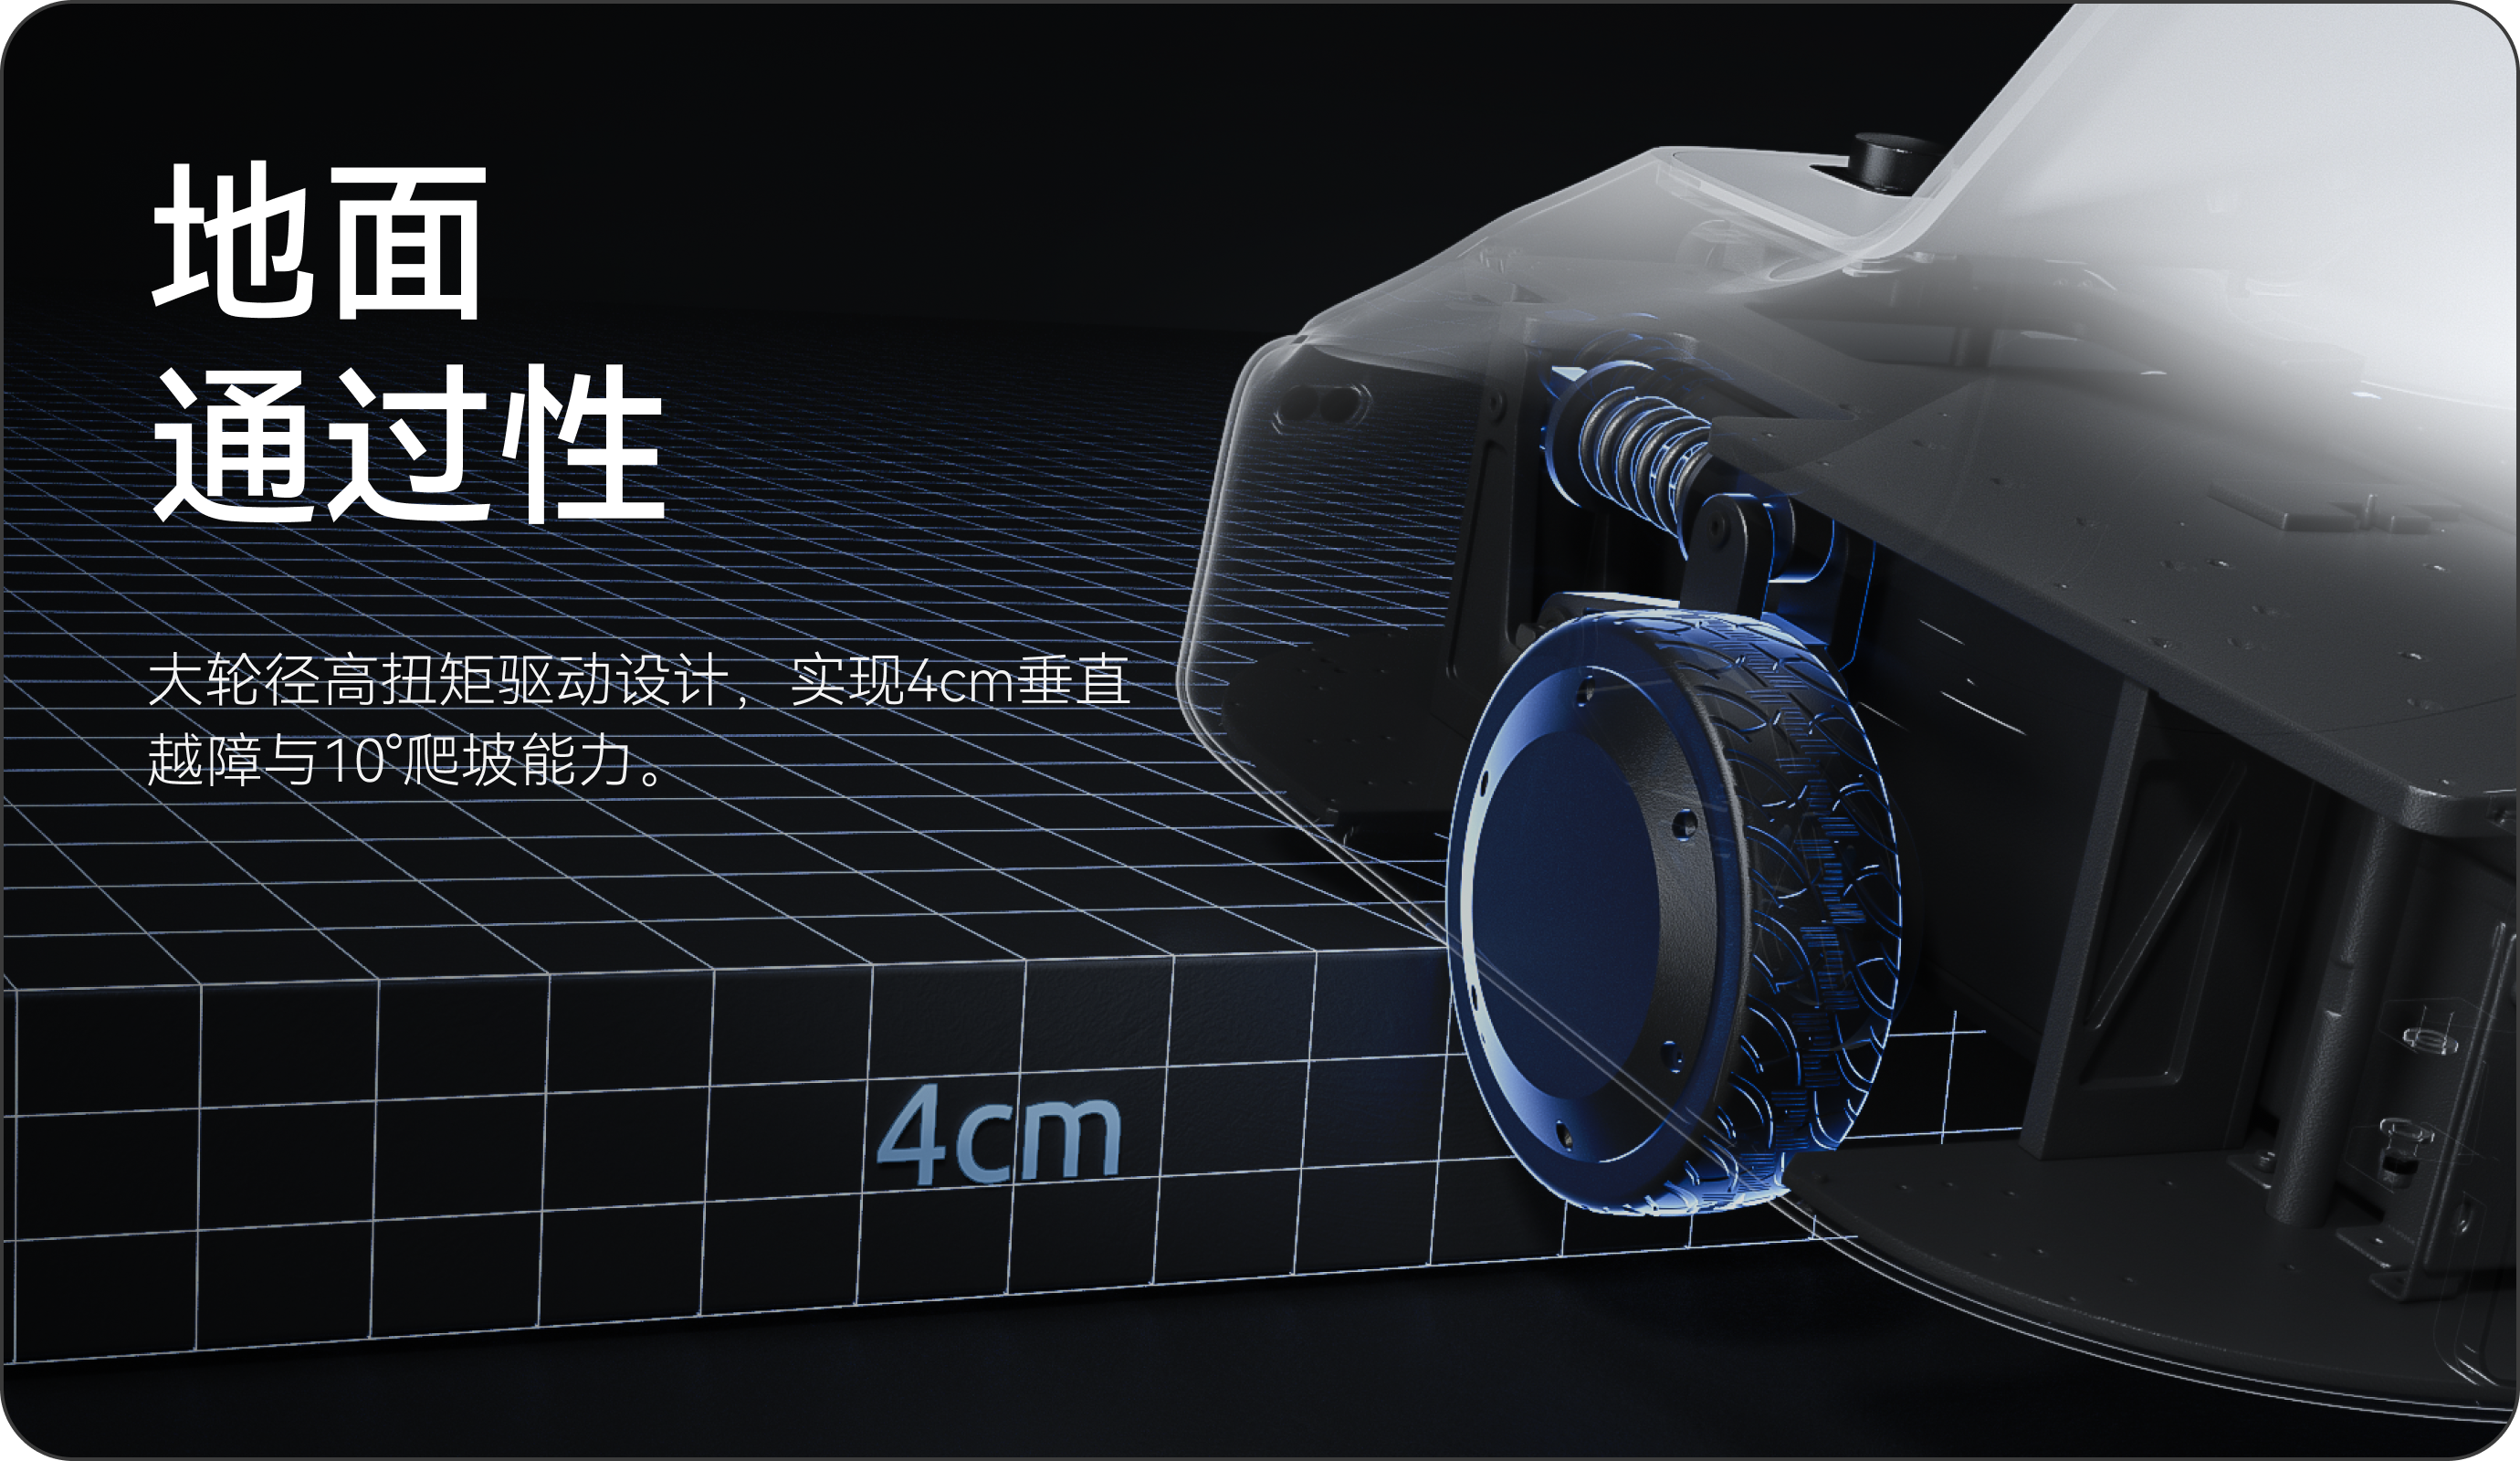
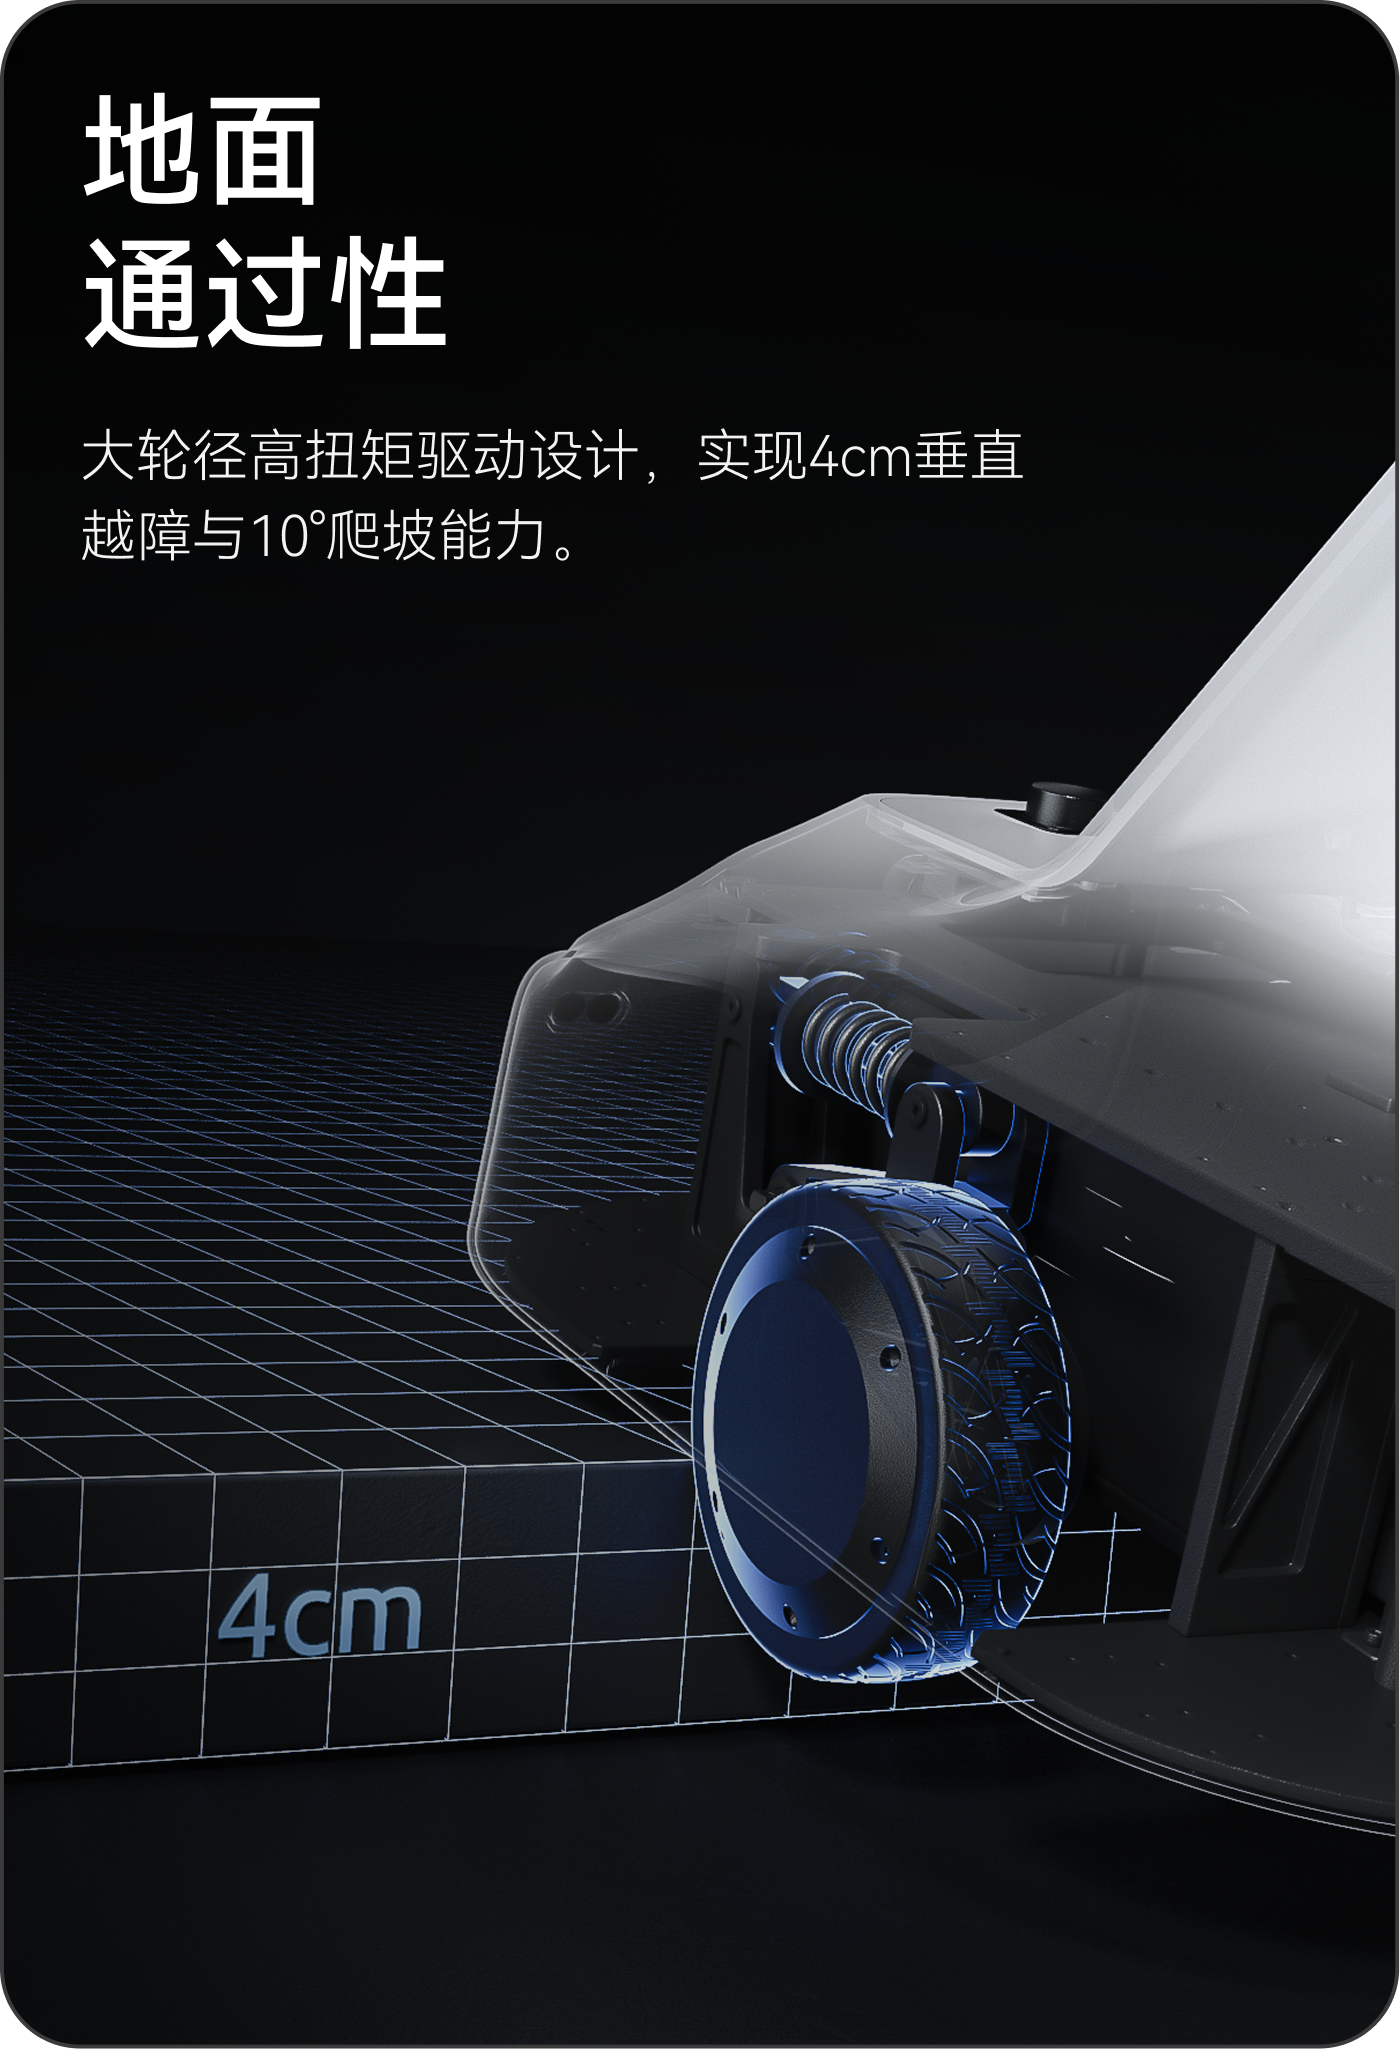
底盘自由度2
传感器配置
2D激光雷达1
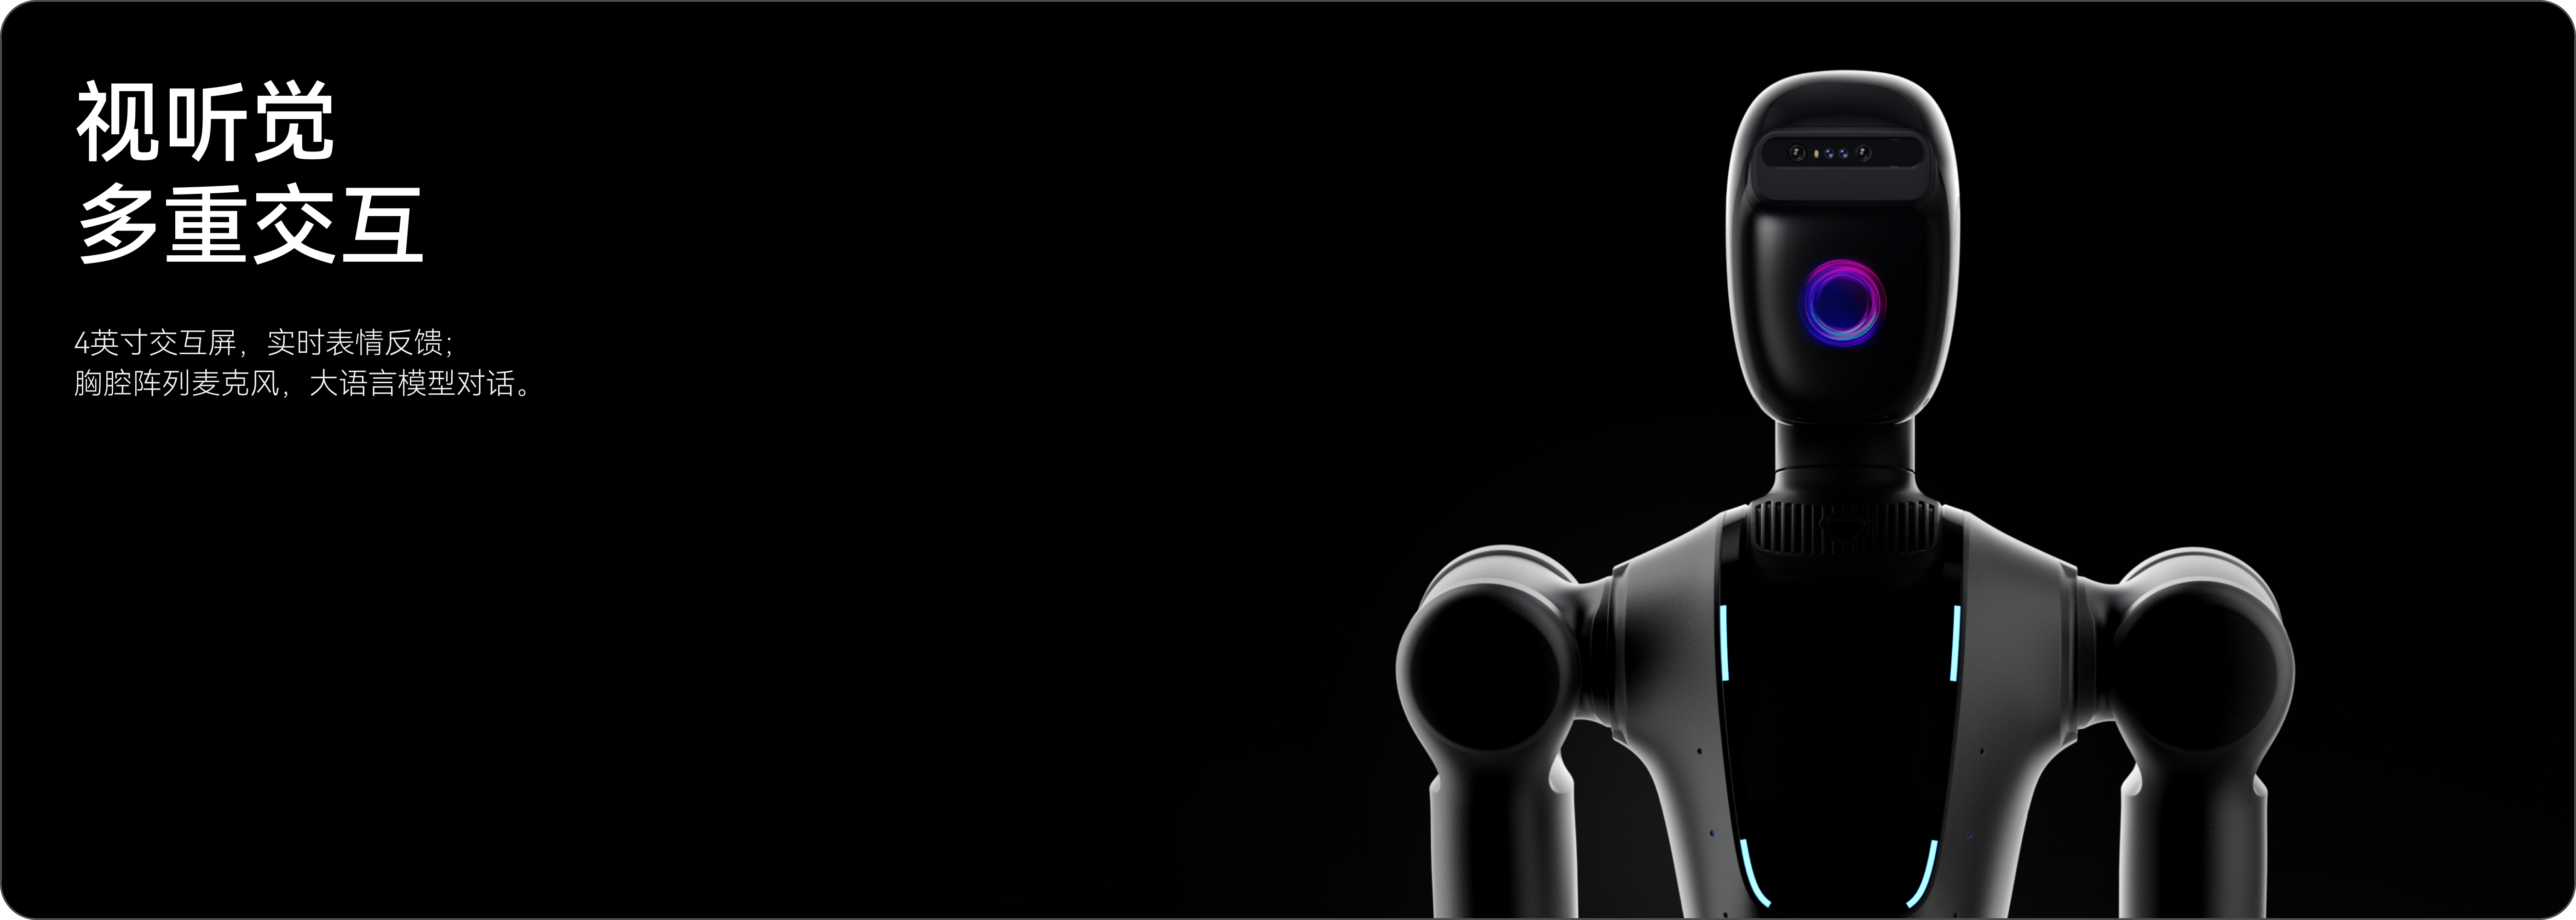
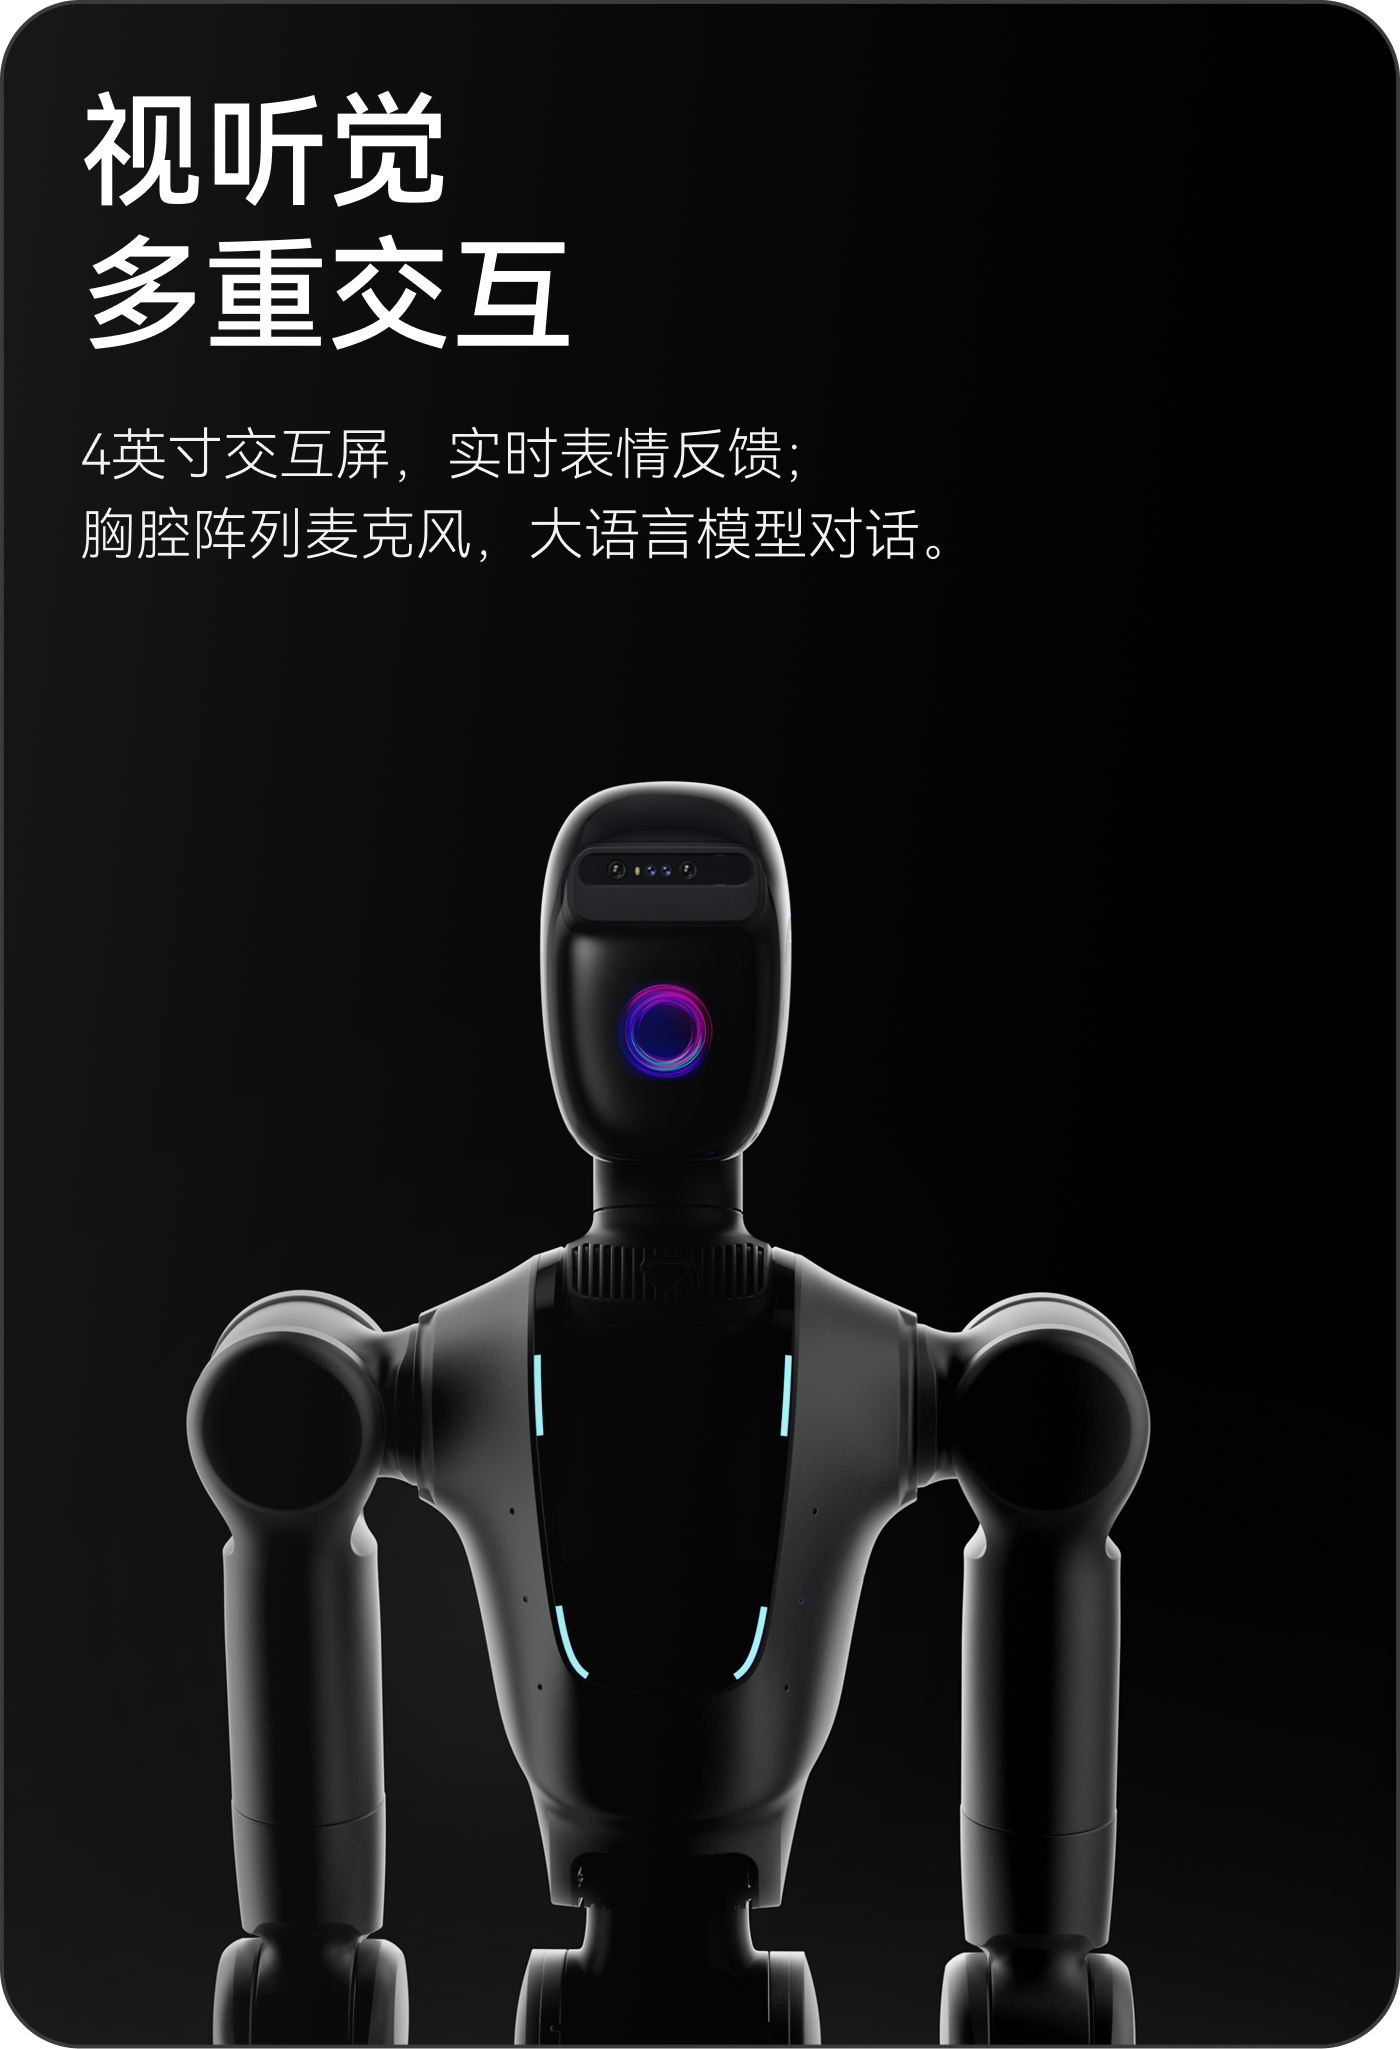
超声波传感器4
RGBD相机3
单点TOF2
BEV环视摄像头3
搭载模型
模型全栈自研
WALL-A 操作大模型
参数规模百亿级参数


