快速入门
完成量子一号 Pro 的开箱、装箱、开关机、急停、网络配置和充电操作。
本页介绍量子 1 号 Pro 的首次使用流程。操作前请预留足够空间,并检查急停与供电状态。
量子 1 号 Pro
开箱
参考视频(当前为纸箱包装版本):
-
将包装箱放置在空旷、平整的位置,确认箱子底部的刹车轮已锁死。
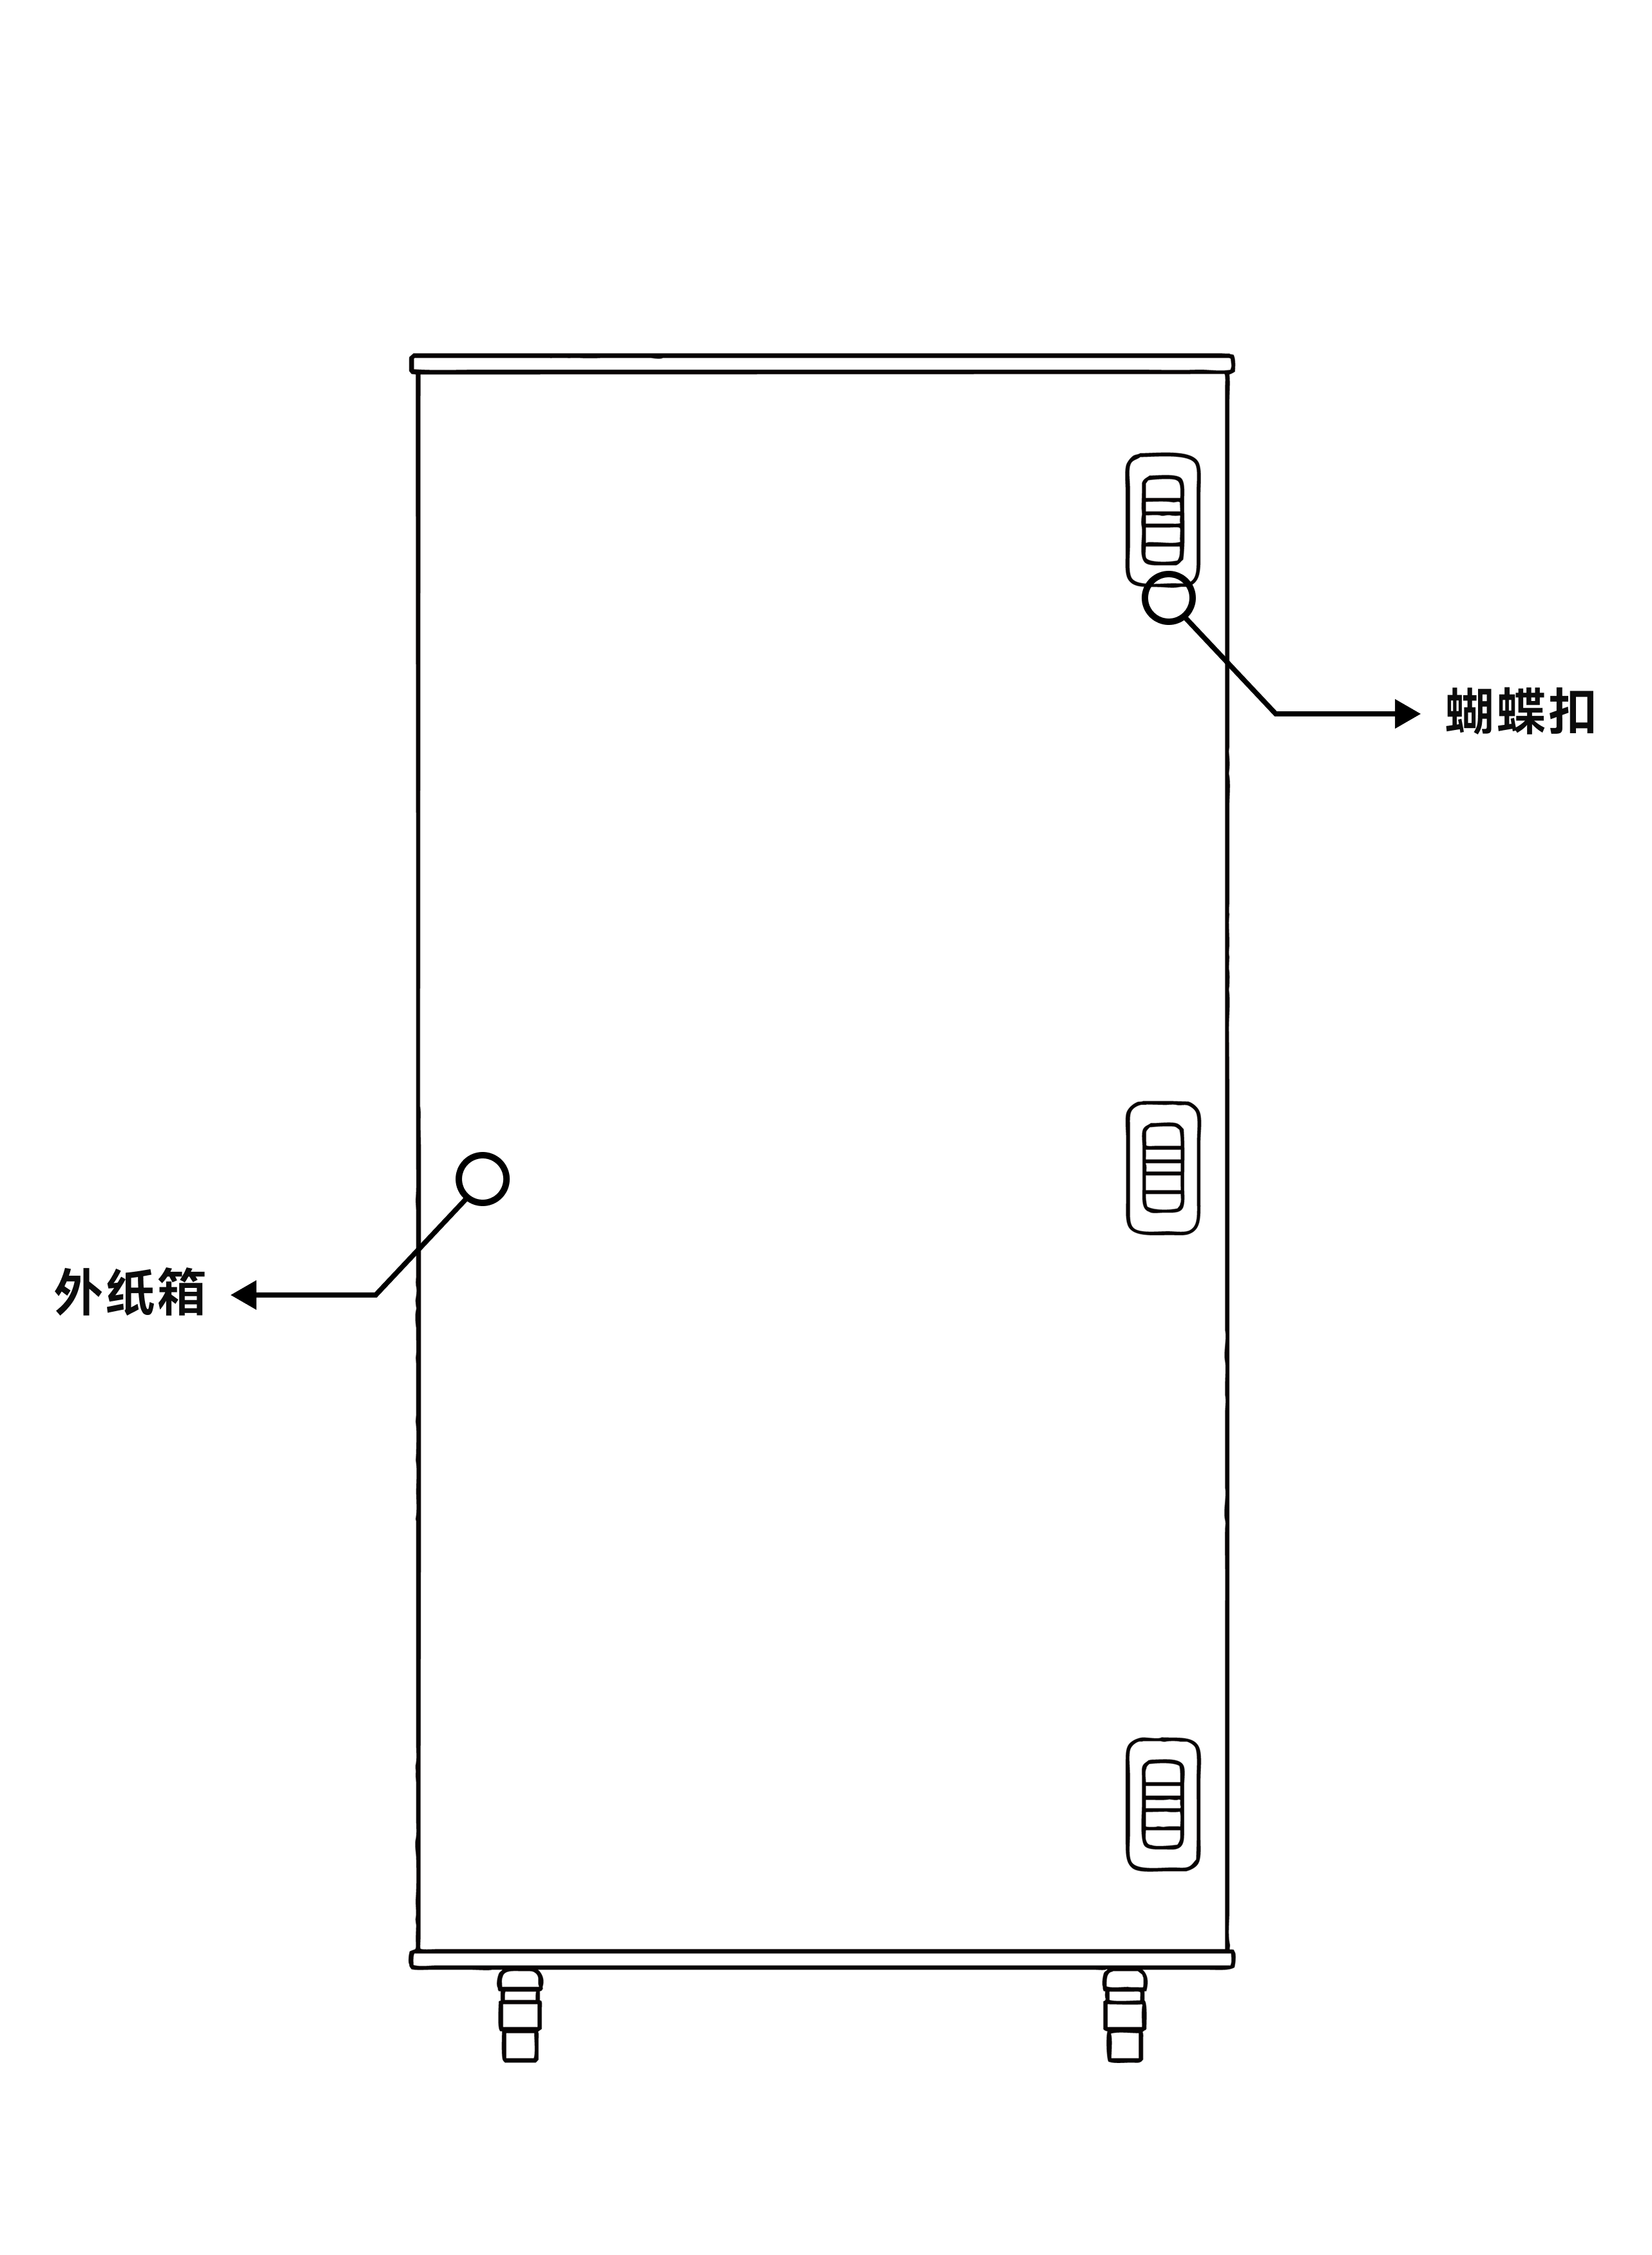
包装箱与蝴蝶卡扣位置
-
依次打开纸箱上的蝴蝶卡扣,移除纸箱外壳;放下斜坡垫板,再取出包裹机器人的白色海绵。
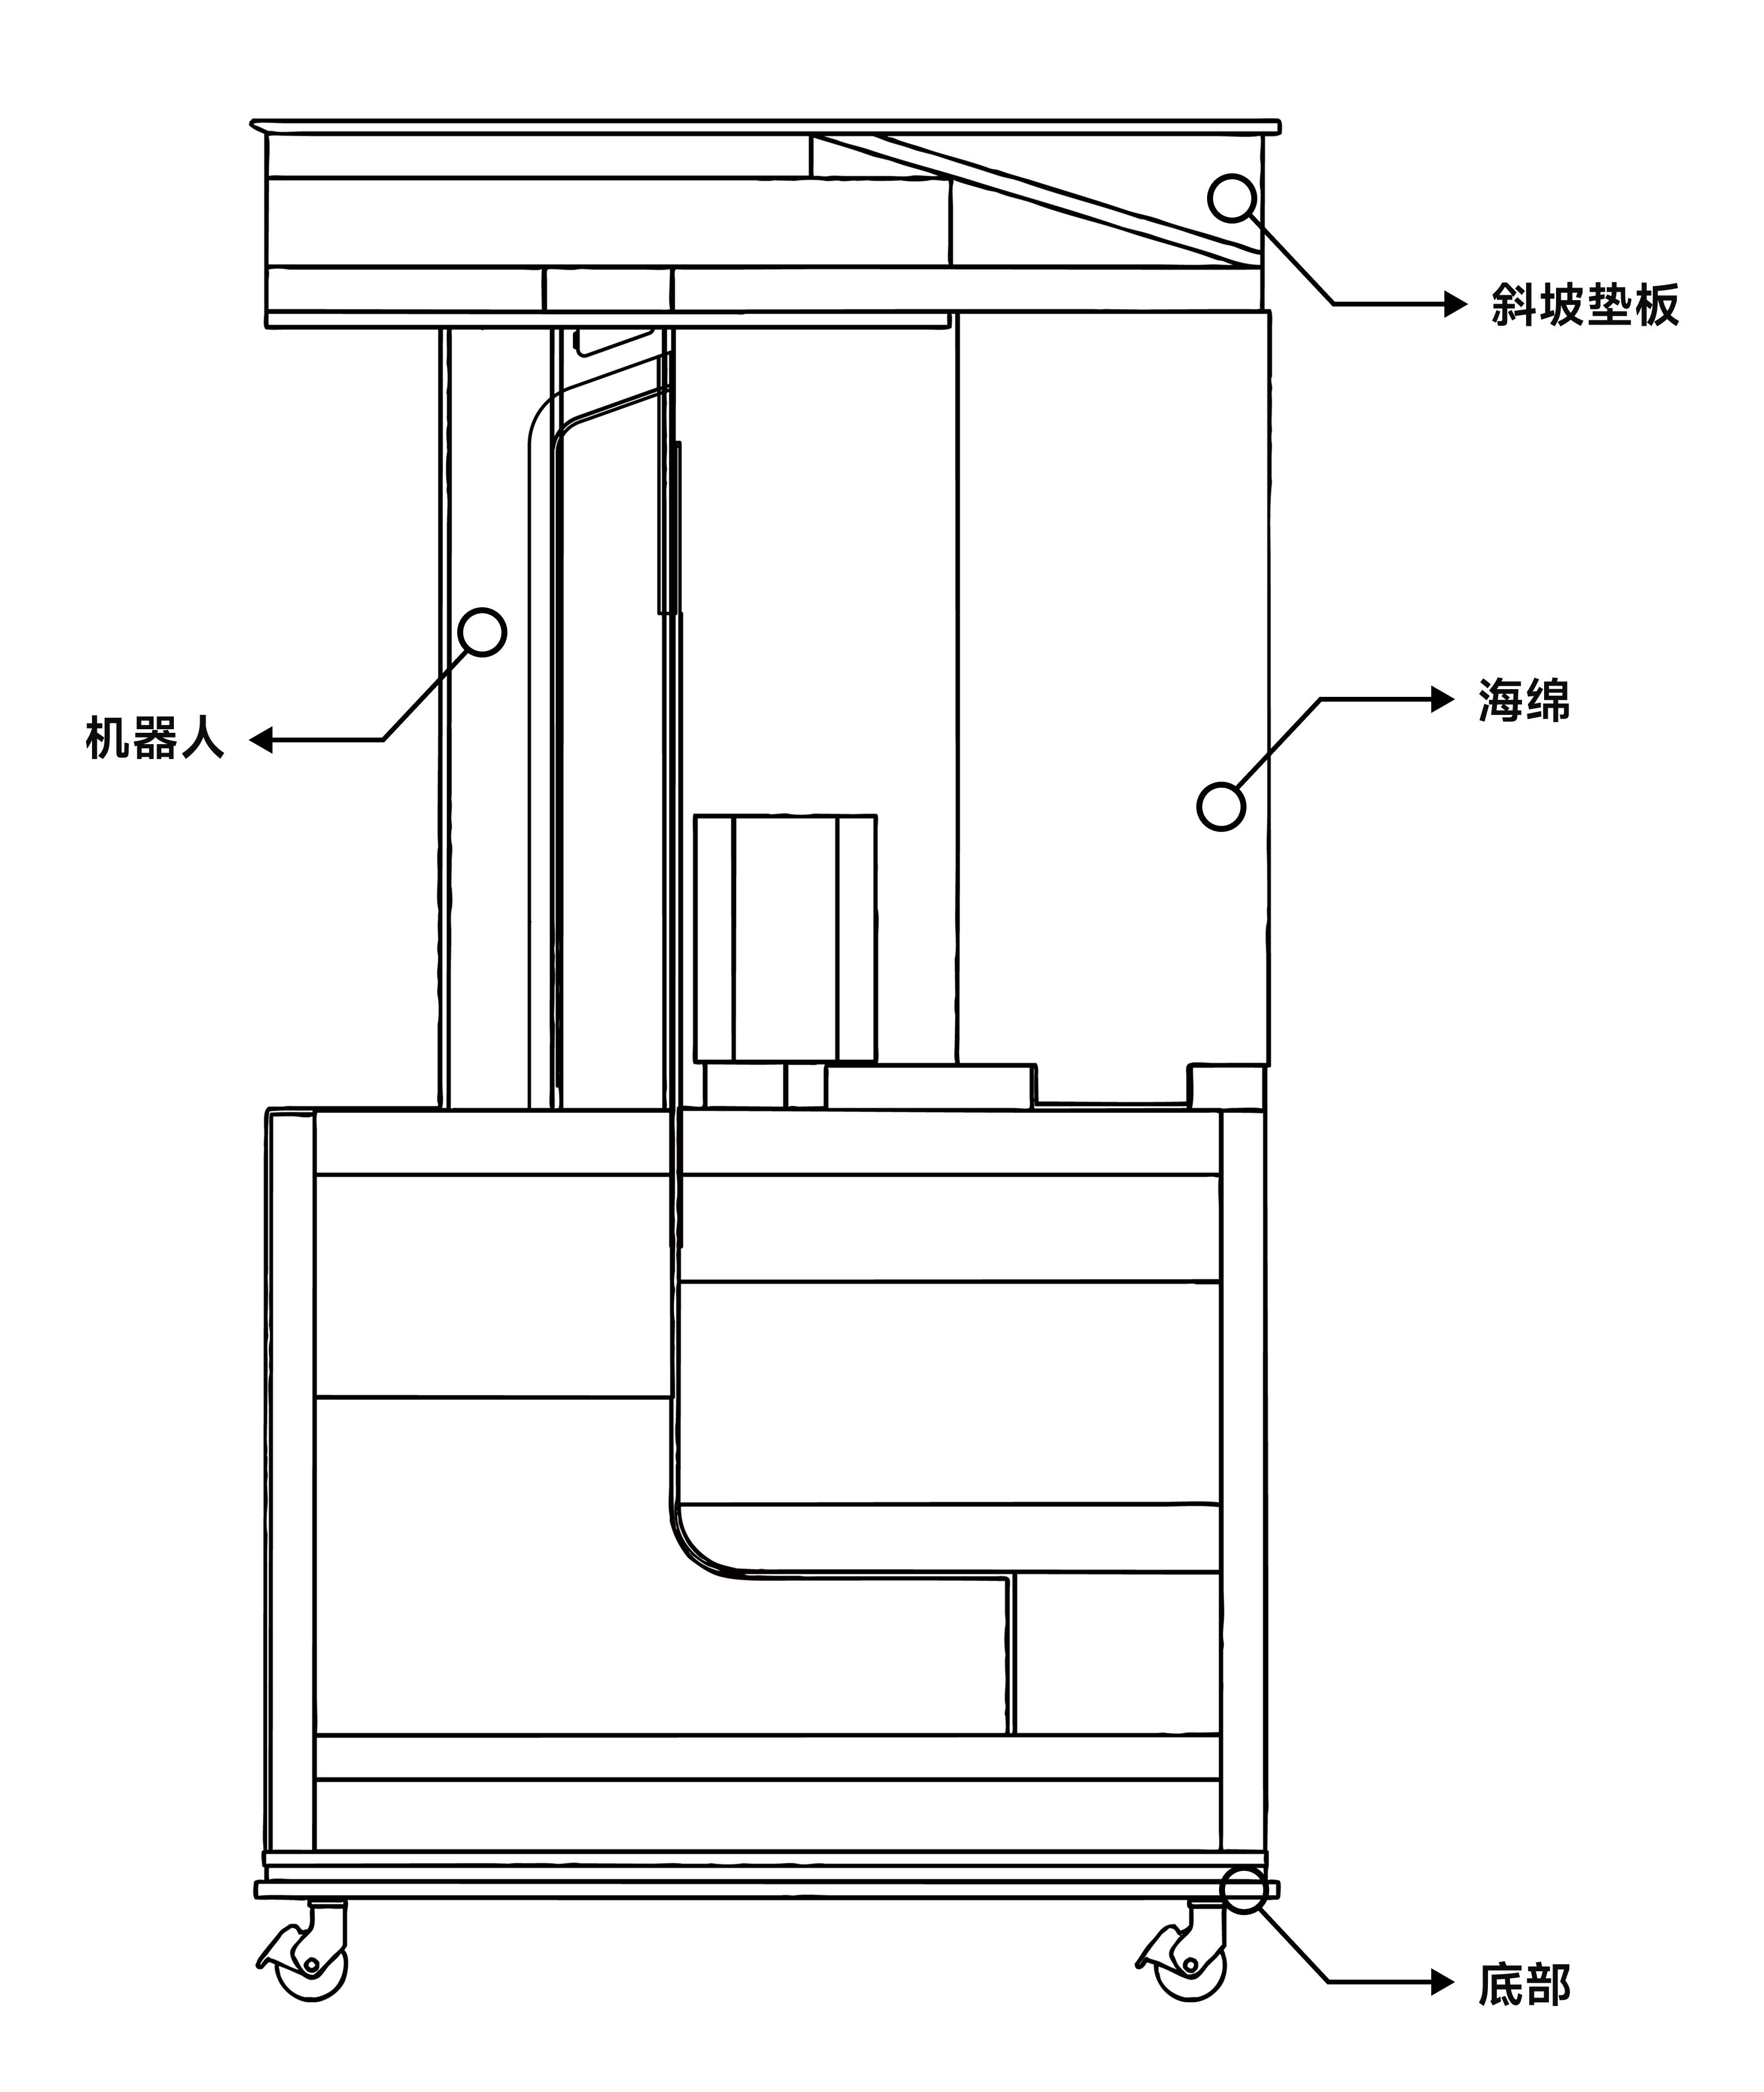
机器人、斜坡垫板与海绵位置
-
将斜坡垫板与箱体底部连接,取下机器人轮下的两根木楔。用手扶住底盘与腰部连接处,缓慢向前推动机器人,使其沿斜坡下移。
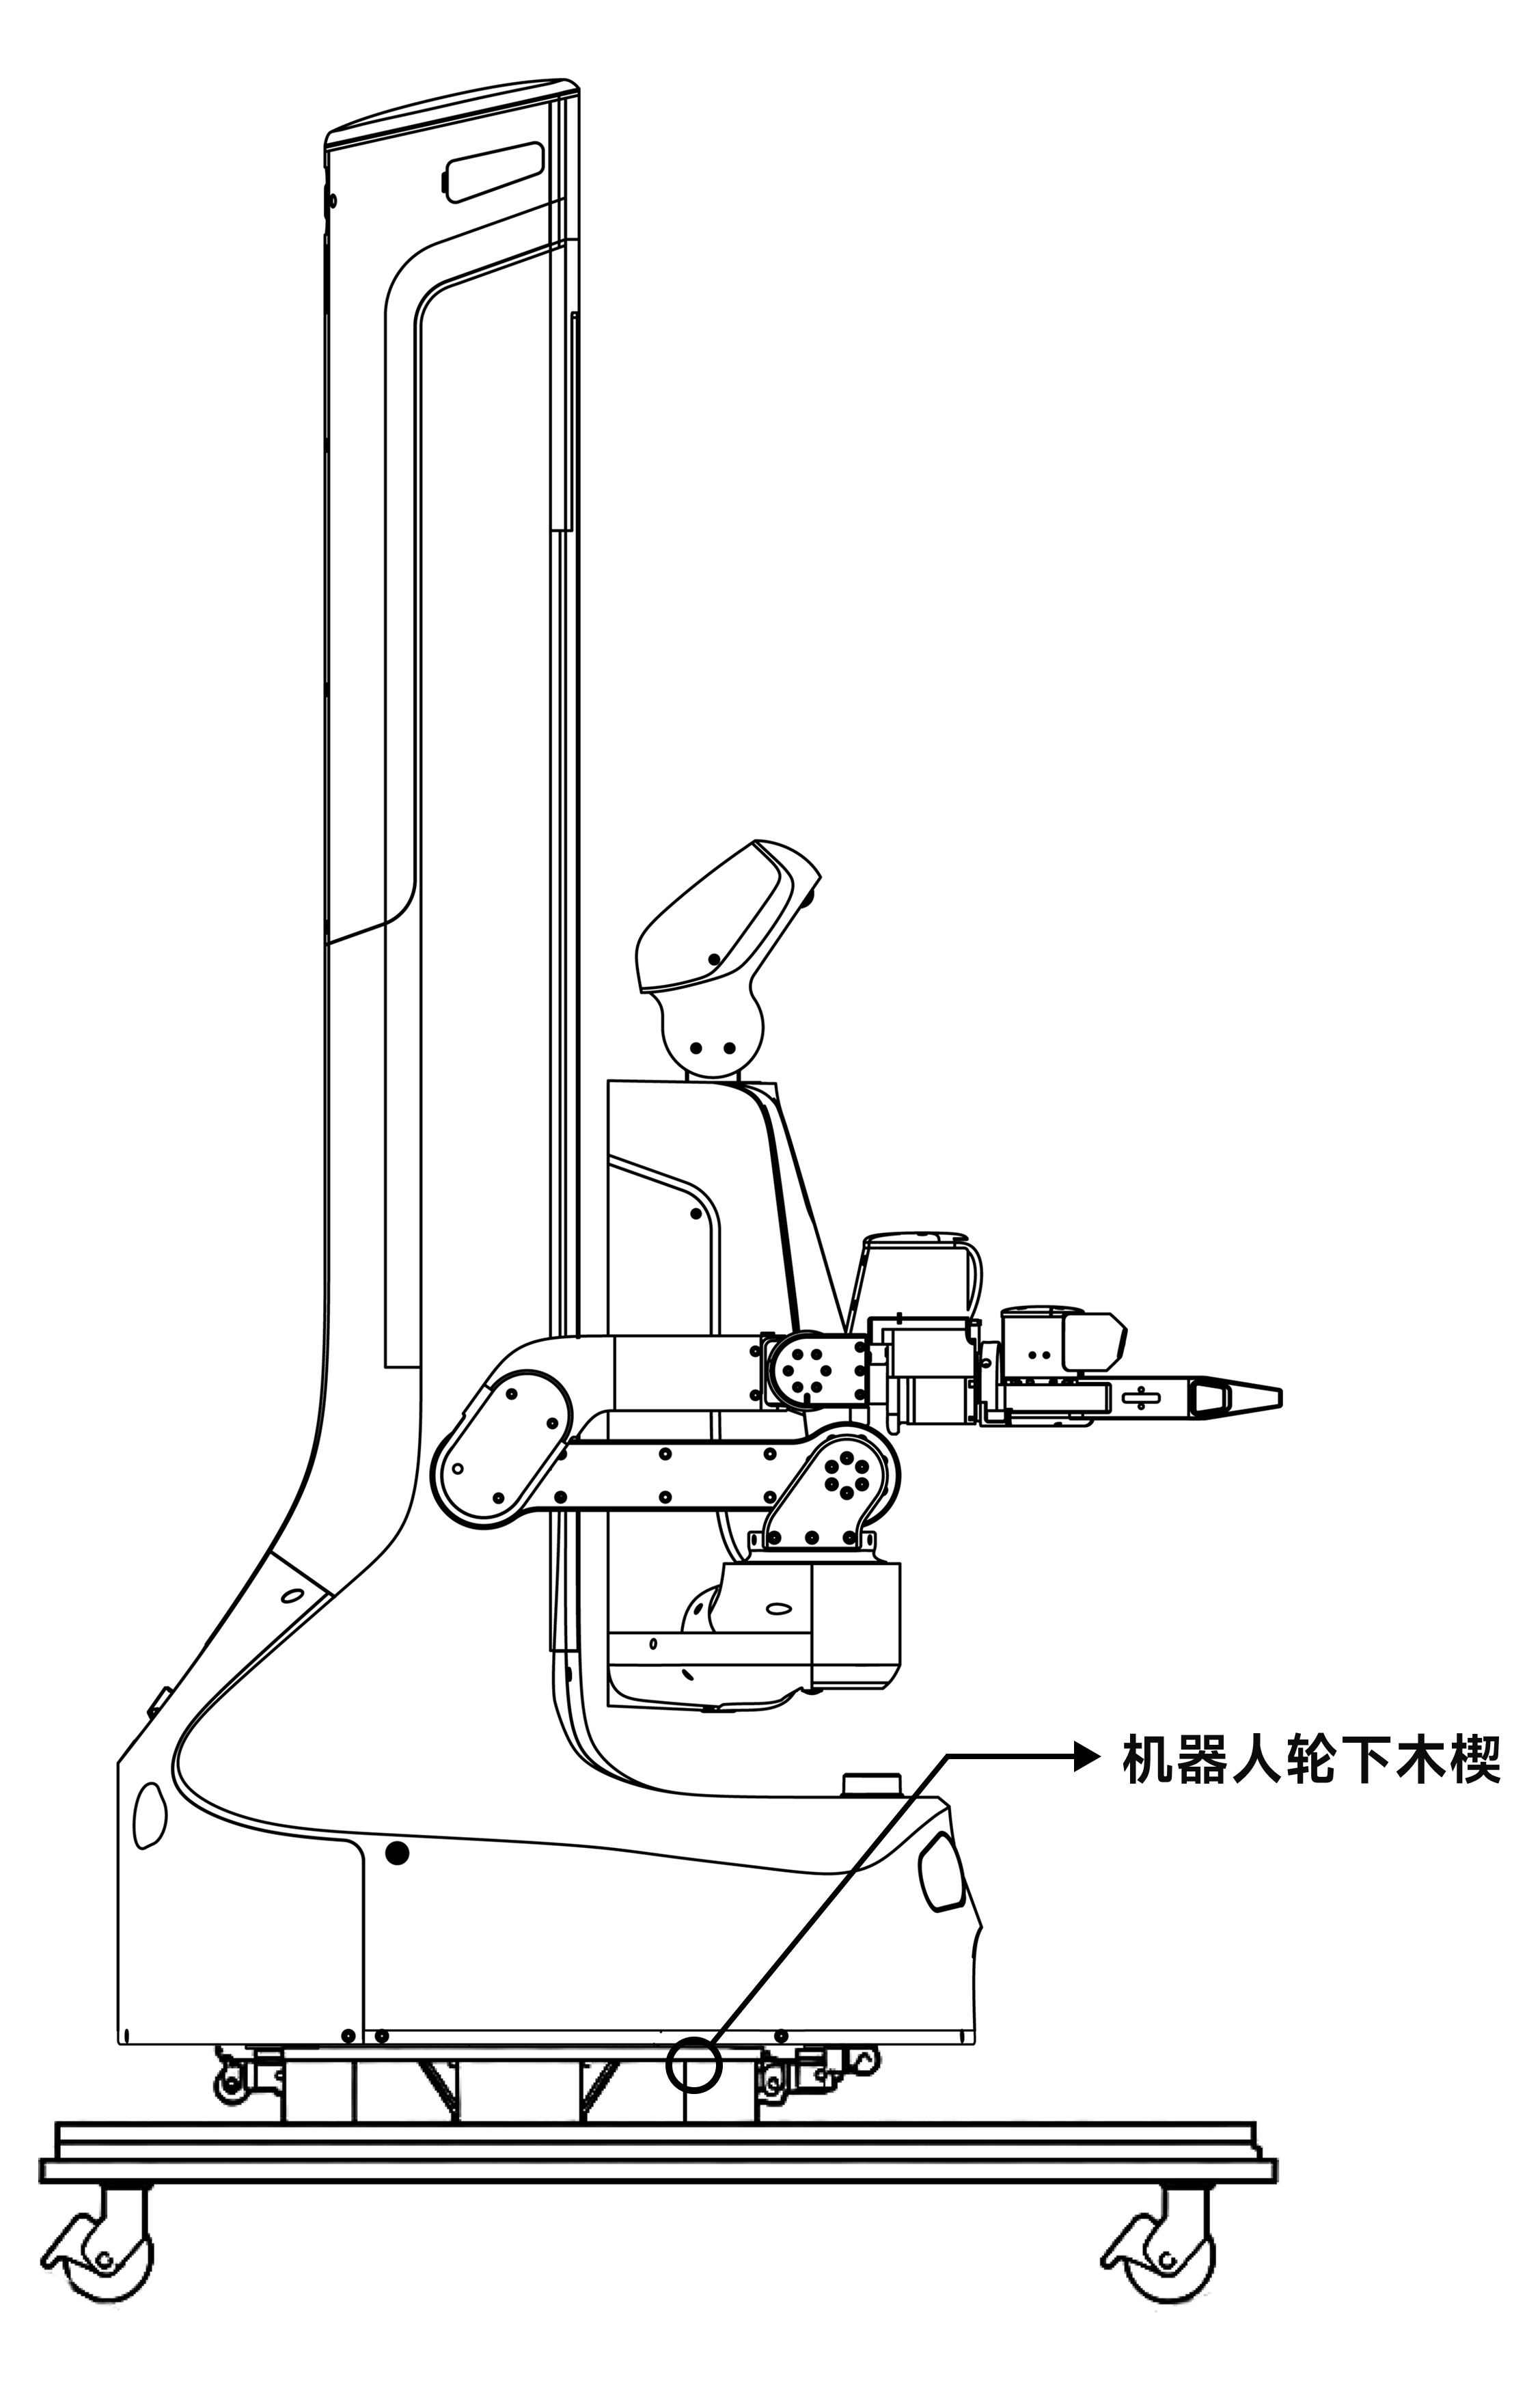
机器人轮下木楔位置
-
如果机器人前端受阻,可轻微抬起底盘前端辅助移动,请勿抬拉机械臂。机器人沿斜坡下移时,需同时扶住肩部,防止倾倒。
装箱
-
确认机器人已经进入打包姿态,并完成断电关机。
-
锁死箱体底板的刹车轮。一人扶住机器人底盘与腰部连接处,将机器人推入底板凹槽。
-
确认机器人已经推至最内侧,依次套上海绵、装回纸箱外壳并扣紧白色卡扣。
-
如需将机器人搬上台阶,请先断电,并由至少 4 人共同托住机器人底盘。手部必须托住底部金属结构,请勿抬外壳或机械臂。
开关机
-
检查机器人机身急停按钮,确认按钮处于松开状态。
-
长按电源键 3 秒开机,等待 2~3 分钟;听到“咔嚓”声后,表示机器人已完成上电。
-
如果开机未成功,请关机等待 5 秒后再次尝试。
-
长按电源键 3 秒关机。如需打包,请先将机身降至最低并恢复打包姿态,再执行关机。
急停
出现紧急情况时,立即按下机身后侧顶部的急停按钮或无线急停按钮,并扶住机器人,防止设备倾倒。
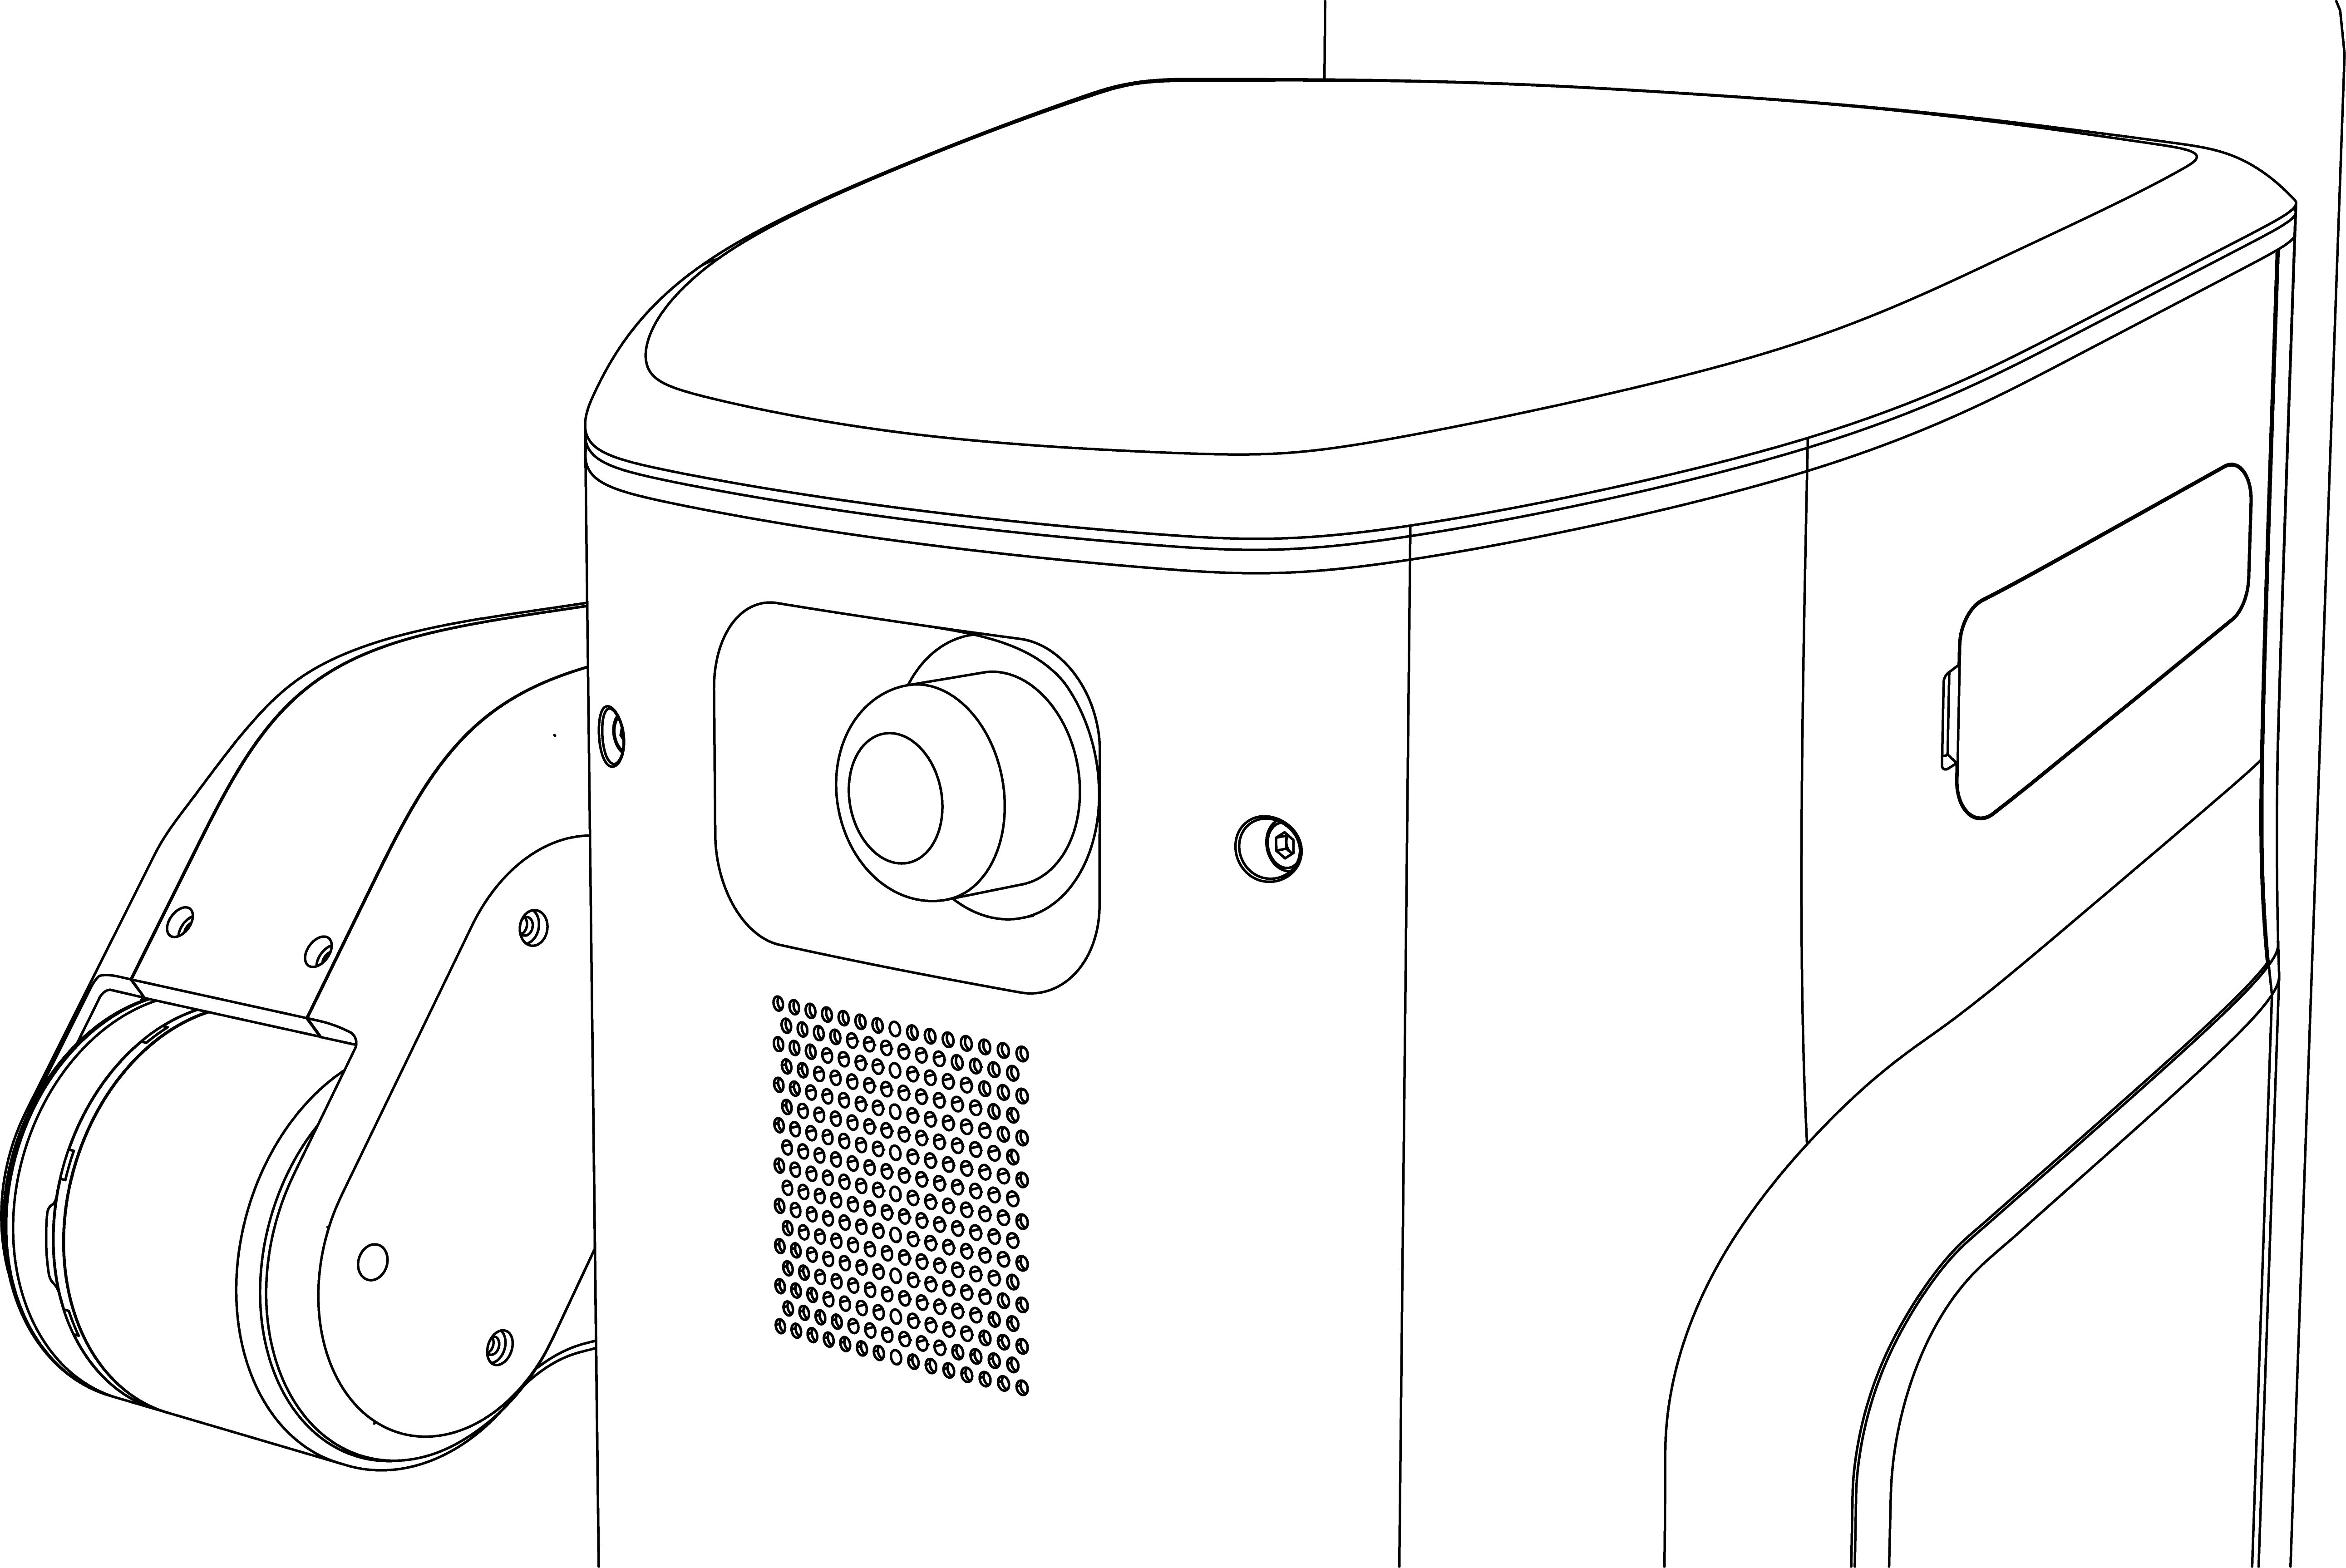
量子1号 Pro 机身急停按钮
确认风险已经排除后,先关闭机器人,再拉起机身急停按钮或松开无线急停按钮,最后重新开机。
WiFi 网络配置
WiFi 配置需要在机器人本体的桌面中进行,不是在主臂支架 PC 或个人 PC 的本地页面中进行。
-
通过机器人本体已配置的远程桌面,或直接连接机器人本体的显示器和键鼠,进入机器人桌面。
-
在机器人桌面内打开浏览器,输入:
http://localhost/正常情况下,机器人本体 WebUI 会进入“网络设置”页面。如果没有自动进入,可直接输入:
http://localhost/robot/network -
在“WiFi设置”页面点击“扫描WiFi列表”。
-
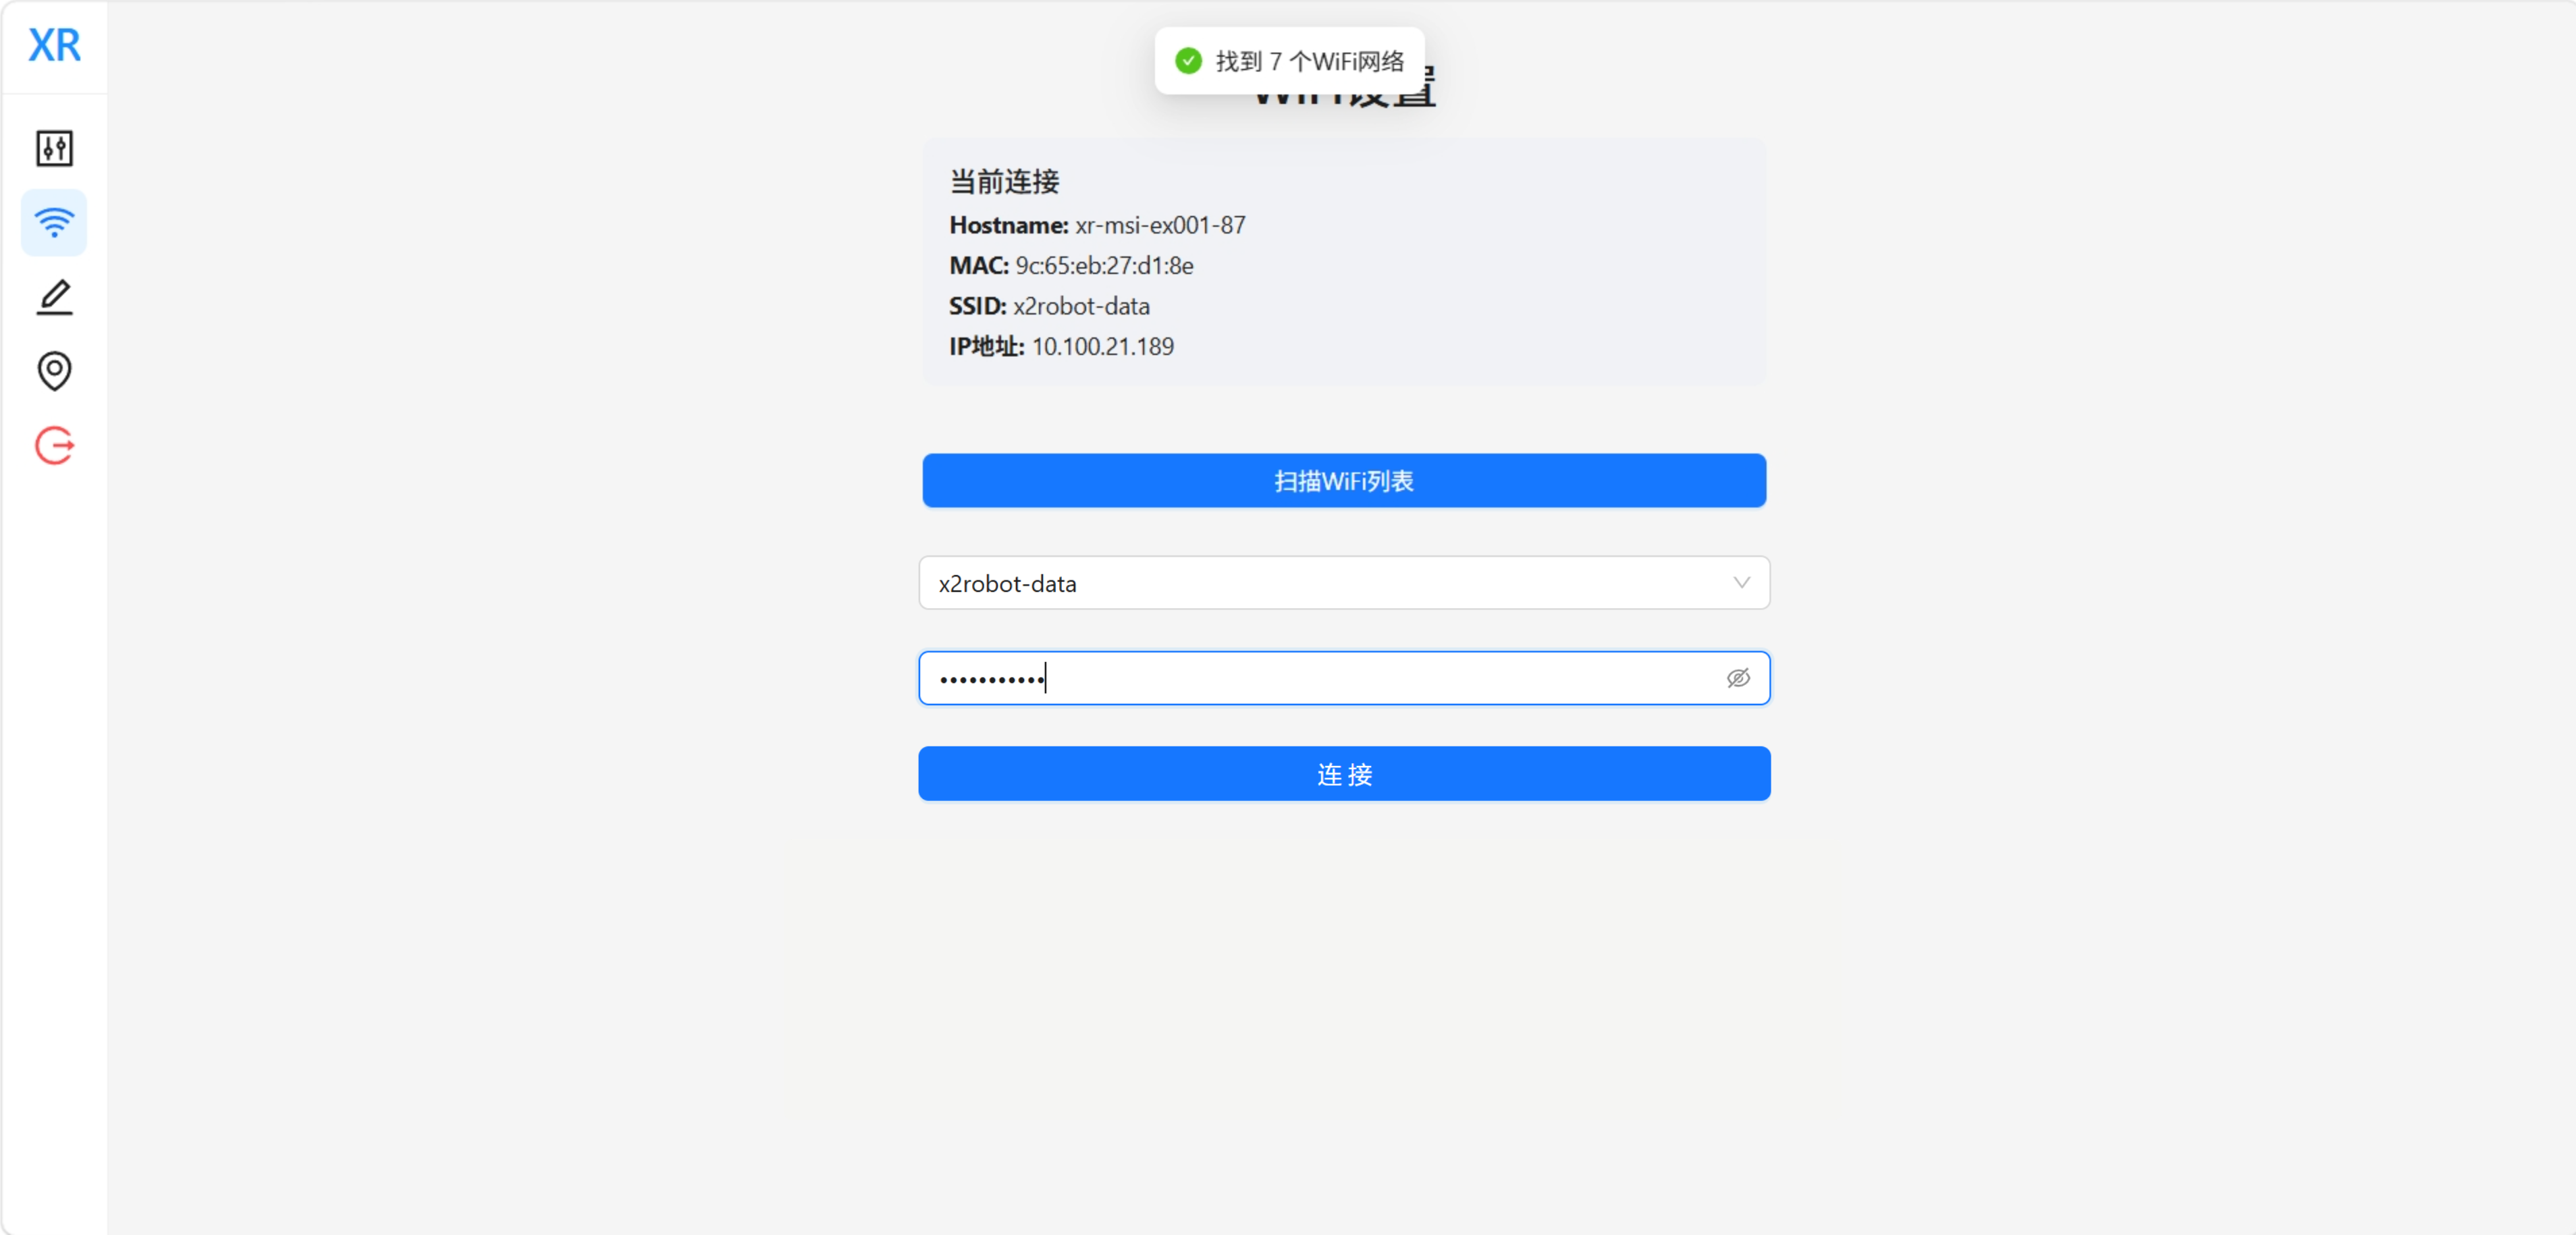
选择需要连接的 WiFi 网络,输入正确密码,然后点击“连接”。
-
连接成功后,核对页面显示的 SSID 和 IP 地址,并记录机器人当前无线 IP。
注意:localhost 表示当前运行浏览器的设备,因此上述网址必须在机器人本体桌面内的浏览器中打开。在主臂支架 PC 中输入 http://localhost/ 会打开主臂支架自身的 WebUI,不是机器人网络设置页;在个人 PC 中输入该网址同样只会访问当前 PC。
切换 WiFi 后机器人 IP 可能发生变化,远程桌面或 SSH 连接可能暂时中断。执行前请确认能够通过新网络重新连接机器人。
点击左侧列表 WiFi 图标,进入 WiFi 设置界面。
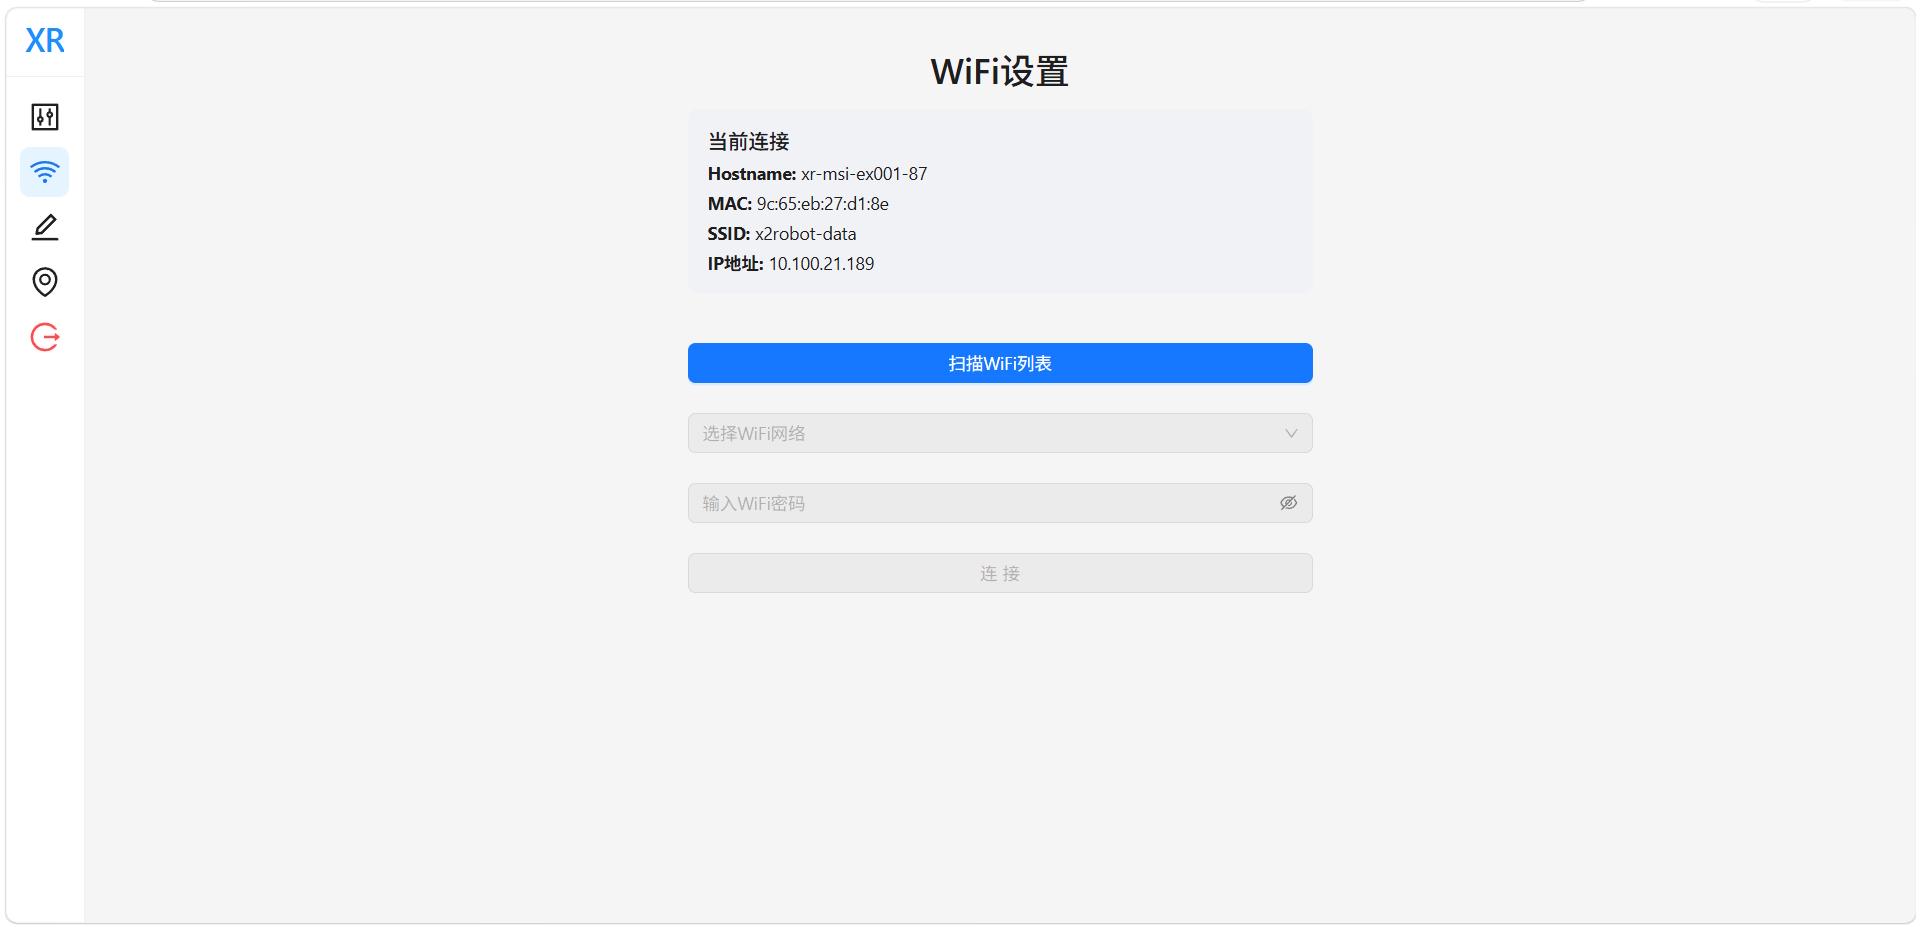
点击扫描 WiFi 列表,会显示出当前可以连接的 WiFi 网络
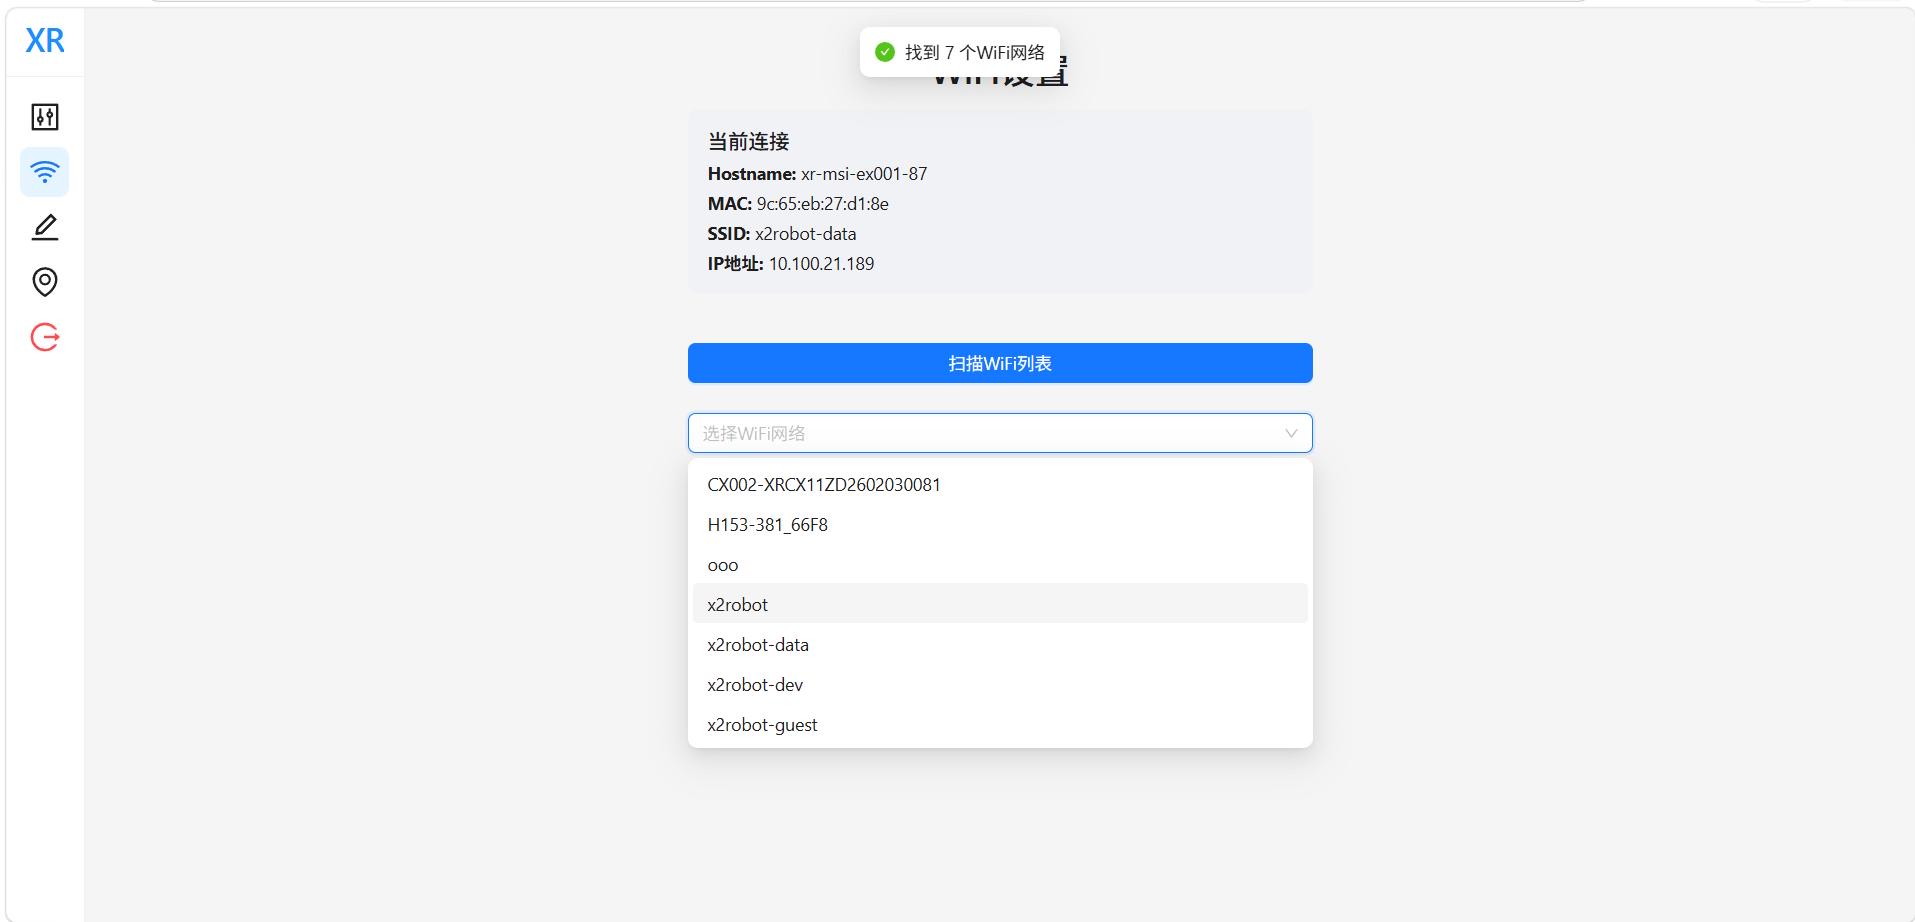
选择适合的 WiFi 网络,输入正确密码,即可连接成功。
充电安全
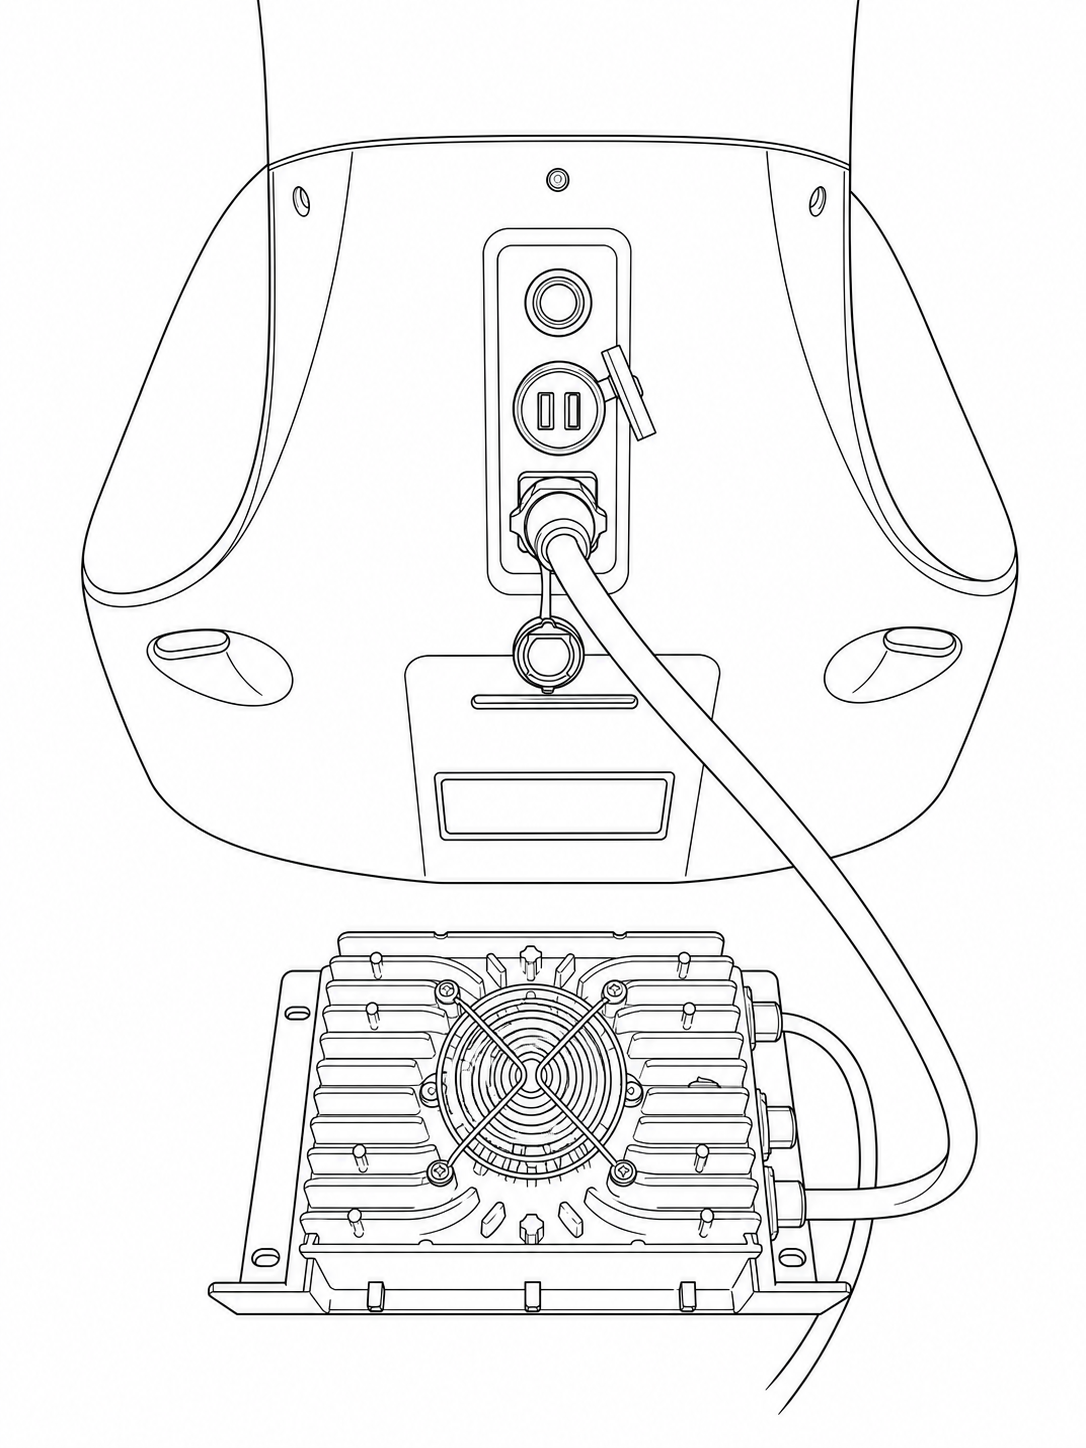
使用标配电源适配器接入机器人充电接口,适配 220–240 V 市电,充满约需 1 小时。
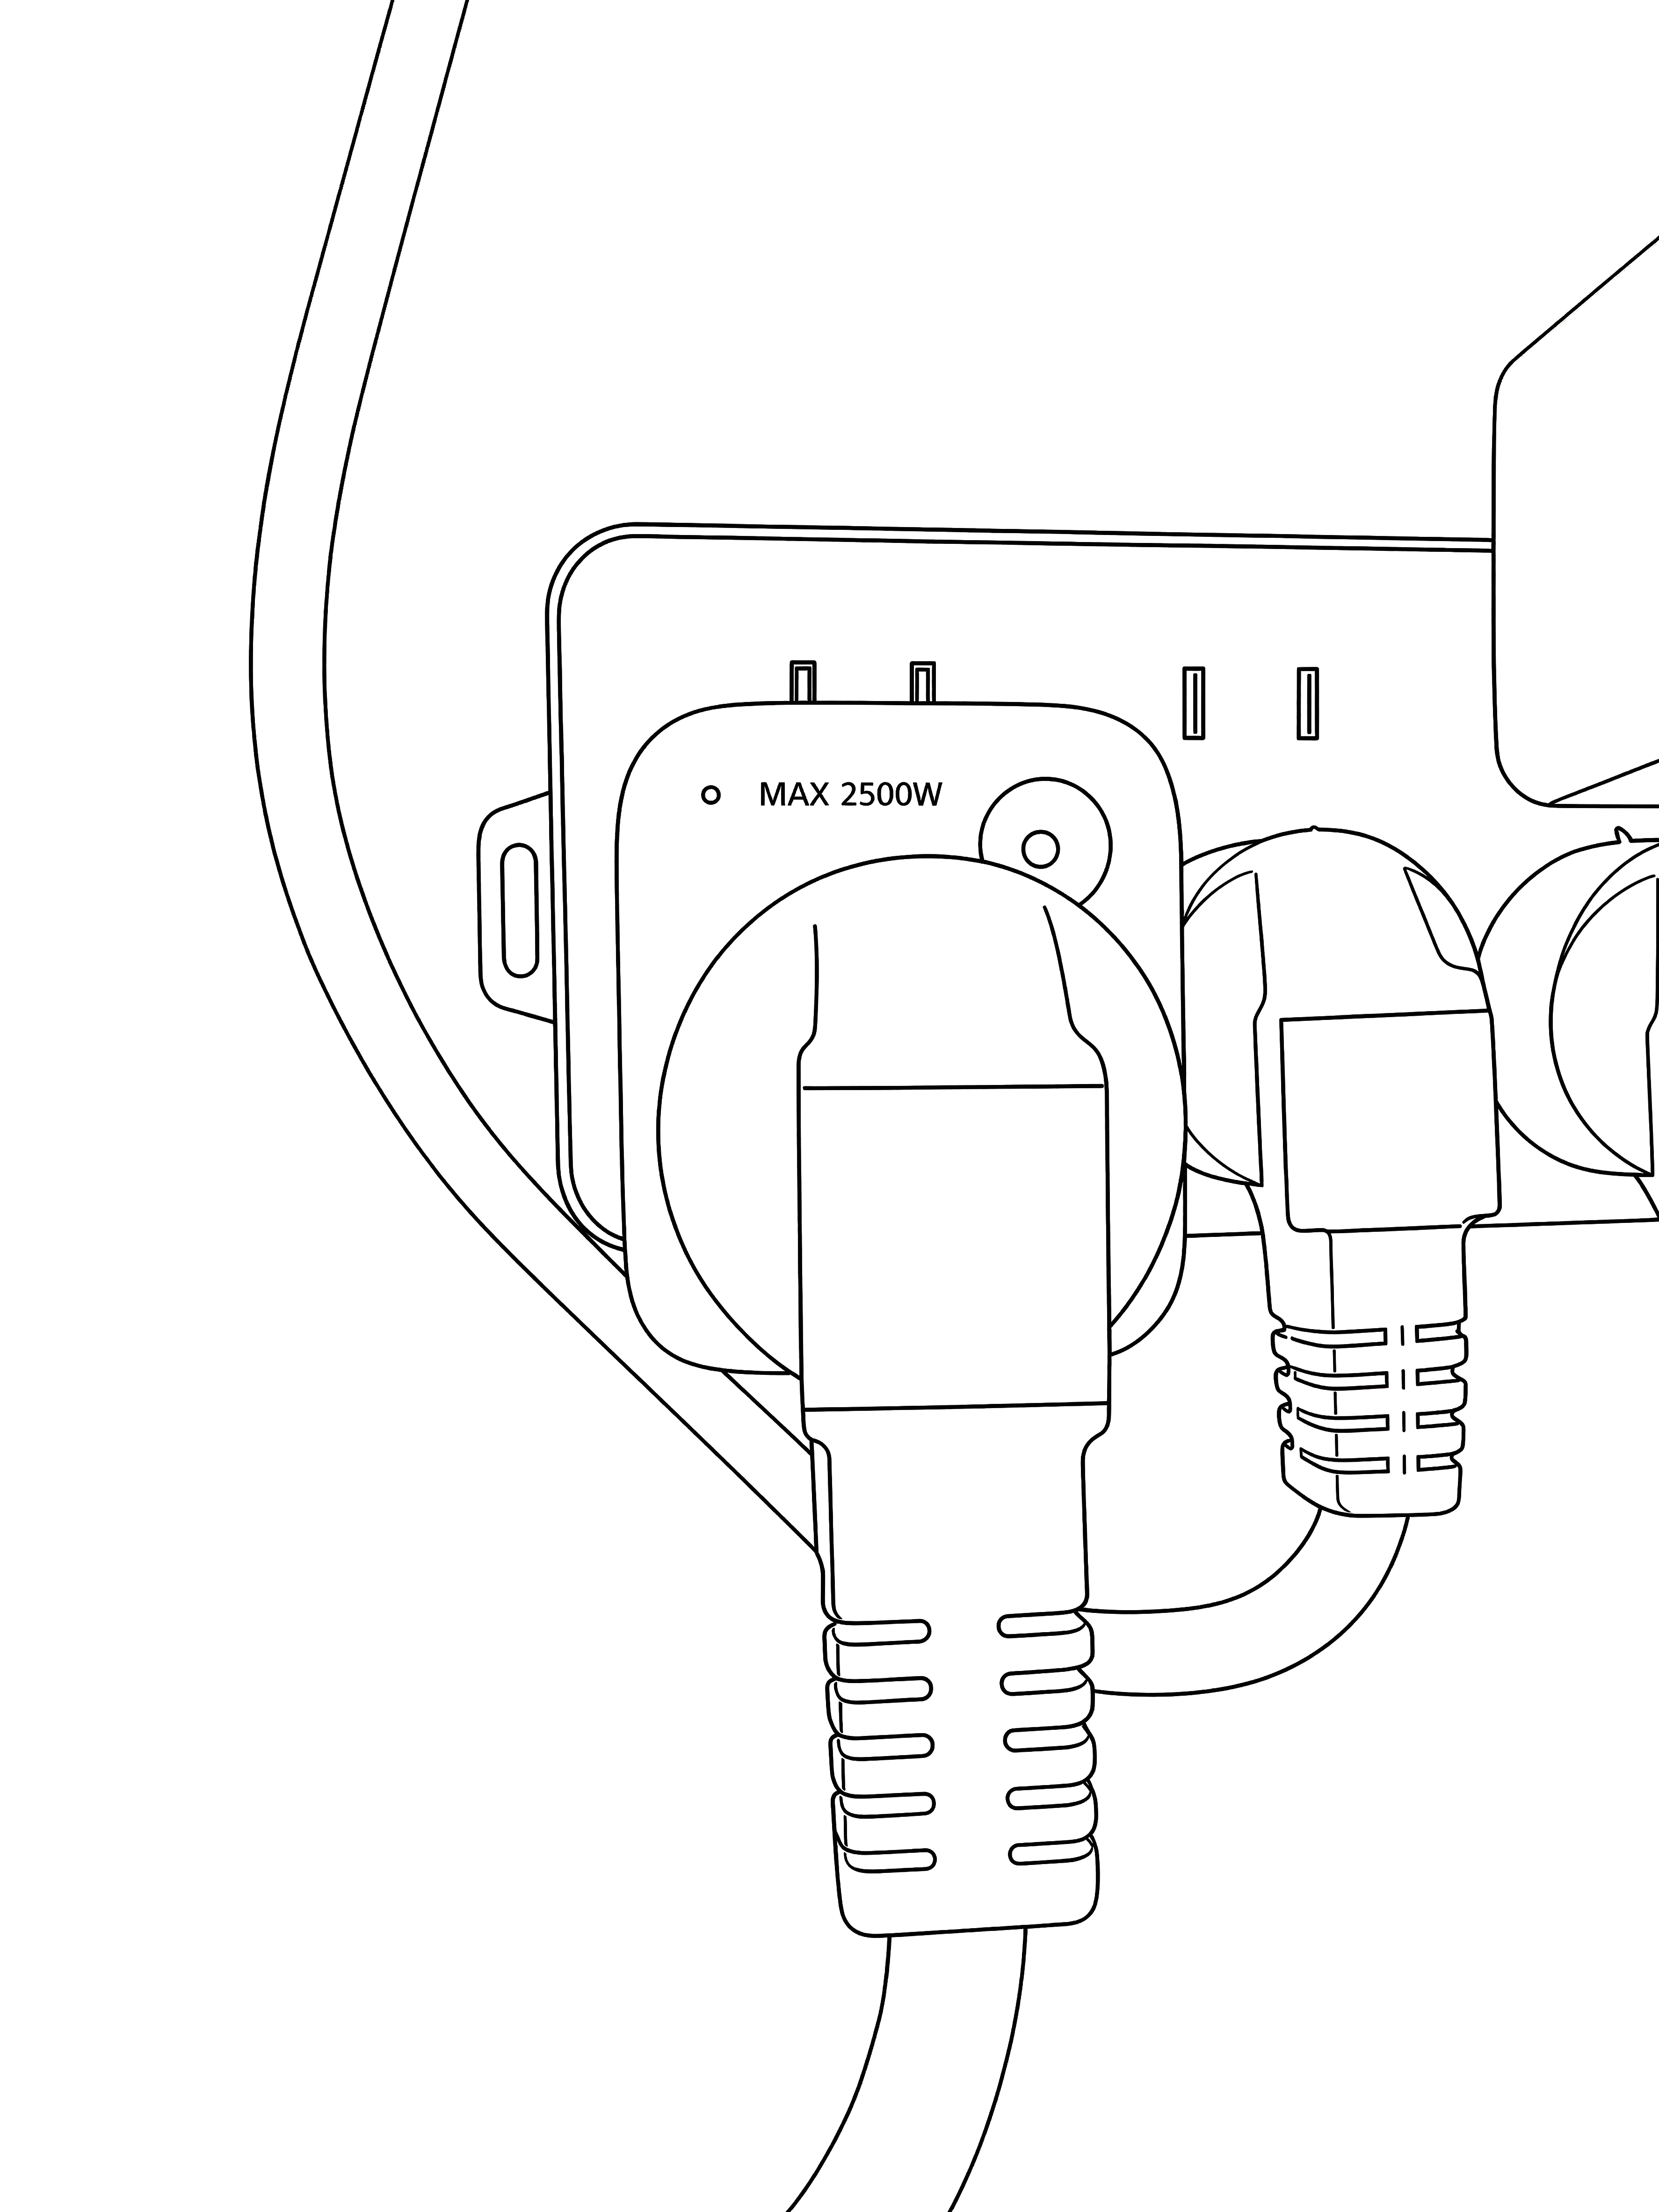
因电源适配器插头为 16A 三孔规格,需要使用 16A 转 10A 转换插头插到插座中。
注意
满电即拔:电池充满后请及时断开电源适配器,避免长期满充损伤电池。
闲时断电:不充电时建议将适配器从插座拔出,降低待机风险。
充电锁定:充电过程中底盘移动功能自动禁用,充毕恢复。