产品概览
了解量子 1 号 Pro 的产品定位、硬件组成、规格参数和开发板配置。
本页介绍量子 1 号 Pro。开始开发前,请先根据使用场景确认整机能力、工作空间、负载和接口是否满足要求。
量子 1 号 Pro
量子 1 号 Pro 是自变量自主研发的轮式双臂具身机器人。轮式底盘配合轻量化机械臂,操作灵活,可覆盖 0~1.6 m 的垂直操作空间。
机器人搭载自研端到端具身基座大模型,并支持 VR、机械同构示教器等多模态遥操作方式,可用于自主推理、模型验证、远程遥操作和数据采集。产品适用于科研教育、物流分拣、外卖配送、环卫清洁等场景。
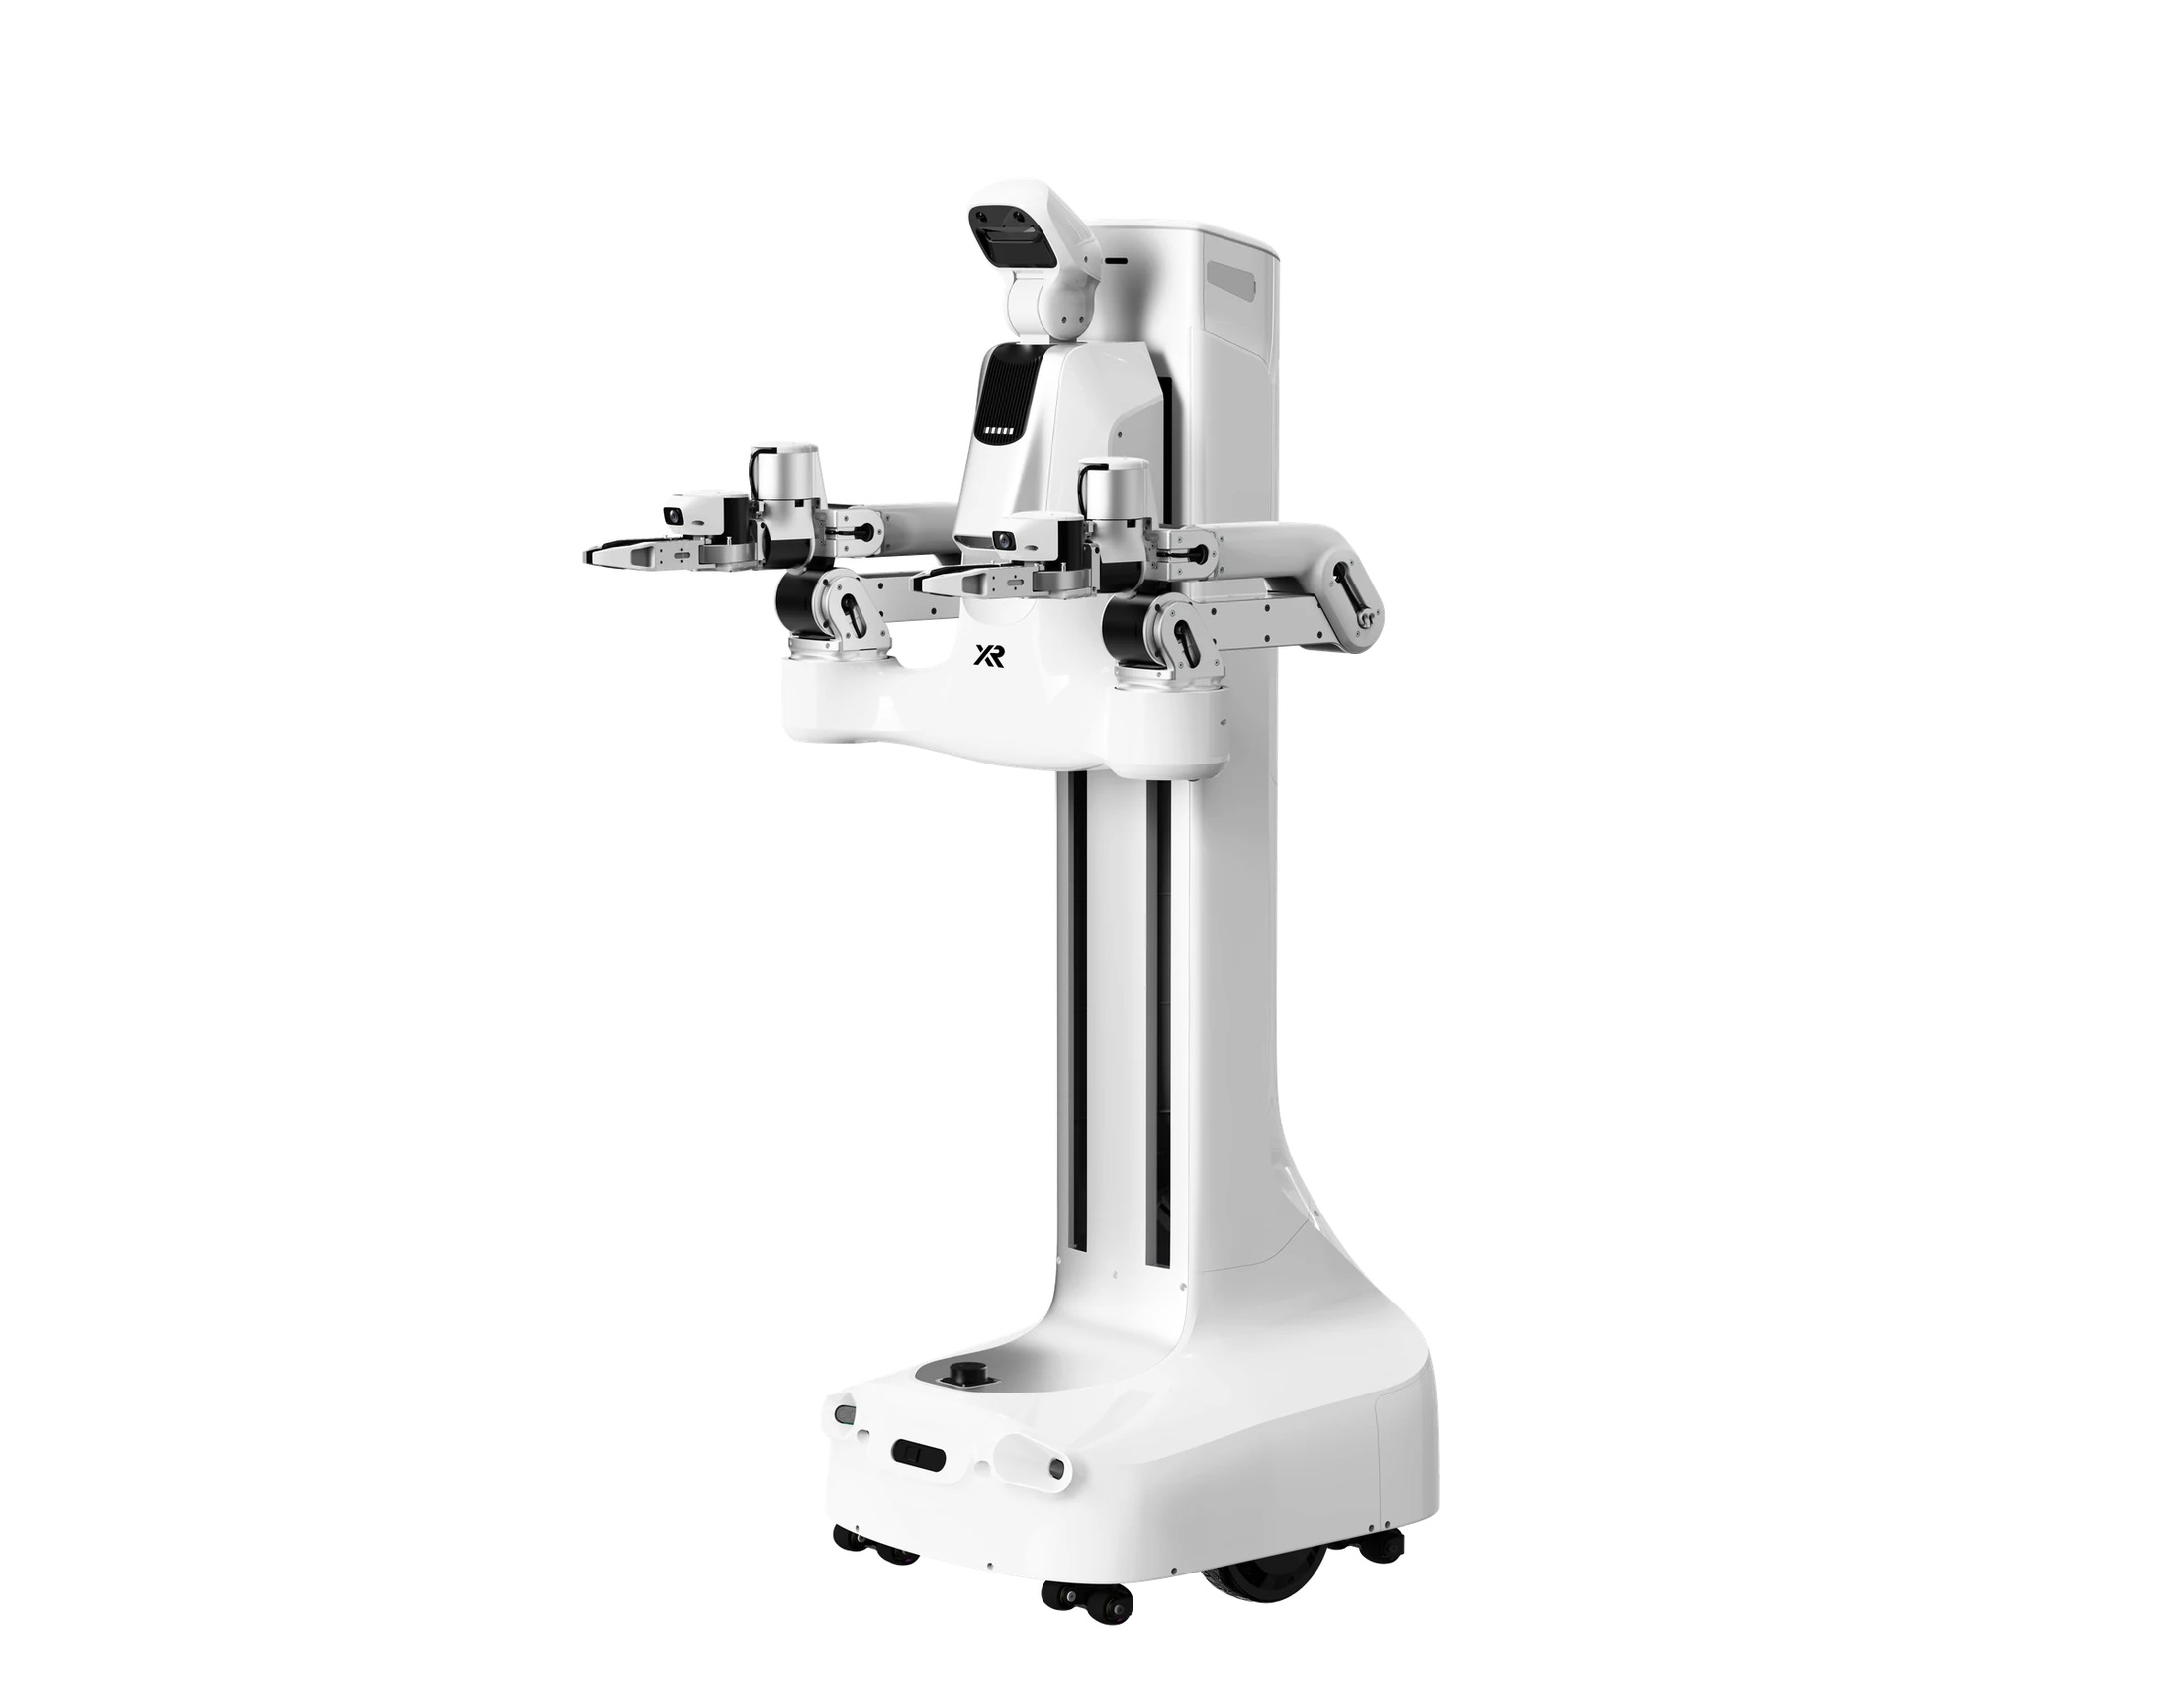
量子一号 Pro 产品外观
机器人规格参数
| 类型 | 参数 | ||
|---|---|---|---|
| 基础参数 | 整机构型 | 轮式移动双臂机器人 | |
| 全身自由度 | 19 | ||
| 最大物理尺寸 | 肩宽 658mm;身高 1690mm;底盘尺寸 511*618mm | ||
| 任务负载能力 | 6kg(双臂) | ||
| 垂直操作空间 | 0-1.6m | ||
| 移动底盘 | 自由度 | 2 | |
| 移动方式 | 双轮差速驱动 | ||
| 转向方式 | 支持原地转向 | ||
| 底盘尺寸 | 511*618mm | ||
| 最大移动速度 | 1m/s | ||
| 最大越障能力 | 4cm | ||
| 最大爬坡能力 | 10° | ||
| 腰身 | 自由度 | 1 | |
| 升降行程 | 780mm | ||
| 升降速度 | 20cm/s | ||
| 头部云台 | 自由度 | 2 | |
| 关节角度范围 | 俯仰±30°,偏航±90° | ||
| 六轴臂 | 自由度 | 6 | |
| 重量 | 5kg | ||
| 最大臂展(单臂不含夹爪) | 649mm | ||
| 额定负载 | 3kg(不包含末端执行器) | ||
| 最大负载能力 | 7kg(30s,不包含末端执行器) | ||
| 最大末端速度 | 2.5m/s | ||
| 重复定位精度 | 1mm | ||
| 关节角 | J1: -160°~160°; J2: 0°~210°; J3: -160°~0; J4: -90°~90°; J5: -90°~90°; J6: -110°~110°; | ||
| 扭矩 | J1-J3: 30Nm; J4-J6: 9Nm | ||
| 末端执行器 G 夹爪 | 夹爪自重 | 850g | |
| 开合行程 | 0-180mm | ||
| 夹持长度 | 100mm | ||
| 最大夹持力 | 50N | ||
| 抓握载荷水平(摩擦) | 2kg | ||
| 抓握载荷垂直(适形) | 3kg | ||
| 夹爪相机 | 广角相机;分辨率 640x480 | ||
| 开合速度 | 1s 以内 | ||
| 通信方式 | 夹爪:CAN;摄像头:USB | ||
| 感知系统 | 底盘 | 单点 TOF | 2 个 |
| 2D 激光雷达 | 1 个 | ||
| RGBD 相机 | 1 个 | ||
| IMU 传感器 | 1 个 | ||
| 前向超声波传感器 | 2 个 | ||
| 后向超声波传感器 | 2 个 | ||
| 胸部 | RGBD 相机 | 1 个 | |
| 单点 TOF | 1 个 | ||
| 肘部 | 鱼眼相机 | 2 个 | |
| 超声波传感器 | 2 个 | ||
| 头部 | RGBD 相机 | 1 个 | |
| 双目 RGB 相机 | 1 个 | ||
| 腕部 | 广角相机 | 2 个 | |
| 无线 | WiFi | 支持 WiFi6、2.4/5G 双频 | |
| 蓝牙 | 支持蓝牙 5.2 | ||
| 公网 | 支持 5G | ||
| 有线 | 接口 | HDMI * 1、USB * 1、RJ45 * 1 | |
开发板规格参数
| 板块 | 具体信息 |
|---|---|
| CPU | Intel Core Ultra 7 |
| RAM | 16GB |
| 存储 | 512GB |
整机尺寸
因产品版本不同,机器人外观可能存在细微差异。
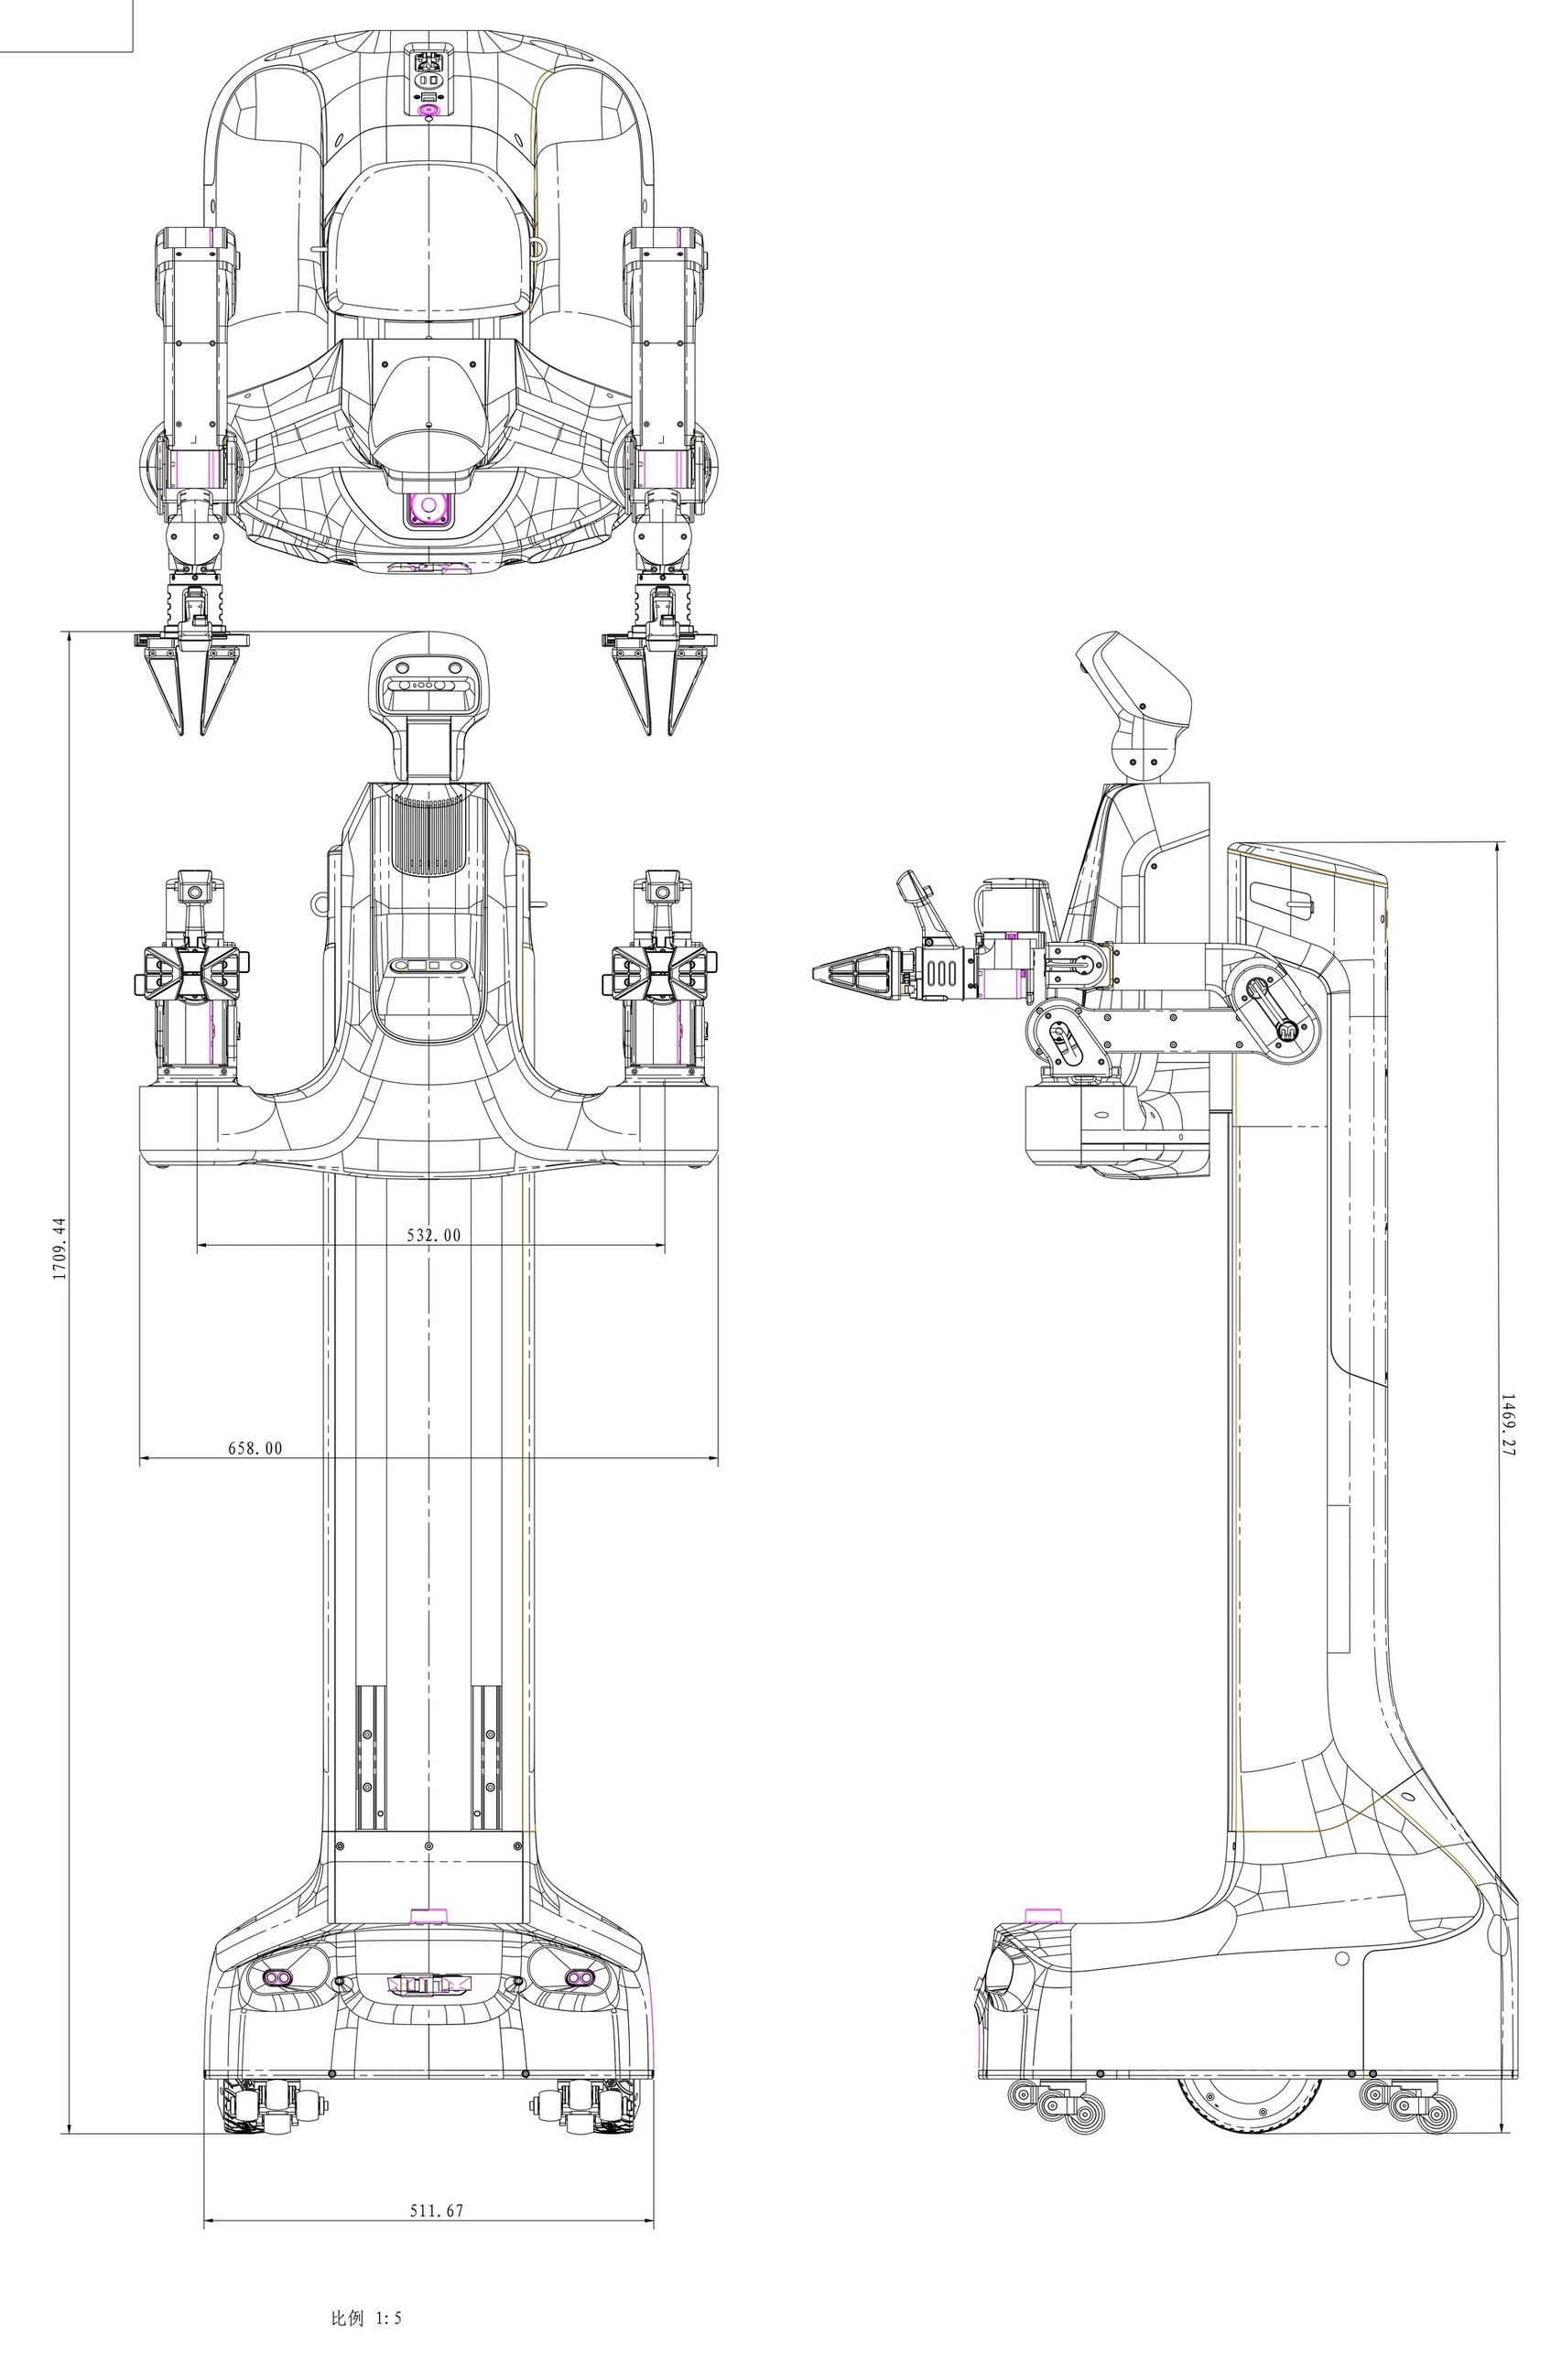
量子 1 号 Pro 整机尺寸图
整机传感器布局
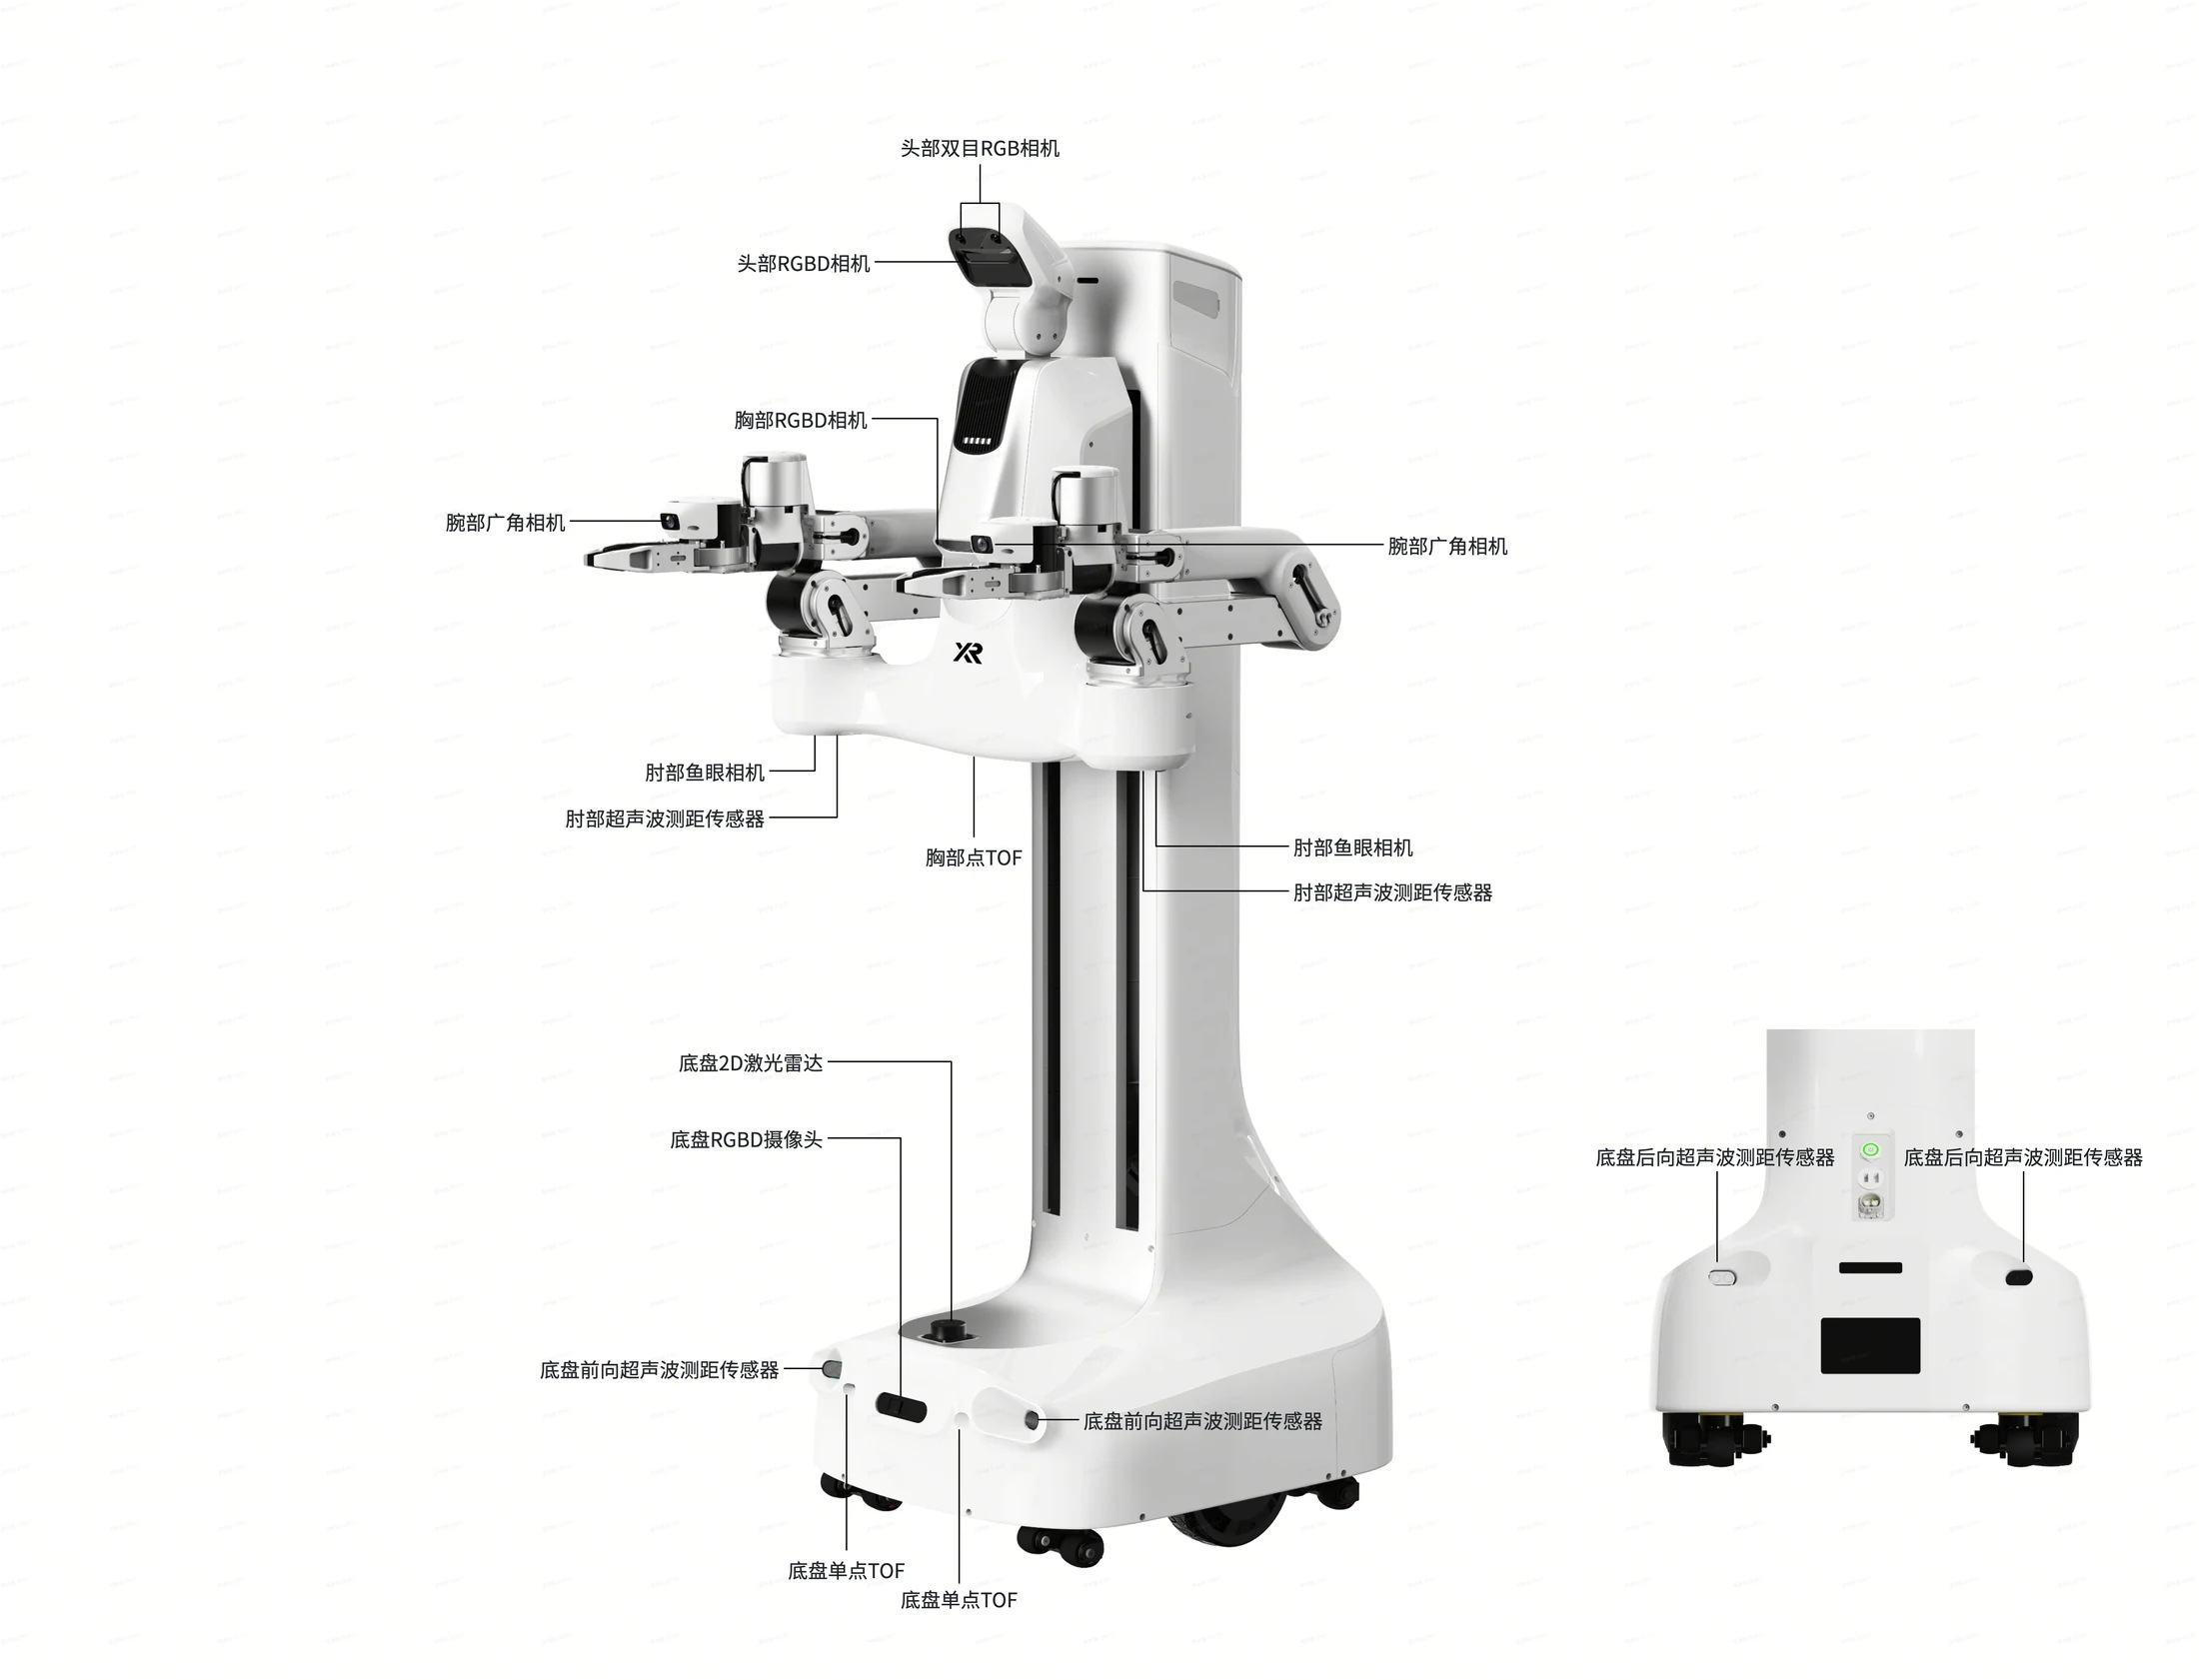
量子 1 号 Pro 整机传感器布局
关节运动范围
量子 1 号 Pro 的各关节旋转坐标系采用右手坐标系。图中 X 轴以红色表示,Y 轴以绿色表示,Z 轴以蓝色表示;绕 X、Y、Z 轴的旋转分别对应 Roll、Pitch 和 Yaw;圆点表示关节旋转中心或零点位置。
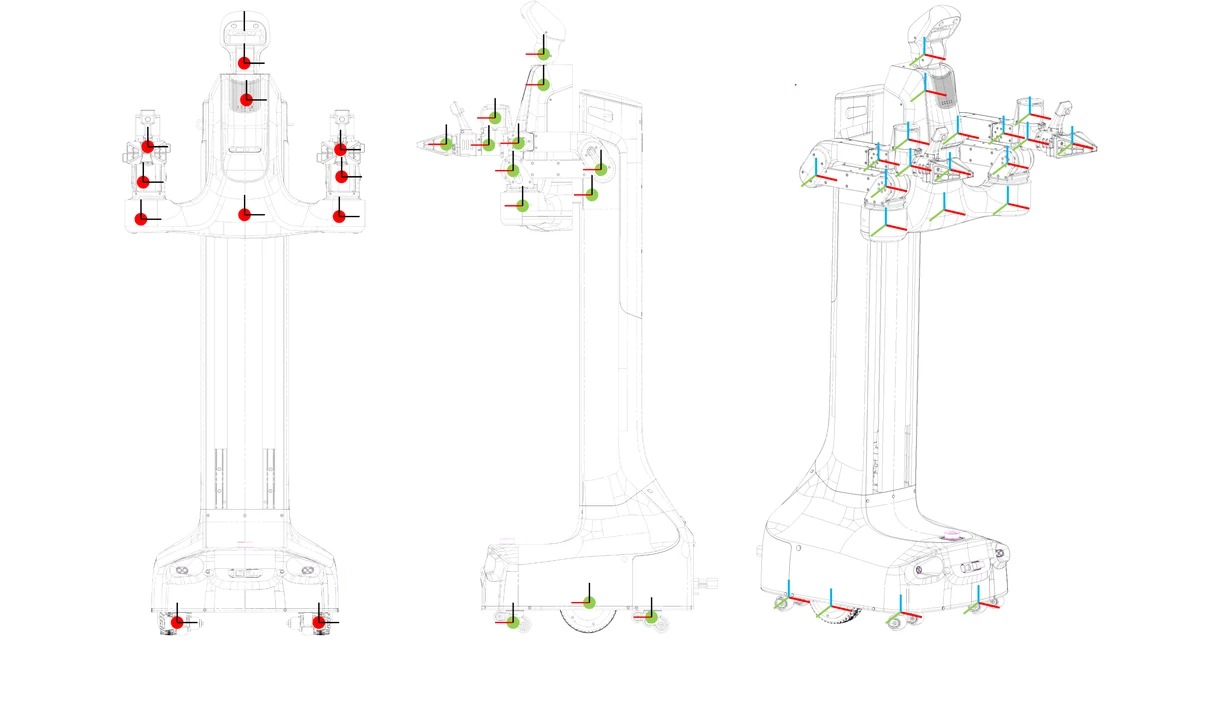
量子 1 号 Pro 关节旋转坐标系与零点位置