SDK 问题
Q1:执行示例代码导包报错?
如下图所示:
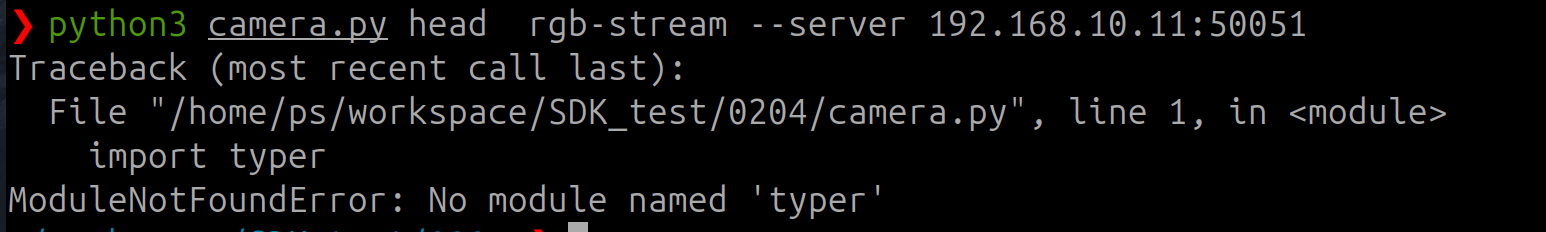
这种情况一般是没有 source 虚拟环境,用户请根据自己虚拟环境安装目录,执行以下命令:
source .venv/bin/activateQ2:运行回放脚本报错, 运行推理脚本报错
-
在采的数据没问题的情况下,运行回放脚本报错,可能是当前模式为数采模式,切换成空闲模式才能回放
-
推理脚本的运行也需要切换到空闲模式下,才能运行成功,否则报错如下图所示:
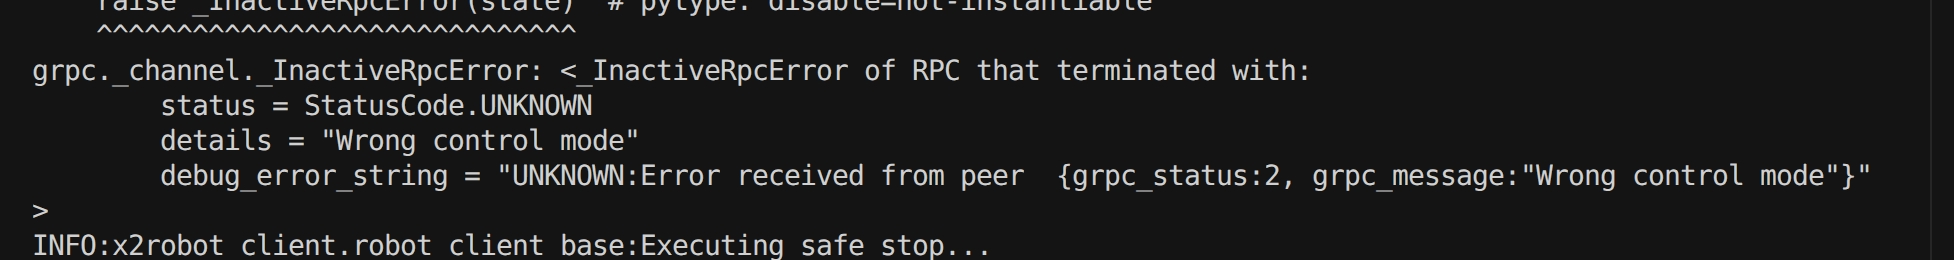
运行脚本时,会把空闲模式切换成 SDK 模式
Q3:建图失败,机器人无法根据目标点定位导航
执行定位导航时,机器人不移动, 并报错"map save failed”, 如下图所示:
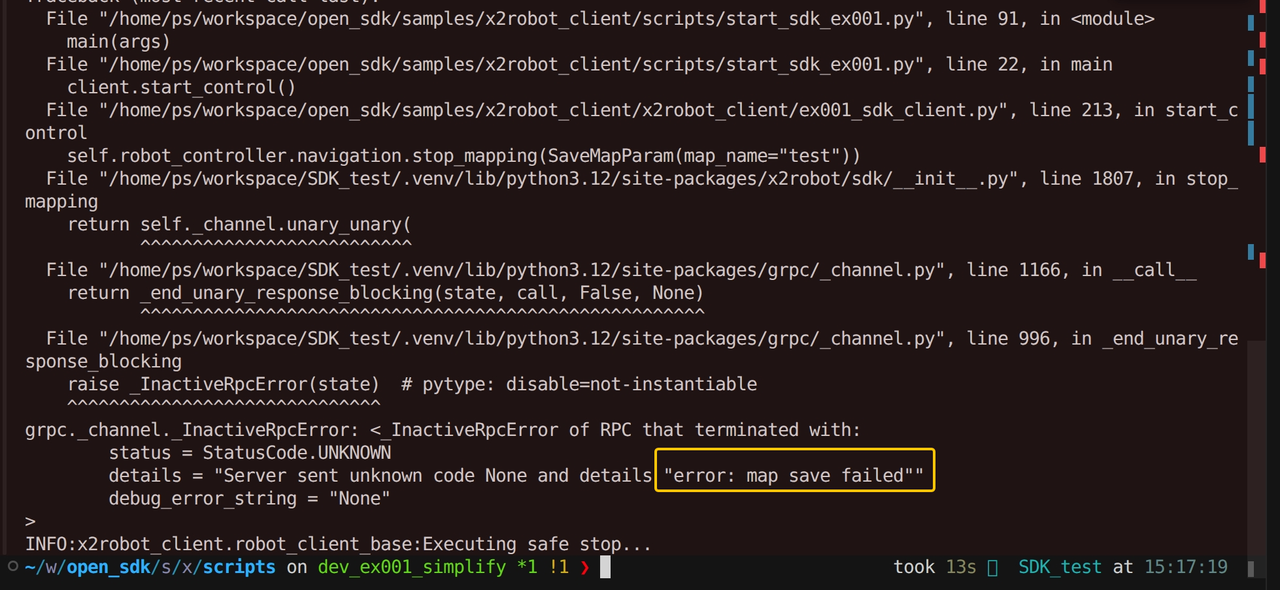
机器人为了保证定位导航的准确性,要求建图过程中移动距离必须达到 3.5 m 或旋转角度达到 210 度才会认为地图有效!建议执行开始建图后,在空旷场地下前后充分移动, 再结束建图, 参考示例代码 chasisc_control.py。
# 将control-mode切换成map,会执行先建图再用相对定位的方式导航到目标点
python3 chassis_control.py --server 192.168.10.11:50051 --control-mode map
Q4:运行中过程中机器人双臂完全掉电
目前的机制是,整机电量低于 7%时,手臂会优先掉电,手臂关节电机全部自动松闸,建议控制的程序中添加实时监控电量, 获取当前电量的接口用法参考示例代码 system.py:
result = robot.system.get_dynamic_info()
print(f"dynamic_info:{result.power_status.value}")
Q5:运行报错 Connection reset by peer?
有 3 类常见原因会导致连接中断:
-
无线连接控制时,数据传输量较大,网络延迟或丢包可能导致连接异常。高频控制场景优先使用经过验证的有线网络。
-
有线采数场景下,数据写入或处理速度不足也可能造成连接中断。建议关闭用户电脑上不必要的高负载进程,并检查 CPU、内存、磁盘和网络状态后重试。
-
推理场景同时依赖模型推理 WebSocket 和机器人 SDK Server,模型服务、机器人 SDK Server 或中间网络任一链路异常,都可能出现连接中断。
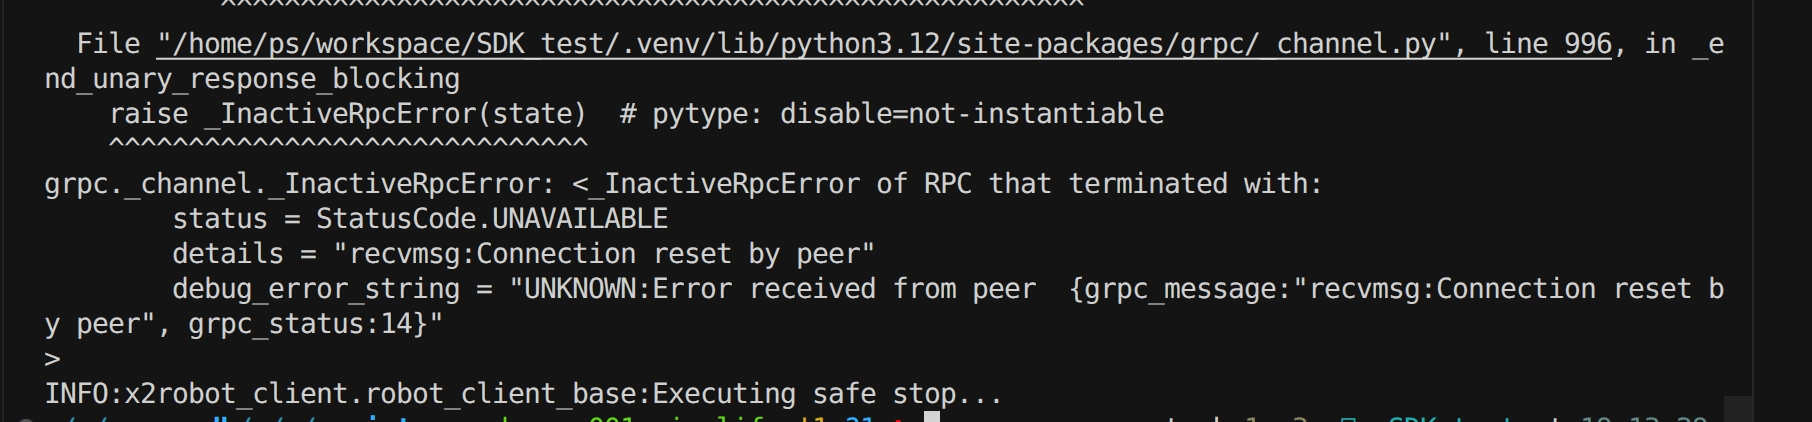
连接中断后,先确认机器人已经安全停止,再检查模型推理服务、机器人 SDK Server 和开发 PC 的网络路由。
确认条件恢复后重新运行 Sample。重新运行 start_sdk_ex001.sh 会建立新的客户端会话。
推理可以再次运行脚本 start_sdk_ex001.sh 的脚本时,会延续上次中断的推理流程。